
这份资料说明什么
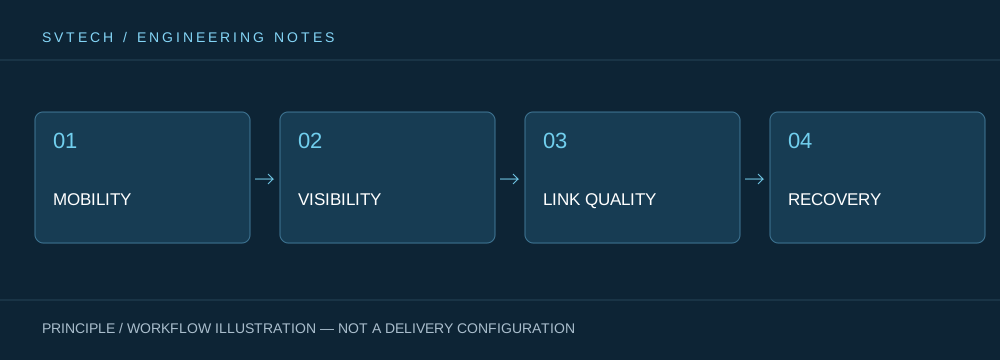
消防与危险环境机器人需要面对坡面、软地、障碍、水管牵引和无线遮挡。平整地面上的演示不能代表现场能力。可参考 NIST 应急机器人测试维度,分别检查通行、视野、通信、能源和操作员熟练度。SV-FFR 与 SV-EDR 的任务装备、温度边界和防护等级应以具体交付文件为准,名称中的“防爆”不能替代适用区域和认证文件的核对。
适用条件
适用于消防与危险环境机器人任务评估。地面、障碍、载荷、供水、通信及区域条件共同决定方案,不把示例写成已交付项目。
方案思路与配置
以 SV-FFR 或 SV-EDR 资料为候选入口,实地核对坡面、障碍、门洞和通信遮挡;带代表性载荷或水管验证路线、制动、失联和回收。
实施与核对要点
在代表性通道测试转向、制动及拖管负载;验证遮挡通信与失联处置;核对危险区域适用范围;演练人员不进入危险区的回收方法。
技术边界
型号名称不构成防爆认证;在取得对应证书及适用区域确认前,不据此进入危险区域。
- 原资料日期
- 来源未注明日期
- 实际记录的结果
- 公开资料未提供可逐项核对的本站项目记录或实测结果;本页不虚构客户、场地、实施日期或收益。
资料依据与核对入口
相关产品文件用于核对型号与参数;通用方法属于本站技术整理,不表示原厂逐字表述或项目实测结论。
- NIST · Standard Test Methods for Response Robots · 来源未注明日期
- SV-FFR 消防机器人 产品资料 · 中文 PDF 导读 · 导读与原文件 · 未明确标注原资料发布日期
- SV-EDR 危险环境作业机器人 产品资料 · 中文 PDF 导读 · 导读与原文件 · 未明确标注原资料发布日期