
Les multirotors excellent dans le vol stationnaire et l'observation rapprochée, tandis que les aéronefs à voilure fixe excellent dans le vol en palier soutenu ; les conceptions à voilure fixe VTOL tentent de combiner un décollage et un atterrissage flexibles avec une capacité de croisière. Ces configurations répondent à des profils de mission différents, et aucun paramètre unique ne détermine la supériorité dans toutes les applications. Comprendre les différences entre les modes de vol rend la sélection de la plateforme plus intuitive.
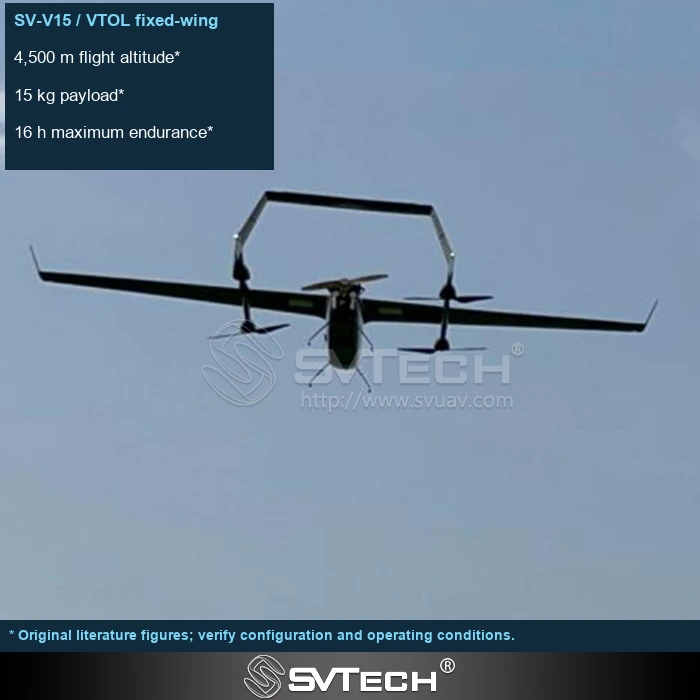
Le temps de vol stationnaire et l'autonomie de croisière déterminent l'orientation de la conception
La croisière en voilure fixe et le vol stationnaire en multirotor présentent des avantages différents, et les conceptions à voilure fixe VTOL impliquent également des phases de transition et des conditions de site correspondantes. La sélection doit être fondée sur le profil de mission, et non sur une simple comparaison de l'autonomie maximale de vol.
La collecte sur de grandes surfaces nécessite généralement une couverture continue d'itinéraires, tandis que l'inspection rapprochée d'équipements exige souvent des vols stationnaires répétés et un ajustement du point de vue. Les conceptions à voilure fixe VTOL impliquent également des phases de transition et des exigences de contrôle correspondantes, et ne doivent pas être comprises de manière simpliste comme réunissant simultanément tous les avantages des deux types de plateformes. Le décollage et l'atterrissage, le transit, la collecte et la récupération doivent être placés dans le cadre d'une mission complète afin d'observer la proportion de chaque phase.
La collecte sur itinéraire de grande surface et l'observation ponctuelle rapprochée peuvent nécessiter des plateformes différentes. Un espace réduit de décollage et d'atterrissage ne signifie pas que tous les modèles VTOL conviennent ; les limites environnementales et opérationnelles doivent également être vérifiées.
Principes techniques et limites d'ingénierie
La capacité d'un drone industriel est constituée conjointement par la plateforme de vol, la propulsion, la charge utile de perception, les communications et le flux de données. Les phénomènes abordés dans « Multirotor ou voilure fixe VTOL : comment les deux modes de vol se répartissent-ils le travail ? » se produisent souvent aux interfaces entre ces éléments : une plateforme volant de manière stable ne signifie pas que les données sont nécessairement livrables ; un algorithme capable d'identifier une cible ne signifie pas que la mission peut se dérouler sans supervision humaine. Replacer les performances dans la chaîne de mission complète est ce qui distingue une démonstration, une vérification reproductible et une exploitation à long terme.
Scénarios d'application et chemins de mise en œuvre
L'inspection par drone, la modélisation 3D, l'intervention d'urgence et la gestion d'actifs entraînent tous l'économie à basse altitude dans les environnements industriels. Différentes applications nécessitent des trajectoires de vol, une qualité de données, une coordination sur site et une préparation de conformité différentes. Si l'objet cible, le format livrable, la fréquence d'exploitation, les contraintes du site et la gestion des exceptions peuvent être clairement définis dès le début d'un projet, les applications de drones industriels peuvent plus facilement sélectionner des plateformes et des charges utiles adaptées et établir un flux de collecte de données durable.
Validation de projet et optimisation continue
Pour ancrer cette discussion technique de « Multirotor ou voilure fixe VTOL : comment les deux modes de vol se répartissent-ils le travail ? » dans des projets réels, la phase de vérification doit consigner ensemble les versions de configuration, les conditions environnementales, les positions de mesure et les résultats de mission. Décrire les proportions de vol stationnaire, de croisière et de transition dans la mission ; vérifier les exigences de charge utile, de décollage/atterrissage et de récupération ; et utiliser des essais de mission complète pour la comparaison, en évitant de substituer les chiffres d'endurance à vide les uns aux autres. Ces informations ne sont pas une documentation complémentaire, mais la base partagée pour interpréter les résultats, reproduire les performances et optimiser en continu.
Support associé de SVTECH
SVTECH fournit la documentation produit, la communication des exigences de projet et la vérification des limites de configuration pour les drones industriels et les applications industrielles associées. Pour des sujets tels que « Multirotor ou voilure fixe VTOL : comment les deux modes de vol se répartissent-ils le travail ? », les conditions de mission, les livrables cibles, l'environnement du site et les équipements existants peuvent être décrits ensemble, M. Liu (+86 18688194199, lhc1983@gmail.com) aidant à la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
La comparaison peut s'appuyer sur l'autonomie d'itinéraire, les exigences de vol stationnaire, l'espace de décollage et d'atterrissage, ainsi que les conditions de transport et de maintenance. Différentes configurations ont chacune des missions adaptées et ne peuvent pas être classées sur la seule base de l'endurance d'un seul vol. Les démonstrations doivent inclure le cycle de travail réel du client et la livraison des données, avec une confirmation particulière que la phase de transition, le site et les capacités opérationnelles répondent aux conditions du projet.
La configuration de la plateforme est une réponse à la mission. Adapter le mode de vol au contenu du travail est plus susceptible d'offrir une bonne expérience utilisateur que d'exiger qu'un seul modèle couvre tous les scénarios.

