
L'instant où une caméra capture une image doit correspondre précisément à la position enregistrée par le système de positionnement. Lorsqu'un drone est en mouvement continu, même un léger décalage temporel peut se traduire par un décalage spatial. Les plateformes multi-capteurs dépendent tout particulièrement de cette correspondance, car l'imagerie, la navigation inertielle et les autres données doivent être interprétées sur une même échelle de temps.
La synchronisation relie différents capteurs en un seul système
La position doit correspondre à l'instant d'exposition, et les décalages temporels se transforment en erreurs de position pendant le mouvement. Une fréquence d'enregistrement élevée ne signifie pas que la synchronisation est précise ; il faut vérifier la latence et la méthode de déclenchement du système.
Les sources d'horodatage, les méthodes de déclenchement et la latence de transmission déterminent si les données sont réellement synchronisées. Des horodatages similaires dans un fichier n'impliquent pas nécessairement que l'exposition et le positionnement sont alignés. La conception d'ingénierie doit décrire clairement la synchronisation de chaque appareil et la vérifier dans les conditions réelles de vitesse et de mode d'acquisition, plutôt que de laisser les problèmes de synchronisation au hasard du post-traitement.
Un même décalage temporel produit des effets différents selon la vitesse, de sorte que des essais statiques ne peuvent pas valider pleinement une acquisition dynamique. Si les données présentent un décalage systématique, il convient de vérifier la chaîne de synchronisation plutôt que de se contenter d'ajuster les coordonnées.
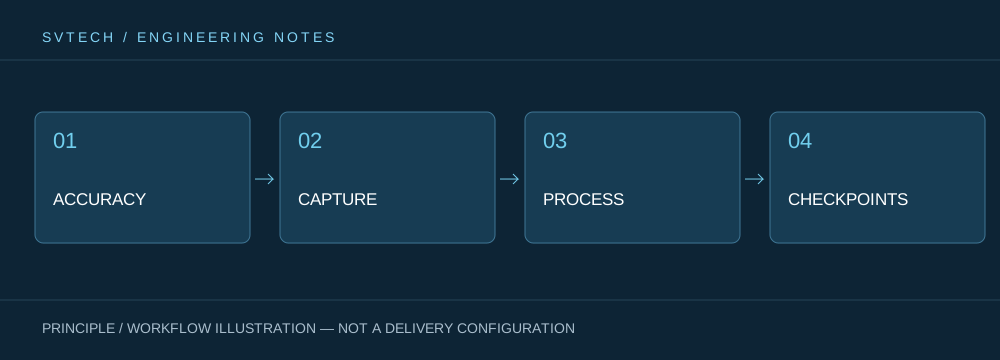
Principes techniques et limites d'ingénierie
La capacité d'un drone industriel est déterminée conjointement par la plateforme de vol, la propulsion, la charge utile de perception, la communication et le flux de données. Les phénomènes abordés dans « Erreur spatiale en quelques millisecondes : la synchronisation temporelle des capteurs d'un drone » se produisent souvent aux interfaces entre ces éléments : une plateforme qui vole de manière stable ne signifie pas que les données sont exploitables ; un algorithme capable de reconnaître une cible ne signifie pas que la mission peut se dérouler sans supervision humaine. Ce n'est qu'en replaçant les performances dans la chaîne de mission complète que l'on peut distinguer une démonstration, une validation reproductible et une exploitation à long terme.
Scénarios d'application et pistes de mise en œuvre
L'inspection par drone, la modélisation 3D, les interventions d'urgence et la gestion d'actifs font entrer l'économie de basse altitude dans les sites industriels. Différentes applications exigent des trajectoires de vol, une qualité de données, une coordination sur site et une préparation de conformité différentes. Si l'objet cible, le format des livrables, la fréquence d'exploitation, les contraintes du site et la gestion des exceptions peuvent être définis clairement dès le début d'un projet, les applications de drones industriels ont plus de chances de sélectionner des plateformes et des charges utiles adaptées et d'établir un processus d'acquisition de données durable.
Vérification de projet et amélioration continue
Pour ancrer cette discussion technique sur « Erreur spatiale en quelques millisecondes : la synchronisation temporelle des capteurs d'un drone » dans des projets réels, la phase de vérification doit consigner ensemble les versions de configuration, les conditions environnementales, les positions de mesure et les résultats de mission. Clarifier le déclenchement et les sources de temps, documenter la configuration et la gestion de la latence ; vérifier par des essais contrôlés ; conserver les journaux bruts. La qualité des résultats doit être assurée conjointement par les interfaces matérielles et logicielles. Ces informations ne sont pas une documentation complémentaire mais la base partagée pour interpréter les résultats, reproduire les performances et améliorer en continu.
Assistance associée de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, les discussions sur les exigences de projet et la vérification des limites de configuration pour les drones industriels et les applications industrielles associées. Pour des sujets tels que « Erreur spatiale en quelques millisecondes : la synchronisation temporelle des capteurs d'un drone », les conditions de mission, les livrables cibles, l'environnement du site et les équipements existants peuvent être décrits conjointement, et M. Liu (+86 18688194199, lhc1983@gmail.com) assurera la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
La documentation d'interface doit préciser le déclenchement, les sources d'horodatage et la gestion de la latence, et la vérification doit porter sur l'ensemble de la chaîne d'acquisition. Les erreurs de synchronisation et le mouvement agissent ensemble, de sorte que des essais statiques au sol normaux ne suffisent pas. Les paramètres et versions de synchronisation doivent être conservés dans les données livrées afin de faciliter l'interprétation ultérieure des écarts de résultats et la reproduction du traitement.
Des données de haute qualité résultent d'une correspondance fiable. Considérer la synchronisation temporelle comme partie intégrante du travail d'intégration permet de traduire plus pleinement les performances des capteurs en qualité de résultat final.
