
Des photos d'apparence plus nette ne signifient pas nécessairement des positions cartographiques plus précises. La résolution au sol décrit la taille minimale d'un détail que l'imagerie peut représenter, tandis que la précision du résultat est également affectée par le positionnement, la caméra, la structure géométrique et le flux de traitement. Distinguer les deux est un point de départ important pour comprendre la qualité de la cartographie par drone.
La netteté et la fiabilité géométrique doivent être établies ensemble
La distance d'échantillonnage au sol décrit la taille au sol correspondant à un pixel, tandis que le positionnement et la précision du résultat sont également affectés par l'objectif, l'attitude, les points de contrôle et le traitement. Une résolution élevée peut fournir plus de détails, mais elle ne peut pas éliminer automatiquement une erreur systématique.
Abaisser l'altitude de vol peut modifier la taille du pixel au sol, mais cela augmente aussi le nombre d'images et le temps de mission. Si les conditions de positionnement et de contrôle ne sont pas améliorées en même temps, davantage de photos peuvent ne pas résoudre la déviation de position. Un projet devrait déterminer la résolution en fonction des objets que le client doit mesurer, puis évaluer la précision du résultat par des méthodes indépendantes, afin que l'investissement d'acquisition corresponde à l'objectif réel.
Si l'imagerie est nette mais que la qualité des points de contrôle est médiocre, une déviation de position peut encore apparaître dans la carte résultante. D'un autre côté, la recherche excessive d'un GSD faible peut augmenter la charge de travail sans réel bénéfice.
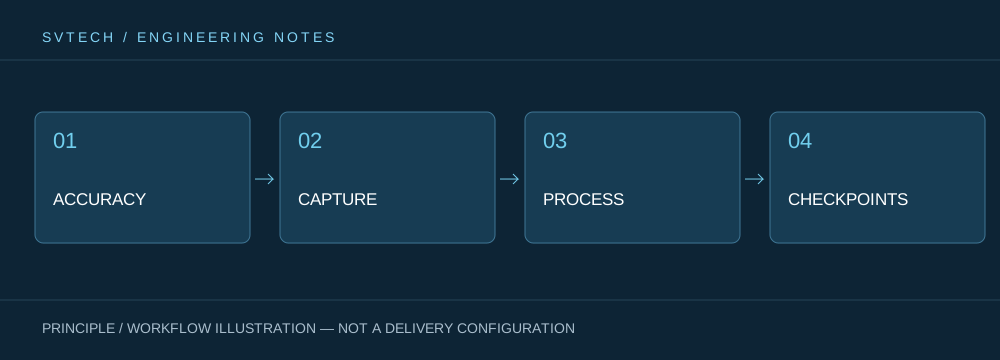
Principes techniques et limites d'ingénierie
La capacité d'un drone industriel est formée conjointement par la plateforme de vol, l'alimentation, la charge utile de perception, la communication et le flux de données. Les phénomènes abordés dans « Des images nettes aux cartes fiables : résolution et précision en cartographie par drone » se produisent souvent aux interfaces de ces liens : une plateforme volant de manière stable ne signifie pas que les données sont nécessairement livrables ; un algorithme capable de reconnaître une cible ne signifie pas que la mission peut fonctionner sans supervision humaine. Replacer la performance dans la chaîne de mission complète permet de distinguer une démonstration, une vérification reproductible et une exploitation à long terme.
Scénarios d'application et chemins de mise en œuvre
L'inspection par drone, la modélisation 3D, l'intervention d'urgence et la gestion d'actifs entraînent tous l'économie à basse altitude dans les environnements industriels. Différentes applications nécessitent des trajectoires de vol, une qualité de données, une coordination sur site et une préparation de conformité différentes. Si l'objet cible, le format livrable, la fréquence d'exploitation, les contraintes du site et la gestion des exceptions peuvent être clairement définis dès le début d'un projet, les applications de drones industriels peuvent plus facilement sélectionner des plateformes et des charges utiles adaptées et établir un flux de collecte de données durable.
Validation de projet et optimisation continue
Pour rendre cette discussion technique sur « Des images nettes aux cartes fiables : résolution et précision en cartographie par drone » applicable à des projets réels, l'étape de vérification devrait consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Définir d'abord l'objectif du résultat et les exigences de précision, puis sélectionner les conditions d'acquisition ; évaluer les résultats avec des points de contrôle indépendants ; rapporter séparément la résolution et la précision, sans les mélanger. Ces informations ne sont pas une documentation complémentaire, mais une base partagée pour expliquer les résultats, reproduire les performances et optimiser en continu.
Support associé de SVTECH
SVTECH fournit la documentation produit, la communication des exigences de projet et la vérification des limites de configuration pour les drones industriels et les applications industrielles associées. Pour des sujets tels que « Des images nettes aux cartes fiables : résolution et précision en cartographie par drone », les conditions de mission, les résultats cibles, l'environnement du site et les équipements existants peuvent être décrits ensemble, M. Liu (+86 18688194199, lhc1983@gmail.com) participant à la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
La résolution au sol décrit l'échelle au sol correspondant à un pixel, tandis que la précision du résultat implique aussi le positionnement, l'objectif, les points de contrôle et le flux de traitement. L'acceptation devrait définir des contrôles indépendants selon les exigences réelles du résultat. Des pixels plus fins peuvent augmenter le volume de données et le calendrier, le choix doit donc établir un compromis clair entre qualité, efficacité de couverture et coût.
De bons résultats de relevé aérien sont à la fois clairement visibles et précisément mesurables. Concevoir l'acquisition et la vérification autour de l'objectif améliore davantage la valeur des données que la simple recherche de pixels plus élevés.

