
Les robots spécialisés étendent la présence humaine depuis des postes de travail à haut risque, difficiles d'accès ou répétitifs. « Les escaliers ne sont pas un obstacle : le défi global des robots évoluant dans des espaces complexes » rappelle aux équipes d'ingénierie qu'il faut d'abord comprendre le phénomène, puis discuter des configurations et des solutions.
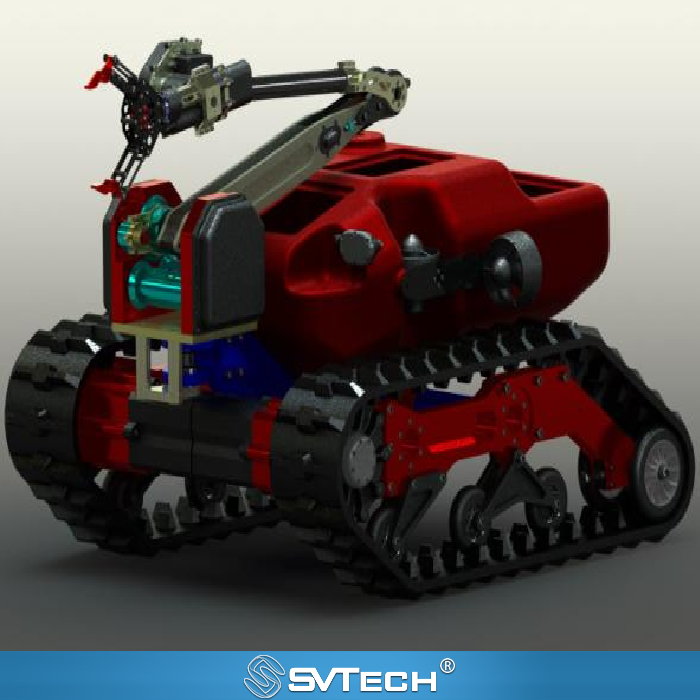
Les escaliers ne sont pas un obstacle : le défi global des robots évoluant dans des espaces complexes
Les dimensions des marches, la pente, les paliers, la largeur et les matériaux de rive déterminent ensemble les conditions de passage. Franchir une seule marche ne prouve pas que le robot peut accomplir une montée complète, un virage et une descente.
Une capacité robotique réellement exploitable résulte de la coordination entre la mécanique, la perception, la commande et le personnel sur site. Établir un vocabulaire commun autour de ce sujet permet de réduire les malentendus et les reprises lors de l'intégration ultérieure. Mesurez le parcours réel et vérifiez-le par rapport à la plage admissible de l'équipement ; faites réaliser une vérification contrôlée par une équipe professionnelle ; identifiez clairement les zones non franchissables et la méthode de récupération. Ne planifiez jamais les tâches sur la seule base d'images promotionnelles.
Lorsque l'espace du palier est insuffisant, même une capacité de franchissement adéquate peut ne pas permettre au robot de se réorienter. La charge utile ou les tuyaux modifient en outre la posture et la traction.

Principes techniques et limites d'ingénierie
Les robots spécialisés réunissent le châssis mobile, les actionneurs, les capteurs, les communications et l'interface homme-machine en un seul système sur site. « Les escaliers ne sont pas un obstacle : le défi global des robots évoluant dans des espaces complexes » nous rappelle que les spécifications d'un produit doivent être comprises dans le contexte des conditions du sol, de l'état de la charge utile, de la position de l'opérateur et de la durée de la tâche. La vitesse, la capacité de franchissement, l'endurance ou l'indice de protection ne sont pas des conclusions absolues détachées de l'environnement ; la limite de capacité d'un robot n'a de sens en ingénierie que pour un parcours, des obstacles, une température et un mode de commande spécifiés.
Scénarios d'application et voies de mise en œuvre
La lutte contre les incendies, l'inspection en environnement dangereux, l'inspection industrielle et le sauvetage d'urgence sont les domaines d'application où les robots spécialisés apportent le plus de valeur. Leur objectif commun est d'étendre la perception et la portée opérationnelle humaines et, dans des conditions appropriées, de réduire le risque d'approche directe. Avant le déploiement, la zone de tâche, les conditions de communication, les voies d'entrée et de récupération, les responsabilités du personnel et la transmission des informations doivent être conçues ensemble, afin que l'intelligence du robot serve réellement les décisions sur site plutôt que de simplement démontrer une action isolée.
Vérification du projet et optimisation continue
Pour transposer cette discussion technique sur « Les escaliers ne sont pas un obstacle : le défi global des robots évoluant dans des espaces complexes » dans des projets réels, l'étape de vérification doit consigner ensemble la version de configuration, les conditions environnementales, les positions de mesure et les résultats de la tâche. Mesurez le parcours réel et vérifiez-le par rapport à la plage admissible de l'équipement ; faites réaliser une vérification contrôlée par une équipe professionnelle ; identifiez clairement les zones non franchissables et la méthode de récupération. Ne planifiez jamais les tâches sur la seule base d'images promotionnelles. Ces informations ne sont pas une documentation complémentaire, mais la base partagée pour interpréter les résultats, reproduire les performances et parvenir à une optimisation continue.
Soutien associé de SV Tech
SV Tech (SVTECH) fournit la documentation produit, les discussions sur les exigences de projet et les contrôles des limites de configuration pour les robots spécialisés et les applications industrielles associées. Pour des sujets tels que « Les escaliers ne sont pas un obstacle : le défi global des robots évoluant dans des espaces complexes », vous pouvez décrire ensemble les conditions de la tâche, les résultats visés, l'environnement du site et l'équipement existant ; M. Liu (+86 18688194199, lhc1983@gmail.com) vous assistera pour la coordination. Les modèles, les performances et le périmètre de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
Le relevé du parcours ne doit pas omettre les zones de transition en haut et en bas. Si le robot ne dispose pas d'une surface plane suffisante pour ajuster sa posture après avoir franchi la dernière marche, la tâche peut encore échouer. Pour un escalier continu, la direction de la volée suivante, les obstructions de communication et l'état de maintien après l'arrêt doivent également être pris en compte ; aucun de ces éléments n'est inclus dans une simple hauteur de marche.
Inscrire les problèmes locaux dans une compréhension complète de la tâche permet de mieux fonder chaque étape du projet.
