
Les robots spécialisés sortent les personnes des postes de travail à haut risque, difficiles d'accès ou répétitifs. Comment la capacité de franchissement d'obstacles doit réellement être comprise : d'une hauteur unique à un itinéraire complet — elle semble relever d'un seul composant, mais en pratique elle influe sur le rythme et la qualité de l'ensemble du processus de service.
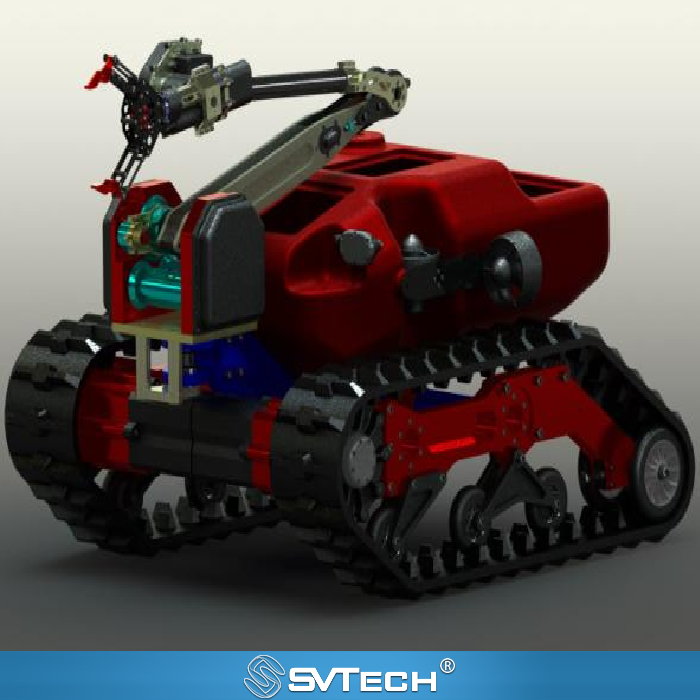
Comment la capacité de franchissement d'obstacles doit réellement être comprise : d'une hauteur unique à un itinéraire complet
La forme de la marche, les arêtes, la surface, la direction d'approche et la charge influent tous sur le franchissement d'obstacles. Une valeur de hauteur isolée manque de contexte et est difficile à comparer équitablement avec d'autres plateformes.
Une capacité robotique réellement exploitable provient de la coordination entre la mécanique, la perception, la commande et le personnel sur site. Cela rappelle aux équipes d'ingénierie de comprendre d'abord le phénomène, puis de discuter de la configuration et des solutions. Normaliser les obstacles d'essai et les actions de tâche, et consigner les configurations et les résultats répétés ; sélectionner les essais en fonction de la représentativité sur site ; ne pas appliquer directement l'obstacle le plus haut d'une démonstration à tous les itinéraires.
Franchir une protubérance unique diffère d'un escalier continu, et un franchissement réussi peut aussi s'accompagner d'un impact de charge. Le fait que les caméras et le matériel de fixation fonctionnent encore normalement doit être inclus dans l'inspection.

Principes techniques et limites d'ingénierie
Les robots spécialisés réunissent le châssis mobile, l'actionneur, les capteurs, les communications et l'interface homme-machine en un seul système sur site. « Comment la capacité de franchissement d'obstacles doit réellement être comprise : d'une hauteur unique à un itinéraire complet » nous rappelle que les paramètres produit doivent être compris en combinaison avec les conditions du sol, l'état de charge, la position de l'opérateur et la durée de la tâche. La vitesse, l'escalade, l'endurance ou l'indice de protection contre la pénétration ne sont pas des conclusions absolues dissociées de l'environnement ; ce n'est que dans le cadre d'un itinéraire, d'un obstacle, d'une température et d'un mode de commande spécifiés que les limites de capacité d'un robot prennent une signification d'ingénierie.
Scénarios d'application et chemins de mise en œuvre
La lutte contre les incendies, l'inspection en environnement dangereux, l'inspection industrielle et le sauvetage d'urgence sont les domaines d'application les plus précieux pour les robots spéciaux. Leur objectif commun est d'étendre la perception et la portée opérationnelle du personnel, et, dans des conditions appropriées, de réduire le risque d'approche directe. Avant le déploiement, la zone de tâche, les conditions de communication, les voies d'entrée et de récupération, les responsabilités du personnel et la transmission des informations doivent être conçues conjointement, afin que l'intelligence du robot serve réellement la décision sur site plutôt que de simplement démontrer une action isolée.
Validation de projet et optimisation continue
Pour rendre cette discussion technique sur « Comment la capacité de franchissement d'obstacles doit réellement être comprise : d'une hauteur unique à un itinéraire complet » applicable aux projets réels, l'étape de vérification doit consigner simultanément la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de tâche. Normaliser les obstacles d'essai et les actions de tâche, et consigner les configurations et les résultats répétés ; sélectionner les essais en fonction de la représentativité sur site ; ne pas appliquer directement l'obstacle le plus haut d'une démonstration à tous les itinéraires. Ces informations ne sont pas une documentation complémentaire, mais la base partagée pour interpréter les résultats, reproduire les performances et optimiser en continu.
Support associé de SVTECH
SVTECH fournit la documentation produit, la communication des exigences de projet et la vérification des limites de configuration pour les robots spécialisés et les applications industrielles associées. Pour des sujets tels que « Comment la capacité de franchissement d'obstacles doit réellement être comprise : d'une hauteur unique à un itinéraire complet », vous pouvez décrire ensemble les conditions de tâche, les résultats visés, l'environnement sur site et les équipements existants, et M. Liu (+86 18688194199, lhc1983@gmail.com) aidera à la coordination ; les modèles spécifiques, les performances et le périmètre de livraison sont soumis à la documentation confirmée et à la vérification du projet.
Il est recommandé de photographier l'obstacle avec des notes de dimensions et de matériau, de consigner s'il s'agit d'un angle droit, d'un coin arrondi ou d'une pente, et si le robot est autorisé à ajuster sa direction d'approche. Cela permet au fournisseur de porter un jugement sur la base des conditions réelles et évite aussi de confondre une démonstration avec rampes auxiliaires avec la capacité sur terrain d'origine.
Lorsque les faits, les conditions et les objectifs sont clairement consignés, les choix technologiques peuvent résister à un examen ultérieur.
