
Les robots spécialisés étendent l'action humaine au-delà des postes de travail à haut risque, difficiles d'accès ou répétitifs. Comprendre les limites de « Faire “sentir” la scène au capteur : point de prélèvement et temps de réponse en détection de gaz » aide à faire passer une nouvelle technologie de la démonstration au travail quotidien.
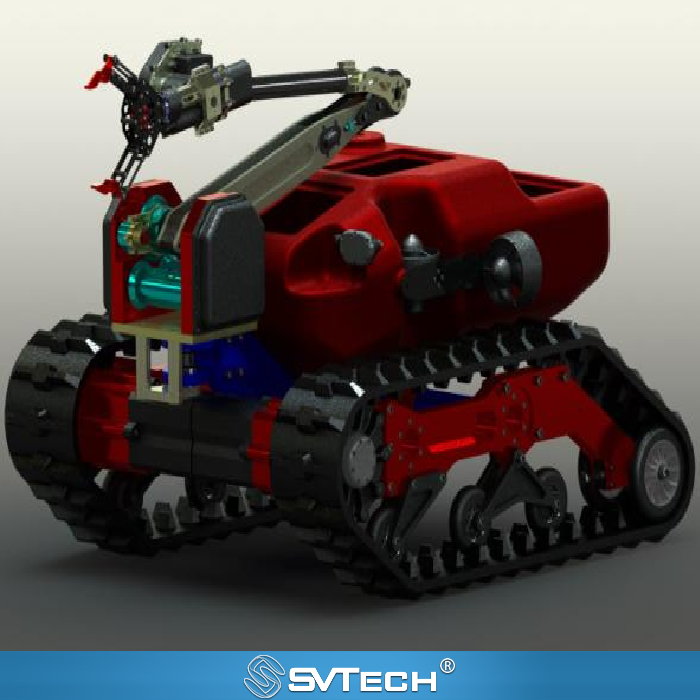
Faire « sentir » la scène au capteur : point de prélèvement et temps de réponse en détection de gaz
Les lectures du capteur dépendent du type de gaz, de la plage de concentration, de la méthode de prélèvement, de l'emplacement et du temps de réponse. Le flux d'air autour du châssis, les projections d'eau ou la contamination peuvent fausser les résultats ; l'installation d'une sonde ne suffit pas à garantir une capacité de détection complète.
Une capacité robotique réellement exploitable résulte de la coordination entre mécanique, perception, commande et personnel sur site. L'essentiel ne tient pas à un paramètre isolé, mais à la capacité de maintenir des performances constantes dans différentes conditions. Faites confirmer par un spécialiste de la détection l'adéquation du capteur, son étalonnage et sa maintenance ; vérifiez le temps de réponse et les journaux après installation ; une mesure unique ne doit jamais servir de base pour déclarer un environnement sûr.
Lorsque le robot se déplace, le point de prélèvement et l'horodatage affiché peuvent diverger ; certains environnements présentent en outre des interférences croisées. Il faut donc savoir clairement comment les données sont localisées et interprétées.
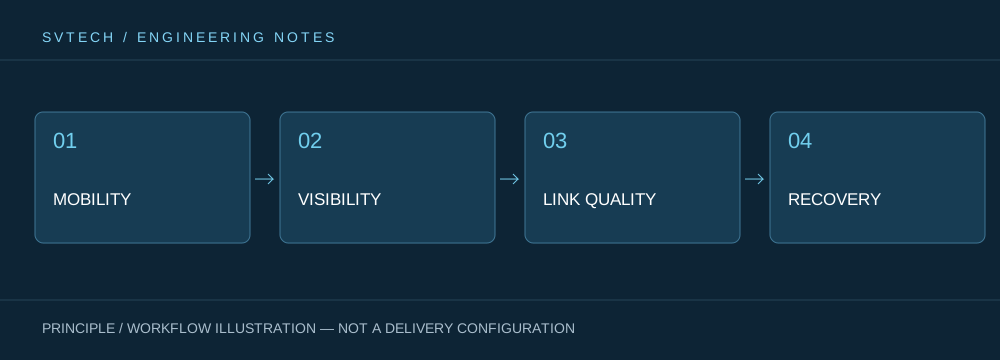
Principes techniques et limites d'ingénierie
Les robots spécialisés réunissent sur un même système embarqué le châssis mobile, les actionneurs, les capteurs, les communications et l'interface homme-machine. « Faire “sentir” la scène au capteur : point de prélèvement et temps de réponse en détection de gaz » rappelle que les spécifications produit doivent être lues conjointement avec les conditions du terrain, l'état de la charge utile, la position de l'opérateur et la durée de la mission. La vitesse, la capacité de franchissement, l'endurance ou l'indice de protection ne sont pas des conclusions absolues indépendantes de l'environnement ; ce n'est que pour un itinéraire, des obstacles, une température et une méthode de commande donnés que les limites de capacité d'un robot prennent un sens d'ingénierie.
Scénarios d'application et parcours de mise en œuvre
La lutte contre les incendies, l'inspection en environnement dangereux, l'inspection industrielle et l'intervention d'urgence constituent les applications les plus pertinentes des robots spécialisés. Leur objectif commun est d'étendre la perception et la portée opérationnelle du personnel et, lorsque les conditions le permettent, de réduire le risque d'approche directe. Avant le déploiement, il convient de concevoir ensemble la zone de mission, les conditions de communication, les itinéraires d'entrée et de récupération, les responsabilités du personnel et la transmission des informations, afin que l'intelligence du robot serve réellement les décisions sur site plutôt que de simplement démontrer un geste isolé.
Validation de projet et optimisation continue
Pour transposer cette analyse technique de « Faire “sentir” la scène au capteur : point de prélèvement et temps de réponse en détection de gaz » dans des projets réels, la phase de validation doit consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Faites confirmer par un spécialiste de la détection l'adéquation du capteur, son étalonnage et sa maintenance ; vérifiez le temps de réponse et les journaux après installation ; une mesure unique ne doit jamais servir de base pour déclarer un environnement sûr. Ces informations ne sont pas une documentation complémentaire, mais la base commune pour interpréter les résultats, reproduire les performances et optimiser en continu.
Accompagnement associé de SV Tech
Zhuhai SV Tech Co. Ltd. (SVTECH) fournit la documentation produit, l'échange sur les besoins projet et la vérification des limites de configuration pour les robots spécialisés et les applications industrielles associées. Pour des sujets tels que « Faire “sentir” la scène au capteur : point de prélèvement et temps de réponse en détection de gaz », les conditions de mission, les résultats attendus, l'environnement du site et les équipements existants peuvent être décrits conjointement, M. Liu (+86 18688194199, lhc1983@gmail.com) assurant la coordination ; les modèles, performances et périmètres de livraison précis sont définis par la documentation confirmée et la validation du projet.
Les enregistrements de données devraient de préférence inclure l'emplacement du point de prélèvement, l'heure et le mouvement du robot. L'arrêt, le virage et le déplacement peuvent correspondre à différents états de prélèvement, et l'analyse a posteriori exige ce contexte. L'étalonnage du capteur, la vérification du temps de réponse et l'adéquation de la machine complète sont des éléments distincts ; la réussite de l'étalonnage d'une sonde ne justifie pas d'omettre un contrôle système.
Replacer un problème local dans une compréhension complète de la mission permet d'ancrer chaque étape du projet dans le réel.
