
Les robots spécialisés sortent les personnes des postes de travail à haut risque, difficiles d'accès ou répétitifs. « Voir droit devant ne suffit pas : les angles morts spatiaux dans la perception des robots » ramène cette question sur le site de la tâche, où les liens entre l'équipement, l'environnement et le personnel deviennent souvent visibles.
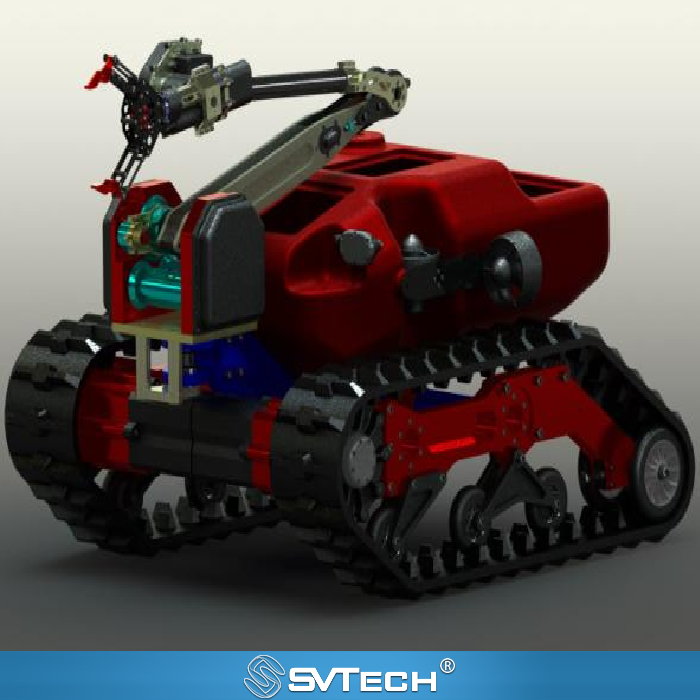
Voir droit devant ne suffit pas : les angles morts spatiaux dans la perception des robots
Le champ de vision et la position de montage déterminent la plage visible ; une image vers l'avant ne peut pas couvrir les bords du châssis, l'arrière ou les charges utiles montées en hauteur. Les opérateurs doivent également comprendre la distorsion de l'objectif et la perception de la profondeur.
La capacité réellement exploitable d'un robot provient de la coordination de la mécanique, de la perception, du contrôle et du personnel sur site. Partant de ce constat, les choix techniques se rapprochent des résultats qui importent réellement aux utilisateurs. Vérifier l'observabilité dans des passages étroits représentatifs ; définir des stratégies d'observation et de récupération ; former le personnel à utiliser les bons repères. La réception doit couvrir des manœuvres complètes, et non pas seulement une résolution statique.
Lors des virages et des marches arrière, les angles morts locaux peuvent devenir le risque principal. L'ajout de caméras ne résout pas le problème automatiquement ; la commutation des vues et les habitudes des opérateurs doivent aussi être conçues.
Principes techniques et limites d'ingénierie
Les robots spécialisés réunissent le châssis mobile, les actionneurs, les capteurs, les communications et l'interface homme-machine dans un seul système sur site. « Voir droit devant ne suffit pas : les angles morts spatiaux dans la perception des robots » rappelle que les spécifications d'un produit doivent être comprises avec les conditions du sol, l'état de la charge utile, la position de l'opérateur et la durée de la tâche. La vitesse, la capacité de franchissement, l'endurance ou l'indice de protection ne sont pas des conclusions absolues détachées de l'environnement ; la limite de capacité d'un robot n'a de sens technique que pour des itinéraires, des obstacles, des températures et des méthodes de contrôle spécifiés.
Scénarios d'application et voies de mise en œuvre
La lutte contre les incendies, l'inspection en environnement dangereux, l'inspection industrielle et le sauvetage d'urgence sont les domaines d'application les plus précieux pour les robots spécialisés. Leur objectif commun est d'étendre la perception et la portée opérationnelle du personnel, et de réduire le risque d'approche directe dans des conditions adaptées. Avant le déploiement, la zone de tâche, les conditions de communication, les voies d'entrée et de récupération, les responsabilités du personnel et la transmission des informations doivent être conçues ensemble, afin que l'intelligence du robot serve réellement les décisions sur site plutôt que de simplement démontrer des actions individuelles.
Validation de projet et amélioration continue
Pour ancrer cette discussion technique sur « Voir droit devant ne suffit pas : les angles morts spatiaux dans la perception des robots » dans des projets réels, la phase de validation doit consigner ensemble la version de configuration, les conditions environnementales, les positions de mesure et les résultats de la tâche. Vérifier l'observabilité dans des passages étroits représentatifs ; définir des stratégies d'observation et de récupération ; former le personnel à utiliser les bons repères. La réception doit couvrir des manœuvres complètes, et non pas seulement une résolution statique. Ces informations ne sont pas une documentation complémentaire mais une base partagée pour interpréter les résultats, reproduire les performances et s'améliorer en continu.
Soutien associé de Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, la discussion des exigences de projet et la vérification des limites de configuration pour les robots spécialisés et les applications industrielles associées. Pour des sujets tels que « Voir droit devant ne suffit pas : les angles morts spatiaux dans la perception des robots », les conditions de la tâche, les résultats visés, l'environnement du site et les équipements existants peuvent être décrits ensemble, avec M. Liu (+86 18688194199, lhc1983@gmail.com) qui aide à la coordination ; les modèles spécifiques, les performances et le périmètre de livraison sont soumis à la documentation confirmée et à la validation du projet.
Des cibles représentatives sur le côté et à basse hauteur peuvent être placées dans un passage contrôlé pour observer si l'opérateur les détecte à temps. Les emplacements manqués doivent être pris en compte dans l'agencement de la charge utile, les indications à l'écran ou la disposition des observateurs. Les essais ne doivent pas être répétés uniquement aux positions où l'opérateur a déjà mémorisé chaque obstacle, car cela surestimerait l'observabilité.
Ce n'est qu'en accumulant continuellement cette expérience que les équipes peuvent rendre des tâches similaires de plus en plus fiables.
