
Los multirrotores destacan en el vuelo estacionario y la observación de corto alcance, mientras que las aeronaves de ala fija destacan en el vuelo sostenido hacia adelante; los diseños de ala fija VTOL intentan combinar un despegue y aterrizaje flexibles con la capacidad de crucero. Estas configuraciones responden a perfiles de misión diferentes, y ningún parámetro por sí solo determina la superioridad en todas las aplicaciones. Comprender las diferencias entre los modos de vuelo hace que la selección de la plataforma sea más intuitiva.
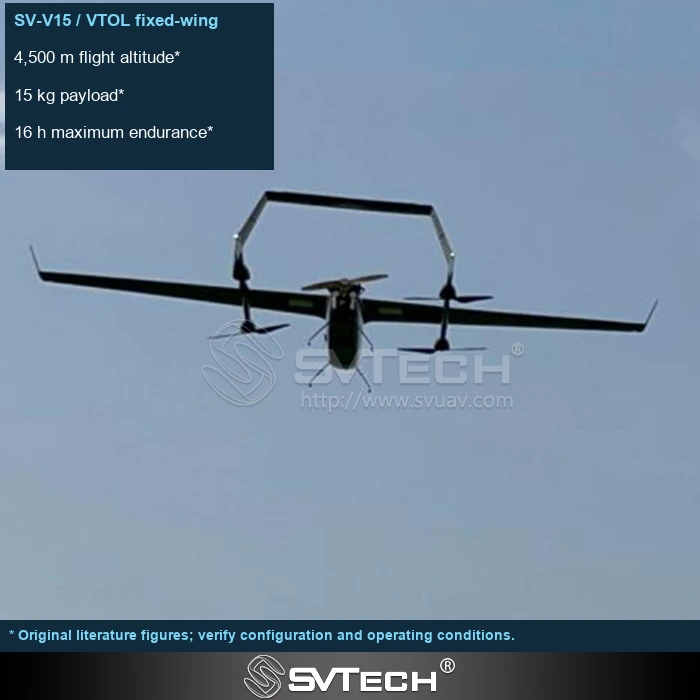
El tiempo de vuelo estacionario y el alcance de crucero determinan el enfoque de diseño
El crucero de ala fija y el vuelo estacionario del multirrotor tienen ventajas diferentes, y los diseños de ala fija VTOL también implican fases de transición y las correspondientes condiciones del sitio. La selección debe basarse en el perfil de la misión, no meramente en una comparación del tiempo máximo de vuelo.
La recolección de grandes superficies normalmente requiere una cobertura continua de la ruta, mientras que la inspección de equipos de corto alcance a menudo requiere vuelo estacionario repetido y ajuste del punto de vista. Los diseños de ala fija VTOL también implican fases de transición y los correspondientes requisitos de control, y no deben entenderse de forma simplista como si tuvieran todas las ventajas de ambos tipos de plataforma a la vez. El despegue y aterrizaje, el tránsito, la recolección y la recuperación deben situarse dentro de una misión completa para observar la proporción de cada fase.
La recolección de rutas de gran superficie y la observación fija de corto alcance pueden requerir plataformas diferentes. Un espacio pequeño de despegue y aterrizaje no significa que todos los modelos VTOL sean adecuados; también deben verificarse los límites ambientales y operativos.
Principios técnicos y límites de ingeniería
La capacidad de un dron industrial está constituida conjuntamente por la plataforma de vuelo, la propulsión, la carga útil de percepción, las comunicaciones y el flujo de trabajo de datos. Los fenómenos abordados en «Multirrotor vs. ala fija VTOL: cómo los dos modos de vuelo se reparten el trabajo» suelen producirse en las interfaces entre estos elementos: que una plataforma vuele de forma estable no significa que los datos sean necesariamente entregables; que un algoritmo pueda identificar un objetivo no significa que la misión pueda operar sin supervisión humana. Situar el rendimiento de nuevo en la cadena completa de la misión es lo que distingue una demostración, una verificación repetible y una operación a largo plazo.
Escenarios de aplicación y rutas de implementación
La inspección con drones, el modelado 3D, la respuesta ante emergencias y la gestión de activos están impulsando la economía de baja altitud hacia los entornos industriales. Diferentes aplicaciones requieren diferentes rutas de vuelo, calidad de datos, coordinación en el sitio y preparación de cumplimiento. Si el objeto objetivo, el formato entregable, la frecuencia de operación, las restricciones del sitio y el manejo de excepciones pueden definirse claramente al inicio de un proyecto, las aplicaciones de drones industriales pueden seleccionar más fácilmente plataformas y cargas útiles adecuadas y establecer un flujo de trabajo de recolección de datos sostenible.
Validación del proyecto y optimización continua
Para fundamentar esta discusión técnica de «Multirrotor vs. ala fija VTOL: cómo los dos modos de vuelo se reparten el trabajo» en proyectos reales, la fase de verificación debe registrar conjuntamente las versiones de configuración, las condiciones ambientales, las posiciones de medición y los resultados de la misión. Describa las proporciones de vuelo estacionario, crucero y transición en la misión; verifique los requisitos de carga útil, despegue/aterrizaje y recuperación; y utilice ensayos de misión completos para la comparación, evitando la sustitución de cifras de autonomía sin carga entre sí. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SVTECH
SVTECH proporciona documentación de producto, comunicación de requisitos de proyecto y verificación de límites de configuración para drones industriales y aplicaciones industriales relacionadas. Para temas como «Multirrotor vs. ala fija VTOL: cómo los dos modos de vuelo se reparten el trabajo», las condiciones de la misión, los entregables objetivo, el entorno del sitio y los equipos existentes pueden describirse conjuntamente, con el Sr. Liu (+86 18688194199, lhc1983@gmail.com) asistiendo en la coordinación; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la verificación del proyecto.
La comparación puede partir del alcance de la ruta, los requisitos de vuelo estacionario, el espacio de despegue y aterrizaje y las condiciones de transporte y mantenimiento. Las diferentes configuraciones tienen cada una misiones adecuadas y no pueden clasificarse únicamente por la autonomía de un solo vuelo. Las demostraciones deben incluir el ciclo de trabajo real del cliente y la entrega de datos, con confirmación particular de si la fase de transición, el sitio y las capacidades operativas cumplen las condiciones del proyecto.
La configuración de la plataforma es una respuesta a la misión. Hacer que el modo de vuelo se adapte al contenido del trabajo tiene más probabilidades de ofrecer una buena experiencia de usuario que exigir que un solo modelo cubra todos los escenarios.

