
El instante en que una cámara captura una imagen debe corresponder con precisión a la posición registrada por el sistema de posicionamiento. Cuando un UAV está en movimiento continuo, incluso un desfase temporal mínimo puede convertirse en un desfase espacial. Las plataformas multisensor dependen especialmente de esta correspondencia, ya que las imágenes, la navegación inercial y otros datos deben interpretarse sobre la misma línea temporal.
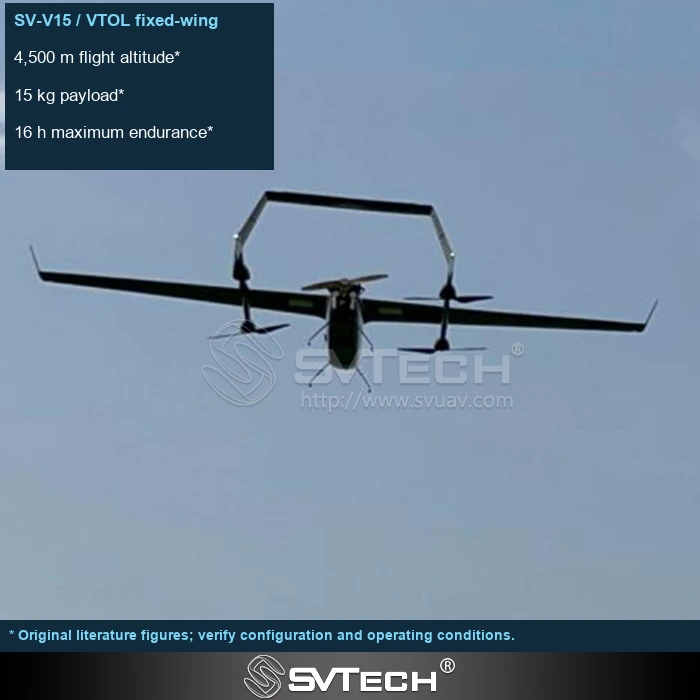
La sincronización integra distintos sensores en un solo sistema
La posición debe corresponder al instante de exposición, y los desfases temporales se convierten en errores de posición durante el movimiento. Una alta frecuencia de registro no implica que la sincronización sea precisa; deben verificarse la latencia y el método de disparo del sistema.
Las fuentes de marca temporal, los métodos de disparo y la latencia de transmisión influyen en que los datos estén realmente sincronizados. Ver marcas temporales similares en un archivo no significa necesariamente que la exposición y el posicionamiento estén alineados. El diseño de ingeniería debe describir claramente la temporización de cada dispositivo y verificarla bajo las condiciones reales de velocidad y modos de adquisición, en lugar de dejar los problemas de temporización a la interpretación en el postprocesamiento.
Un mismo desfase temporal tiene efectos distintos a distintas velocidades, por lo que las pruebas estáticas no pueden validar completamente la adquisición dinámica. Si los datos muestran un desfase sistemático, debe revisarse la cadena de sincronización en lugar de ajustar únicamente las coordenadas.
Principios técnicos y límites de ingeniería
La capacidad de un UAV industrial está determinada conjuntamente por la plataforma de vuelo, la propulsión, la carga útil de percepción, la comunicación y el flujo de datos. Los fenómenos tratados en «Error espacial en milisegundos: sincronización temporal para sensores de UAV» suelen producirse en las interfaces entre estos elementos: que una plataforma vuele de forma estable no significa que los datos sean entregables; que un algoritmo sea capaz de reconocer un objetivo no significa que la misión pueda desarrollarse sin supervisión humana. Solo situando el rendimiento de nuevo en la cadena completa de la misión se puede distinguir entre una demostración, una verificación repetible y una operación a largo plazo.
Escenarios de aplicación y vías de implementación
La inspección con UAV, el modelado 3D, la respuesta ante emergencias y la gestión de activos están impulsando la economía de baja altitud hacia los entornos industriales. Distintas aplicaciones requieren distintas rutas de vuelo, calidad de datos, coordinación en sitio y preparación normativa. Si el objeto objetivo, el formato entregable, la frecuencia operativa, las restricciones del sitio y el tratamiento de excepciones pueden definirse claramente al inicio de un proyecto, las aplicaciones de UAV industrial tienen más probabilidades de seleccionar plataformas y cargas útiles adecuadas y de establecer un proceso de adquisición de datos sostenible.
Verificación del proyecto y mejora continua
Para fundamentar este análisis técnico de «Error espacial en milisegundos: sincronización temporal para sensores de UAV» en proyectos reales, la fase de verificación debe registrar conjuntamente las versiones de configuración, las condiciones ambientales, las posiciones de medición y los resultados de la misión. Aclarar el disparo y las fuentes de tiempo, documentar la configuración y el tratamiento de la latencia; verificar con pruebas controladas; conservar los registros brutos. La calidad de los resultados debe garantizarse conjuntamente mediante interfaces de hardware y software. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el rendimiento y mejorar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. ofrece documentación de producto, análisis de requisitos de proyecto y verificación de límites de configuración para UAV industriales y aplicaciones industriales relacionadas. Para temas como «Error espacial en milisegundos: sincronización temporal para sensores de UAV», pueden describirse conjuntamente las condiciones de la misión, los entregables objetivo, el entorno del sitio y los equipos existentes, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayudará con la coordinación; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la verificación del proyecto.
La documentación de interfaces debe especificar el disparo, las fuentes de marca temporal y el tratamiento de la latencia, y la verificación debe emplear la cadena de adquisición completa. Los errores de temporización y el movimiento actúan conjuntamente, por lo que las pruebas estáticas normales en tierra no son suficientes. La configuración de sincronización y las versiones deben conservarse en los datos entregados para facilitar la interpretación posterior de diferencias en los resultados y la reproducción del procesamiento.
Los datos de alta calidad provienen de una correspondencia fiable. Tratar la sincronización temporal como parte del trabajo de integración permite que el rendimiento de los sensores se traduzca más plenamente en la calidad del resultado final.
