
Los robots de uso especial liberan a las personas de puestos de trabajo de alto riesgo, de difícil acceso o repetitivos. Los dos valores de la imagen térmica: de la detección de fuentes de calor a la medición fiable de temperatura: partiendo de este punto, las decisiones tecnológicas se acercan más a los resultados que realmente importan a los usuarios.
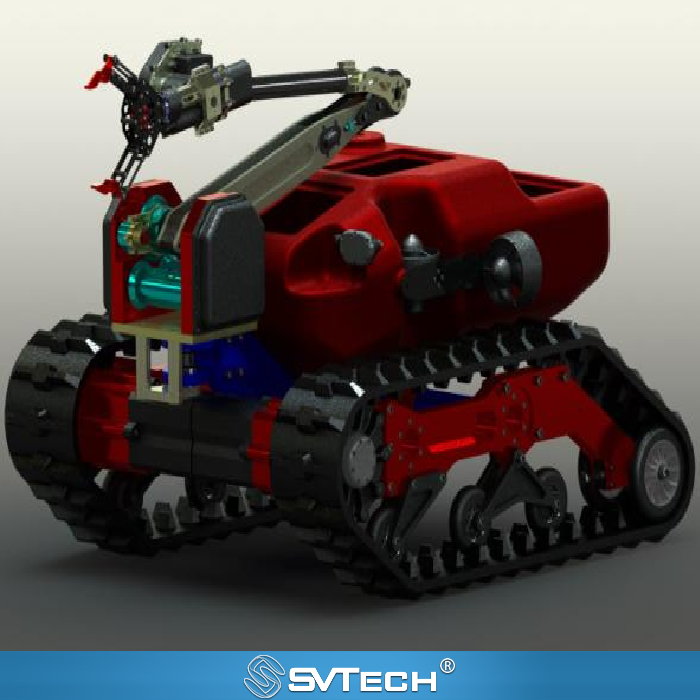
Los dos valores de la imagen térmica: de la detección de fuentes de calor a la medición fiable de temperatura
Algunos dispositivos se utilizan para detectar diferencias de temperatura, mientras que otros ofrecen capacidad de medición de temperatura en condiciones específicas; ambos tienen propósitos diferentes. La emisividad superficial, la reflexión y la distancia afectan las lecturas, y una imagen en color no equivale a una temperatura precisa.
Una capacidad robótica realmente utilizable proviene de la coordinación de la mecánica, la percepción, el control y el personal en sitio. Comprender dónde están los límites ayuda a llevar la nueva tecnología de la demostración al trabajo cotidiano. Verifique las especificaciones de carga útil y el propósito de la tarea, haga que profesionales definan el método, conserve los datos y parámetros originales, y registre por separado las observaciones, los resultados de temperatura y los juicios de fallo.
Cuando durante la inspección se observa un punto caliente anómalo, debe analizarse junto con el objeto y el entorno; no se debe sacar una conclusión solo a partir del color. Si se requieren temperaturas cuantificadas, debe definirse claramente el procedimiento de calibración y medición.
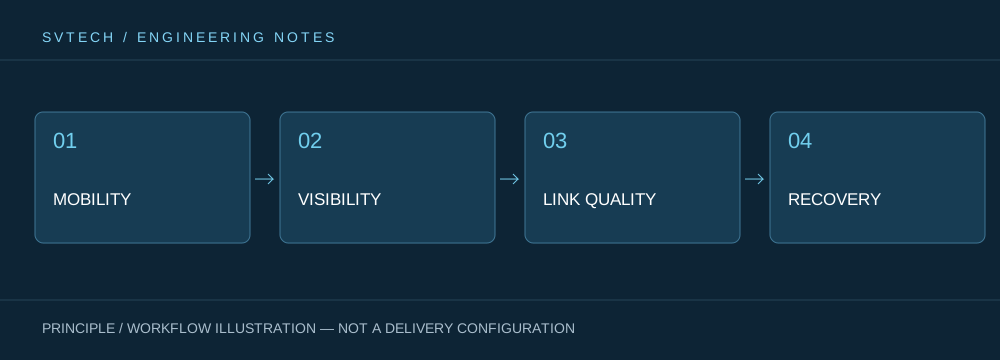
Principios técnicos y límites de ingeniería
Los robots de uso especial integran el chasis móvil, los actuadores, los sensores, las comunicaciones y la interfaz hombre-máquina en un único sistema en sitio. Los dos valores de la imagen térmica: de la detección de fuentes de calor a la medición fiable de temperatura nos recuerda que las especificaciones del producto deben entenderse junto con las condiciones del terreno, el estado de la carga útil, la posición del operador y la duración de la misión. La velocidad, la capacidad de superación de pendientes, la autonomía o la protección contra ingreso no son conclusiones absolutas desvinculadas del entorno; el límite de capacidad de un robot tiene significado ingenieril solo bajo rutas, obstáculos, temperaturas y métodos de control especificados.
Escenarios de aplicación y ruta de implementación
La lucha contra incendios, la inspección en entornos peligrosos, la inspección industrial y el rescate de emergencia son las áreas de aplicación donde los robots de uso especial aportan más valor. Su objetivo común es ampliar la percepción y el alcance operativo del personal y, en condiciones adecuadas, reducir el riesgo de exposición directa. Antes del despliegue, deben diseñarse conjuntamente el área de la tarea, las condiciones de comunicación, las rutas de entrada y recuperación, las responsabilidades del personal y el traspaso de información, de modo que la inteligencia del robot sirva realmente a las decisiones en sitio y no se limite a demostrar acciones individuales.
Validación del proyecto y mejora continua
Para fundamentar en proyectos reales este análisis técnico de Los dos valores de la imagen térmica: de la detección de fuentes de calor a la medición fiable de temperatura, la fase de validación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, las posiciones de medición y los resultados de la tarea. Verifique las especificaciones de carga útil y el propósito de la tarea, haga que profesionales definan el método, conserve los datos y parámetros originales, y registre por separado las observaciones, los resultados de temperatura y los juicios de fallo. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el desempeño e impulsar la mejora continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. proporciona documentación de producto, discusiones de requisitos de proyecto y verificaciones de límites de configuración para robots de uso especial y aplicaciones industriales relacionadas. Para temas como Los dos valores de la imagen térmica: de la detección de fuentes de calor a la medición fiable de temperatura, describa conjuntamente las condiciones de la tarea, los resultados objetivo, el entorno en sitio y el equipo existente; el Sr. Liu (+86 18688194199, lhc1983@gmail.com) puede ayudar con la coordinación. Los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la validación del proyecto.
Si una tarea solo requiere encontrar anomalías relativas, puede seleccionarse por separado de las tareas de medición precisa de temperatura; si el cliente necesita un informe de temperatura, deben confirmarse la incertidumbre de medición, las condiciones de la superficie objetivo y el método de conservación de datos. Distinguir los propósitos por adelantado ayuda a evitar costes adicionales sin obtener resultados de medición utilizables.
Cuando los hechos, las condiciones y los objetivos se registran con claridad, las decisiones tecnológicas pueden resistir la revisión posterior.
