
Los robots de propósito especial amplían la presencia humana desde puestos de trabajo de alto riesgo, de difícil acceso o repetitivos. «Las escaleras no son un obstáculo: el desafío integral de los robots al recorrer espacios complejos» recuerda a los equipos de ingeniería que primero deben comprender el fenómeno y, después, discutir configuraciones y soluciones.
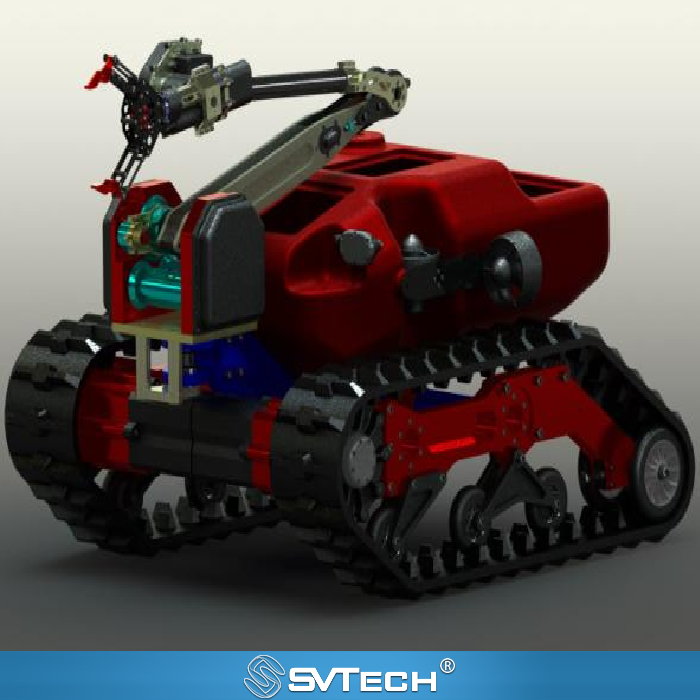
Las escaleras no son un obstáculo: el desafío integral de los robots al recorrer espacios complejos
Las dimensiones de los peldaños, la pendiente, los descansillos, la anchura y los materiales de los bordes determinan conjuntamente las condiciones de paso. Superar un solo peldaño no demuestra que el robot pueda completar un ascenso, un giro y un descenso completos.
La capacidad realmente aprovechable de un robot surge de la coordinación entre la mecánica, la percepción, el control y el personal en sitio. Establecer un vocabulario común en torno a este tema puede reducir malentendidos y retrabajos durante la integración posterior. Mida la ruta real y verifíquela frente al rango admisible del equipo; haga que un equipo profesional realice una verificación controlada; identifique claramente las zonas intransitables y el método de recuperación. Nunca programe tareas basándose únicamente en imágenes promocionales.
Cuando el descansillo de la escalera tiene espacio insuficiente, incluso una capacidad de ascenso adecuada puede no permitir que el robot se reoriente. La carga útil o las mangueras alteran además la postura y la tracción.

Principios técnicos y límites de ingeniería
Los robots de propósito especial integran el chasis móvil, los actuadores, los sensores, las comunicaciones y la interfaz hombre-máquina en un único sistema en sitio. «Las escaleras no son un obstáculo: el desafío integral de los robots al recorrer espacios complejos» nos recuerda que las especificaciones de producto deben entenderse en el contexto de las condiciones del terreno, el estado de la carga útil, la posición del operador y la duración de la tarea. La velocidad, la capacidad de ascenso, la autonomía o la protección de ingreso no son conclusiones absolutas desvinculadas del entorno; el límite de capacidad de un robot solo tiene significado ingenieril bajo una ruta, unos obstáculos, una temperatura y un modo de control especificados.
Escenarios de aplicación y rutas de implementación
La lucha contra incendios, la inspección en entornos peligrosos, la inspección industrial y el rescate de emergencia son los ámbitos de aplicación donde los robots de propósito especial aportan el mayor valor. Su objetivo común es ampliar la percepción y el alcance operativo humanos y, en condiciones adecuadas, reducir el riesgo de aproximación directa. Antes del despliegue, deben diseñarse conjuntamente el área de la tarea, las condiciones de comunicación, las rutas de entrada y recuperación, las responsabilidades del personal y el traspaso de información, de modo que la inteligencia del robot sirva realmente a las decisiones en sitio en lugar de limitarse a demostrar una acción aislada.
Verificación del proyecto y optimización continua
Para llevar esta discusión técnica de «Las escaleras no son un obstáculo: el desafío integral de los robots al recorrer espacios complejos» a proyectos reales, la etapa de verificación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, las posiciones de medición y los resultados de la tarea. Mida la ruta real y verifíquela frente al rango admisible del equipo; haga que un equipo profesional realice una verificación controlada; identifique claramente las zonas intransitables y el método de recuperación. Nunca programe tareas basándose únicamente en imágenes promocionales. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el desempeño y lograr una optimización continua.
Soporte relacionado de SV Tech
SV Tech (SVTECH) ofrece documentación de producto, discusiones de requisitos de proyecto y comprobaciones de límites de configuración para robots de propósito especial y aplicaciones industriales relacionadas. Para temas como «Las escaleras no son un obstáculo: el desafío integral de los robots al recorrer espacios complejos», puede describir conjuntamente las condiciones de la tarea, los resultados objetivo, el entorno del sitio y el equipo existente; el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayudará con la coordinación. Los modelos específicos, el desempeño y el alcance de entrega están sujetos a la documentación confirmada y a la verificación del proyecto.
La medición de la ruta no debe omitir las zonas de transición en la parte superior e inferior. Si el robot no dispone de suficiente superficie plana para ajustar su postura tras subir el último peldaño, la tarea aún puede fracasar. En una escalera continua también deben considerarse la dirección del siguiente tramo, las obstrucciones de comunicación y el estado de retención tras la parada; nada de esto está incluido en la altura de un solo peldaño.
Situar los problemas locales dentro de una comprensión completa de la tarea hace que cada paso del proyecto esté mejor fundamentado.
