
Los robots de propósito especial liberan a las personas de puestos de trabajo de alto riesgo, de difícil acceso o repetitivos. En Señales de control a través de obstáculos: cómo afrontan las comunicaciones de los robots los edificios reales, lo importante no es un único parámetro, sino si se puede mantener un rendimiento consistente en condiciones variables.
Señales de control a través de obstáculos: cómo afrontan las comunicaciones de los robots los edificios reales
Las paredes, las estructuras metálicas, las esquinas y los equipos alteran la propagación inalámbrica, por lo que un alcance máximo medido a campo abierto no puede representar las condiciones dentro de un edificio. El control y el vídeo también pueden verse afectados en momentos y condiciones distintos.
Una capacidad de robot realmente utilizable nace de la coordinación entre mecánica, percepción, control y personal en sitio. Este es también un punto de partida importante para juzgar si una solución puede operar de forma estable a largo plazo. Realice pruebas en rutas representativas y registre la latencia, la pérdida de paquetes y las interrupciones; verifique que la configuración de comunicaciones sea legal; y acepte el sistema según la fiabilidad real en la tarea, en lugar de sustituirla por una demostración puntual de larga distancia.
Si la imagen se degrada tras entrar en una esquina, la respuesta no es simplemente avanzar más rápido. La tarea debe definir de antemano los procedimientos ante degradación del enlace y pérdida de contacto.
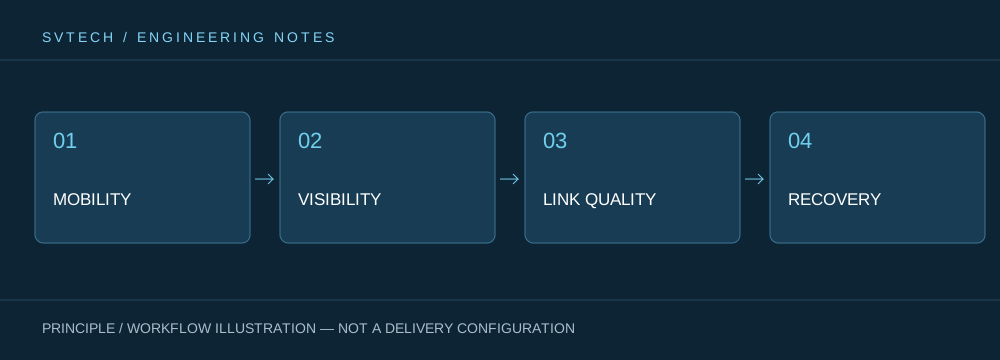
Principios técnicos y límites de ingeniería
Los robots de propósito especial integran el chasis móvil, los accionamientos, los sensores, las comunicaciones y la interfaz humano-máquina en un único sistema en sitio. Señales de control a través de obstáculos: cómo afrontan las comunicaciones de los robots los edificios reales nos recuerda que los parámetros del producto deben entenderse en relación con las condiciones del terreno, el estado de la carga útil, la posición del operador y la duración de la tarea. La velocidad, la capacidad de superar pendientes, la autonomía y la protección contra el ingreso no son conclusiones absolutas desvinculadas del entorno; el límite de capacidad de un robot solo tiene significado ingenieril bajo una ruta, un conjunto de obstáculos, una temperatura y un método de control especificados.
Escenarios de aplicación y rutas de implementación
La lucha contra incendios, la inspección en entornos peligrosos, la inspección industrial y el rescate de emergencia son las áreas de aplicación más valiosas para los robots de propósito especial. Su objetivo común es ampliar la percepción y el alcance operativo del personal y, en condiciones adecuadas, reducir el riesgo de acercamiento directo. Antes del despliegue, deben diseñarse conjuntamente el área de la tarea, las condiciones de comunicación, las rutas de entrada y recuperación, las responsabilidades del personal y el traspaso de información, de modo que la inteligencia del robot sirva realmente a las decisiones en sitio y no se limite a demostrar una acción aislada.
Validación del proyecto y mejora continua
Para anclar en proyectos reales este análisis técnico de Señales de control a través de obstáculos: cómo afrontan las comunicaciones de los robots los edificios reales, la fase de validación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, las posiciones de medición y los resultados de la tarea. Realice pruebas en rutas representativas y registre la latencia, la pérdida de paquetes y las interrupciones; verifique que la configuración de comunicaciones sea legal; y acepte el sistema según la fiabilidad real en la tarea, en lugar de sustituirla por una demostración puntual de larga distancia. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el rendimiento e impulsar la mejora continua.
Apoyo relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. proporciona documentación de producto, análisis de requisitos de proyecto y verificaciones de límites de configuración para robots de propósito especial y aplicaciones industriales relacionadas. Para temas como Señales de control a través de obstáculos: cómo afrontan las comunicaciones de los robots los edificios reales, pueden describirse conjuntamente las condiciones de la tarea, los resultados objetivo, el entorno del sitio y los equipos existentes, con el Sr. Liu (+86 18688194199, lhc1983@gmail.com) asistiendo en la coordinación; los modelos, el rendimiento y el alcance de entrega específicos se rigen por la documentación confirmada y la validación del proyecto.
A lo largo de la ruta planificada pueden establecerse puntos de prueba con posiciones claramente definidas, registrando el rendimiento de imagen y control en cada uno. Para las interrupciones, debe conservarse el momento de aparición y de recuperación, y no solo "conectado" o "no conectado". Si se utiliza equipo de comunicación adicional, su modelo, posición y alimentación también deben formar parte de la configuración de aceptación.
Esta comprensión orientada al sitio es el requisito previo para convertir la capacidad del equipo en valor para el cliente.

