
Los robots de propósito especial amplían el alcance de las personas más allá de puestos de trabajo de alto riesgo, de difícil acceso o repetitivos. Comprender los límites de «Deje que el sensor perciba el entorno: ubicación de muestreo y tiempo de respuesta en la detección de gases» ayuda a llevar la nueva tecnología de la demostración al trabajo diario.
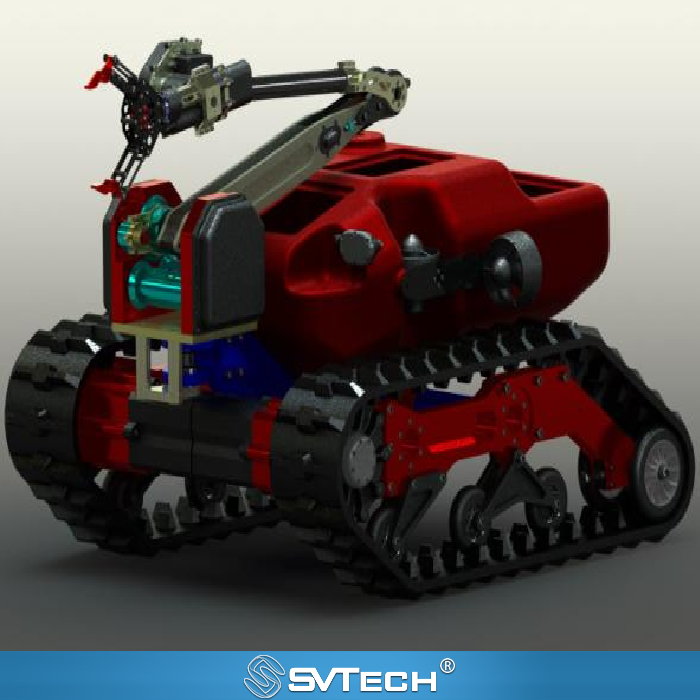
Deje que el sensor perciba el entorno: ubicación de muestreo y tiempo de respuesta en la detección de gases
Las lecturas del sensor dependen del tipo de gas, el rango de concentración, el método de muestreo, la ubicación y el tiempo de respuesta. El flujo de aire cerca del chasis, la pulverización de agua o la contaminación pueden afectar los resultados; instalar una sonda no equivale a disponer de capacidad de detección completa.
Una capacidad de robot realmente utilizable nace de la coordinación entre mecánica, percepción, control y personal en sitio. La clave no reside en un único parámetro, sino en si se puede mantener un rendimiento consistente en distintas condiciones. Haga que un especialista en detección confirme la idoneidad del sensor, su calibración y su mantenimiento; verifique la respuesta y los registros tras la instalación; una sola lectura no debe utilizarse como base para declarar un entorno seguro.
Cuando el robot se desplaza, el punto de muestreo y el tiempo mostrado pueden divergir; algunos entornos presentan además interferencias cruzadas. Debe quedar claro cómo se ubican e interpretan los datos.
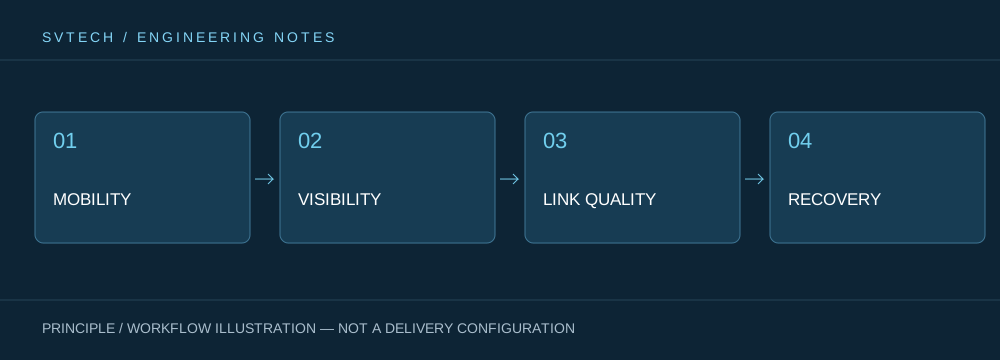
Principios técnicos y límites de ingeniería
Los robots de propósito especial integran el chasis móvil, los actuadores, los sensores, las comunicaciones y la interfaz hombre-máquina en un único sistema en sitio. «Deje que el sensor perciba el entorno: ubicación de muestreo y tiempo de respuesta en la detección de gases» nos recuerda que las especificaciones del producto deben entenderse junto con las condiciones del terreno, el estado de la carga útil, la posición del operador y la duración de la tarea. La velocidad, la capacidad de ascenso, la autonomía o la protección contra el ingreso no son conclusiones absolutas e independientes del entorno; solo bajo una ruta, unos obstáculos, una temperatura y un método de control especificados, los límites de capacidad de un robot adquieren significado ingenieril.
Escenarios de aplicación y rutas de implementación
La lucha contra incendios, la inspección en entornos peligrosos, la inspección industrial y la respuesta ante emergencias son las direcciones de aplicación más valiosas para los robots de propósito especial. Su objetivo común es ampliar la percepción y el alcance operativo del personal y, en condiciones adecuadas, reducir el riesgo del acercamiento directo. Antes del despliegue, deben diseñarse conjuntamente el área de la tarea, las condiciones de comunicación, las rutas de entrada y recuperación, las responsabilidades del personal y el traspaso de información, de modo que la inteligencia del robot sirva realmente a las decisiones en sitio y no se limite a demostrar una acción aislada.
Validación de proyectos y optimización continua
Para llevar esta discusión técnica sobre «Deje que el sensor perciba el entorno: ubicación de muestreo y tiempo de respuesta en la detección de gases» a proyectos reales, la fase de validación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, las ubicaciones de medición y los resultados de la tarea. Haga que un especialista en detección confirme la idoneidad del sensor, su calibración y su mantenimiento; verifique la respuesta y los registros tras la instalación; una sola lectura no debe utilizarse como base para declarar un entorno seguro. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. (SVTECH) ofrece documentación de producto, comunicación de requisitos de proyecto y verificación de los límites de configuración para robots de propósito especial y aplicaciones industriales relacionadas. Para temas como «Deje que el sensor perciba el entorno: ubicación de muestreo y tiempo de respuesta en la detección de gases», pueden describirse conjuntamente las condiciones de la tarea, los resultados objetivo, el entorno en sitio y los equipos existentes, con el Sr. Liu (+86 18688194199, lhc1983@gmail.com) asistiendo en la coordinación; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la validación del proyecto.
Los registros de datos deben incluir preferiblemente la ubicación del punto de muestreo, la hora y el movimiento del robot. Detenerse, girar y desplazarse pueden corresponder a distintos estados de muestreo, y el análisis posterior requiere este contexto. La calibración del sensor, la verificación de la respuesta y la idoneidad del conjunto de la máquina son aspectos distintos; superar la calibración de la sonda no justifica omitir una comprobación del sistema.
Situar un problema local dentro de una comprensión completa de la tarea hace que cada paso del proyecto tenga una base más sólida.
