
Los robots de propósito especial liberan a las personas de puestos de trabajo de alto riesgo, de difícil acceso o repetitivos. «Ver solo hacia delante no basta: puntos ciegos espaciales en la percepción de robots» devuelve esta cuestión al lugar de la tarea, donde a menudo se hacen visibles los vínculos entre el equipo, el entorno y el personal.
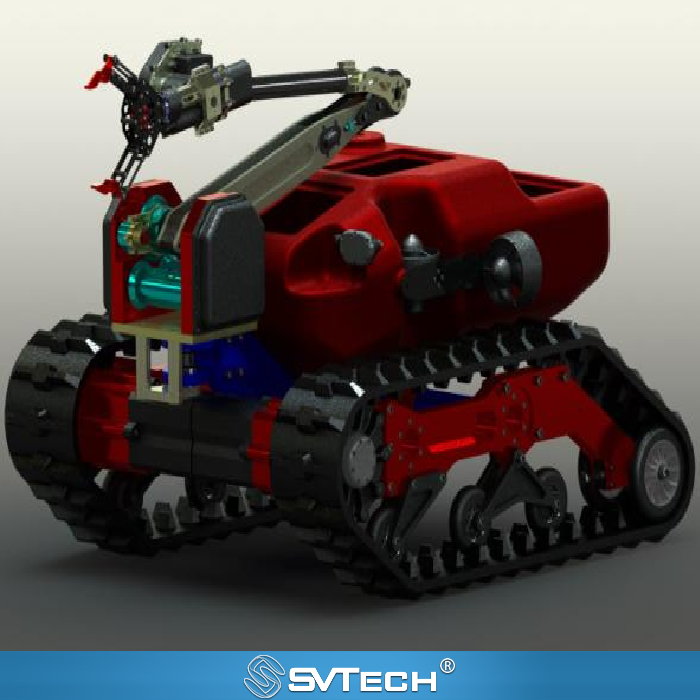
Ver solo hacia delante no basta: puntos ciegos espaciales en la percepción de robots
El campo de visión y la posición de montaje determinan el rango visible; una imagen frontal no puede cubrir los bordes del chasis, la parte trasera ni las cargas montadas en altura. Los operadores también necesitan comprender la distorsión del objetivo y la percepción de profundidad.
La capacidad verdaderamente utilizable de un robot proviene de la coordinación de la mecánica, la percepción, el control y el personal en sitio. Desde este punto de partida, las decisiones técnicas se acercan más a los resultados que realmente importan a los usuarios. Verifique la observabilidad en pasos estrechos representativos; defina estrategias de observación y recuperación; forme al personal para que utilice las referencias correctas. La aceptación debe abarcar maniobras completas, no solo la resolución estática.
Durante los giros y la marcha atrás, los puntos ciegos locales pueden convertirse en el riesgo principal. Añadir cámaras no resuelve el problema automáticamente; también deben diseñarse la conmutación de vistas y los hábitos del operador.
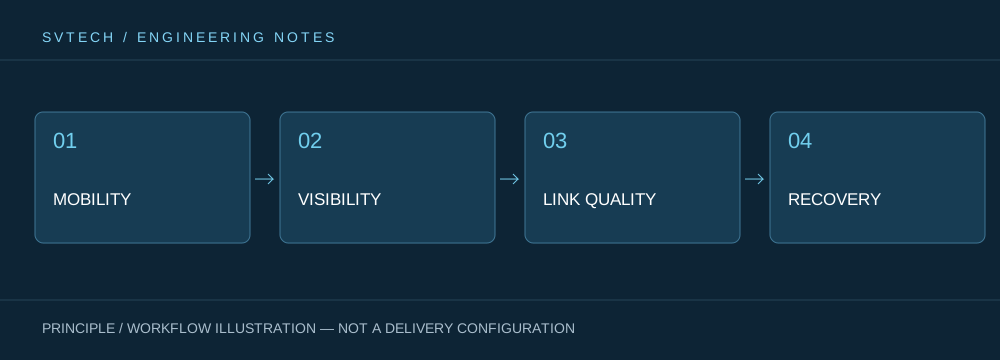
Principios técnicos y límites de ingeniería
Los robots de propósito especial integran el chasis móvil, los actuadores, los sensores, las comunicaciones y la interfaz hombre-máquina en un único sistema en sitio. «Ver solo hacia delante no basta: puntos ciegos espaciales en la percepción de robots» nos recuerda que las especificaciones del producto deben entenderse junto con las condiciones del terreno, el estado de la carga, la posición del operador y la duración de la tarea. La velocidad, la capacidad de ascenso, la autonomía o la protección contra el ingreso no son conclusiones absolutas desligadas del entorno; el límite de capacidad de un robot solo tiene significado ingenieril bajo rutas, obstáculos, temperaturas y métodos de control especificados.
Escenarios de aplicación y rutas de implementación
La lucha contra incendios, la inspección en entornos peligrosos, la inspección industrial y el rescate de emergencia son las áreas de aplicación más valiosas para los robots de propósito especial. Su objetivo común es ampliar la percepción y el rango de operación del personal y reducir el riesgo del acercamiento directo en condiciones adecuadas. Antes del despliegue, deben diseñarse conjuntamente el área de la tarea, las condiciones de comunicación, las rutas de entrada y recuperación, las responsabilidades del personal y el traspaso de información, de modo que la inteligencia del robot sirva realmente a las decisiones en sitio en lugar de limitarse a demostrar acciones individuales.
Validación de proyectos y mejora continua
Para fundamentar en proyectos reales este análisis técnico de «Ver solo hacia delante no basta: puntos ciegos espaciales en la percepción de robots», la fase de validación debe registrar juntos la versión de la configuración, las condiciones ambientales, las posiciones de medición y los resultados de la tarea. Verifique la observabilidad en pasos estrechos representativos; defina estrategias de observación y recuperación; forme al personal para que utilice las referencias correctas. La aceptación debe abarcar maniobras completas, no solo la resolución estática. Esta información no es documentación complementaria, sino una base común para interpretar los resultados, reproducir el desempeño y mejorar de forma continua.
Soporte relacionado de Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. ofrece documentación de producto, análisis de requisitos de proyecto y verificación de los límites de configuración para robots de propósito especial y aplicaciones industriales relacionadas. Para temas como «Ver solo hacia delante no basta: puntos ciegos espaciales en la percepción de robots», pueden describirse conjuntamente las condiciones de la tarea, los resultados objetivo, el entorno del sitio y el equipo existente, con el Sr. Liu (+86 18688194199, lhc1983@gmail.com) asistiendo en la coordinación; los modelos, el desempeño y el alcance de entrega específicos están sujetos a la documentación confirmada y a la validación del proyecto.
Pueden colocarse objetivos representativos laterales y a baja altura en un paso controlado para observar si el operador los detecta a tiempo. Las ubicaciones no detectadas deben reflejarse en la disposición de la carga, las señales en pantalla o la organización de los observadores. No deben repetirse las pruebas solo en posiciones donde el operador ya ha memorizado cada obstáculo, ya que esto sobreestimaría la observabilidad.
Solo acumulando esta experiencia de forma continua pueden los equipos hacer que tareas similares sean cada vez más fiables.
