
Solo cuando la luz solar atraviesa la superficie del módulo puede participar en la generación de energía. La suciedad cambia las condiciones de transmisión de la luz, pero los diferentes tipos de contaminación no afectan a una planta de energía de la misma manera. Por lo tanto, las decisiones de limpieza están pasando de calendarios uniformes y juicios visuales hacia un O&M refinado que combina datos en el sitio.
Primero comprender las pérdidas, luego programar el trabajo
El grado de contaminación visual y la pérdida de generación no siempre son proporcionales. Las propiedades del polvo, la distribución, las precipitaciones y la estructura del módulo afectan el resultado. Antes de programar la limpieza, se deben combinar el rendimiento de generación comparable, los registros de suciedad y las inspecciones de módulos, en lugar de depender únicamente de fotografías de larga distancia.
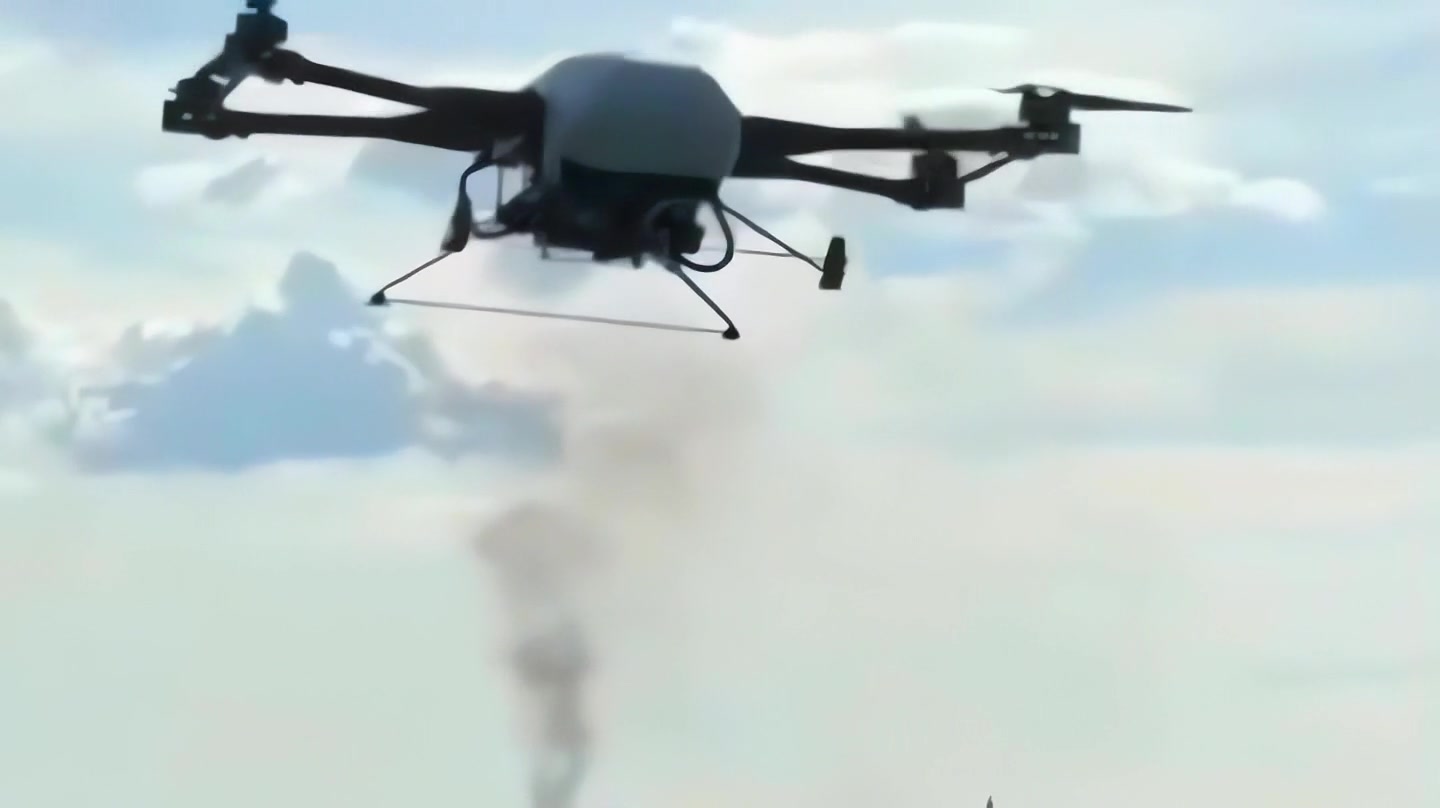
El polvo ligero uniforme y la contaminación persistente localizada tienen distribuciones diferentes, y las estaciones y las actividades cercanas cambian la tasa de acumulación. La comparación de áreas representativas puede ayudar a comprender el valor de la limpieza, pero aún deben excluirse las diferencias en el clima y el estado de los equipos. Los drones proporcionan un nuevo método de operación, y su papel debe evaluarse dentro de todo el proceso de O&M, en lugar de asumir de forma independiente todas las mejoras de generación.
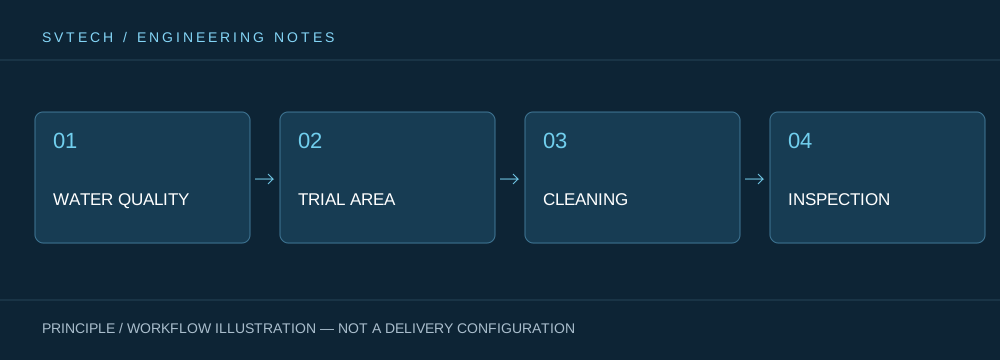
Se pueden seleccionar áreas representativas para una limpieza de prueba manteniendo controles sin lavar, y se deben considerar la irradiación, la temperatura y el estado de los equipos durante la comparación. Si ya existen problemas de inversor o sombreado, no se pueden atribuir todas las pérdidas a la suciedad.
Principios técnicos y límites de ingeniería
La limpieza con drones integra el vuelo, el suministro de agua, la pulverización y el mantenimiento de los materiales de superficie en un mismo proceso. Al analizar "La limpieza de PV avanza hacia un O&M refinado: de ver el polvo a comprender las pérdidas de generación", los cambios en el flujo de agua entre la estación de bombeo, las tuberías, las boquillas y la superficie que se limpia, junto con la actitud de la plataforma de vuelo, las condiciones del viento y la cobertura de la ruta, determinan conjuntamente el resultado. Para los módulos PV y las fachadas de edificios, la eficacia de la limpieza no debe juzgarse solo por la apariencia inmediatamente después de la pulverización, sino que también debe combinar el estado de la superficie después del secado, los requisitos del material y los registros de calidad revisables.
Escenarios de aplicación y rutas de implementación
Los drones de limpieza fotovoltaica se analizan mejor junto con la zonificación de la planta, las tendencias de ensuciamiento, las condiciones de suministro de agua y las ventanas de O&M; los drones de limpieza de fachadas, por su parte, requieren comprender la forma del edificio, el drenaje, el acceso circundante y la coordinación con la propiedad. Los equipos automatizados pueden cambiar cómo se organiza el trabajo en altura, pero no pueden reemplazar el criterio del proceso en el sitio. Verificar primero las trayectorias, la pulverización y los métodos de aceptación en un área representativa, y luego ampliar a un área mayor, suele ayudar a formar una solución de limpieza inteligente estable.
Validación del proyecto y optimización continua
Para que este análisis técnico sobre "La limpieza de PV avanza hacia un O&M refinado: de ver el polvo a comprender las pérdidas de generación" sea aplicable a proyectos reales, la etapa de validación debe registrar al mismo tiempo las versiones de configuración, las condiciones ambientales, las ubicaciones de medición y los resultados de las tareas. Establecer una línea base previa a la limpieza y registros de zonificación; confirmar los métodos permitidos por el fabricante del módulo; y combinar los resultados de las pruebas con la contabilidad de costos. La evaluación de la solución M30 también debe partir de la evidencia en el sitio. Esta información no es documentación auxiliar, sino una base compartida para explicar resultados, reproducir el rendimiento y optimizar continuamente.
Soporte relacionado de SVTECH
SVTECH proporciona información de productos, comunicación de requisitos de proyectos y verificaciones de límites de configuración para la limpieza con drones y aplicaciones industriales relacionadas. Para temas como "La limpieza de PV avanza hacia un O&M refinado: de ver el polvo a comprender las pérdidas de generación", se pueden describir conjuntamente las condiciones de la tarea, los resultados objetivo, el entorno en el sitio y los equipos existentes, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) puede ayudar con la coordinación; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la información confirmada y a la validación del proyecto.
Se pueden seleccionar áreas representativas para registrar el tipo de contaminación, la distribución del sombreado y los datos operativos concurrentes, y luego evaluar la necesidad de limpieza. La cobertura de polvo uniforme y la contaminación persistente localizada requieren un manejo diferente. Si faltan datos históricos, establecer primero una muestra a pequeña escala y registros de observación es más prudente que decidir limpiar todo el sitio de inmediato basándose solo en el color de las fotografías.
El objetivo de la limpieza es hacer que la inversión necesaria produzca resultados efectivos. Usar evidencia para determinar el momento y las áreas es lo que permite que la capacidad mecánica se traduzca en una gestión más razonable de la planta de energía.
