
Multirotoren eignen sich hervorragend für Schwebeflug und Beobachtung aus nächster Nähe, während Starrflügler hervorragend für anhaltenden Vorwärtsflug geeignet sind; VTOL-Fixed-Wing-Konstruktionen versuchen, flexible Start- und Landefähigkeit mit Reiseflugfähigkeit zu kombinieren. Diese Konfigurationen dienen unterschiedlichen Missionsprofilen, und kein einzelner Parameter bestimmt die Überlegenheit über alle Anwendungen hinweg. Das Verständnis der Unterschiede zwischen den Flugmodi macht die Plattformauswahl intuitiver.
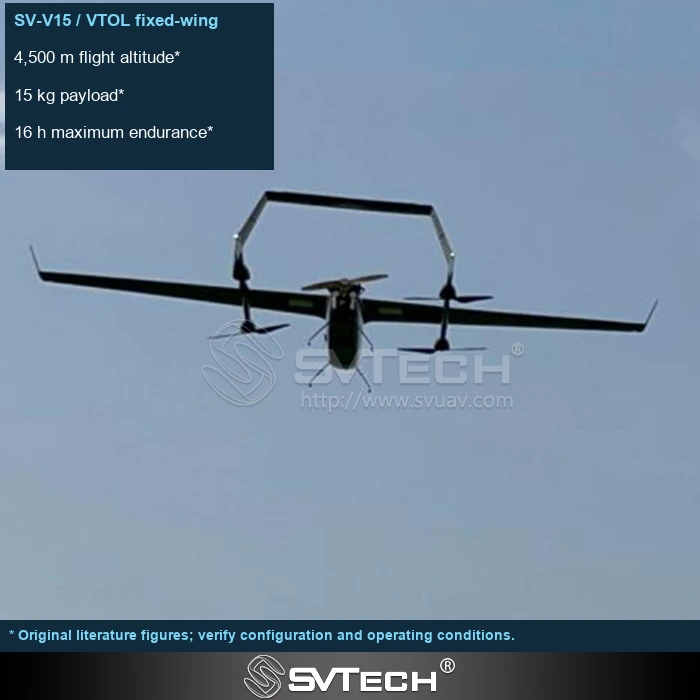
Schwebezeit und Reiseflugreichweite bestimmen den Designfokus
Starrflügel-Reiseflug und Multirotor-Schwebeflug haben unterschiedliche Vorteile, und VTOL-Fixed-Wing-Konstruktionen beinhalten auch Übergangsphasen und entsprechende Standortbedingungen. Die Auswahl sollte auf dem Missionsprofil basieren, nicht nur auf einem Vergleich der maximalen Flugzeit.
Großflächige Erfassung erfordert typischerweise eine kontinuierliche Routenabdeckung, während die Inspektion von Ausrüstung aus nächster Nähe oft wiederholtes Schweben und Anpassung des Blickwinkels erfordert. VTOL-Fixed-Wing-Konstruktionen beinhalten auch Übergangsphasen und entsprechende Steuerungsanforderungen und sollten nicht vereinfachend so verstanden werden, dass sie auf einmal alle Vorteile beider Plattformtypen aufweisen. Start und Landung, Transit, Erfassung und Rückgewinnung sollten innerhalb einer vollständigen Mission betrachtet werden, um den Anteil jeder Phase zu beobachten.
Großflächige Routenerfassung und ortsfeste Beobachtung aus nächster Nähe können unterschiedliche Plattformen erfordern. Ein kleiner Start- und Landeplatz bedeutet nicht, dass alle VTOL-Modelle geeignet sind; auch Umwelt- und Betriebsgrenzen müssen überprüft werden.
Technische Prinzipien und technische Grenzen
Die Leistungsfähigkeit einer Industriedrohne setzt sich aus Flugplattform, Antrieb, Wahrnehmungsnutzlast, Kommunikation und Datenworkflow zusammen. Die in „Multirotor vs. VTOL-Fixed-Wing: Wie die beiden Flugmodi die Arbeit aufteilen“ behandelten Phänomene treten oft an den Schnittstellen zwischen diesen Elementen auf: Eine stabil fliegende Plattform bedeutet nicht, dass die Daten notwendigerweise lieferbar sind; ein Algorithmus, der ein Ziel identifizieren kann, bedeutet nicht, dass die Mission ohne menschliche Aufsicht betrieben werden kann. Die Leistung zurück in die vollständige Missionskette zu stellen, ist es, was eine Demonstration, eine wiederholbare Verifizierung und einen Langzeitbetrieb unterscheidet.
Anwendungsszenarien und Umsetzungswege
Drohneninspektion, 3D-Modellierung, Notfallreaktion und Asset-Management treiben die Low-Altitude-Economy in industrielle Umgebungen. Unterschiedliche Anwendungen erfordern unterschiedliche Flugrouten, Datenqualität, Koordination vor Ort und Compliance-Vorbereitung. Wenn das Zielobjekt, das Lieferformat, die Betriebsfrequenz, die Standortbeschränkungen und die Ausnahmebehandlung frühzeitig in einem Projekt klar definiert werden können, können industrielle Drohnenanwendungen leichter geeignete Plattformen und Nutzlasten auswählen und einen nachhaltigen Datenerfassungs-Workflow aufbauen.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Diskussion über „Multirotor vs. VTOL-Fixed-Wing: Wie die beiden Flugmodi die Arbeit aufteilen“ in realen Projekten zu verankern, sollte die Verifizierungsphase Konfigurationsversionen, Umgebungsbedingungen, Messpositionen und Missionsergebnisse gemeinsam aufzeichnen. Beschreiben Sie die Anteile von Schwebeflug, Reiseflug und Übergang in der Mission; verifizieren Sie Nutzlast-, Start-/Lande- und Rückgewinnungsanforderungen; und verwenden Sie vollständige Missionstests für den Vergleich, wobei die gegenseitige Substitution von Leerflug-Ausdauerzahlen vermieden werden sollte. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistung und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SVTECH
SVTECH bietet Produktdokumentation, Projektanforderungskommunikation und Konfigurationsgrenzenverifizierung für Industriedrohnen und verwandte Branchenanwendungen. Für Themen wie „Multirotor vs. VTOL-Fixed-Wing: Wie die beiden Flugmodi die Arbeit aufteilen“ können Missionsbedingungen, Zieldeliverables, Standortumgebung und vorhandene Ausrüstung gemeinsam beschrieben werden, wobei Herr Liu (+86 18688194199, lhc1983@gmail.com) bei der Koordination unterstützt; spezifische Modelle, Leistung und Lieferumfang unterliegen bestätigter Dokumentation und Projektverifizierung.
Der Vergleich kann von Routenreichweite, Schwebeanforderungen, Start- und Landeraum sowie Transport- und Wartungsbedingungen ausgehen. Verschiedene Konfigurationen haben jeweils geeignete Missionen und können nicht allein anhand der Einzelflugausdauer eingestuft werden. Demonstrationen sollten den tatsächlichen Arbeitszyklus und die Datenlieferung des Kunden umfassen, mit besonderer Bestätigung, ob die Übergangsphase, der Standort und die Betriebsfähigkeiten den Projektbedingungen entsprechen.
Plattformkonfiguration ist eine Antwort auf die Mission. Den Flugmodus an den Arbeitsinhalt anzupassen, führt eher zu einer guten Benutzererfahrung, als ein einzelnes Modell zu verlangen, das alle Szenarien abdeckt.

