
Wenn eine Reinigungsdrohne gleichzeitig an Strom- und Wasserleitungen angeschlossen ist, versorgt das Bodensystem sie kontinuierlich mit Ressourcen und übt zugleich zwei unterschiedliche Arten externer Last auf sie aus. Kabel und Wasserschlauch unterscheiden sich in Gewicht, Steifigkeit und dynamischem Verhalten und dürfen nicht einfach als eine einzige Verbindungsleitung behandelt werden.
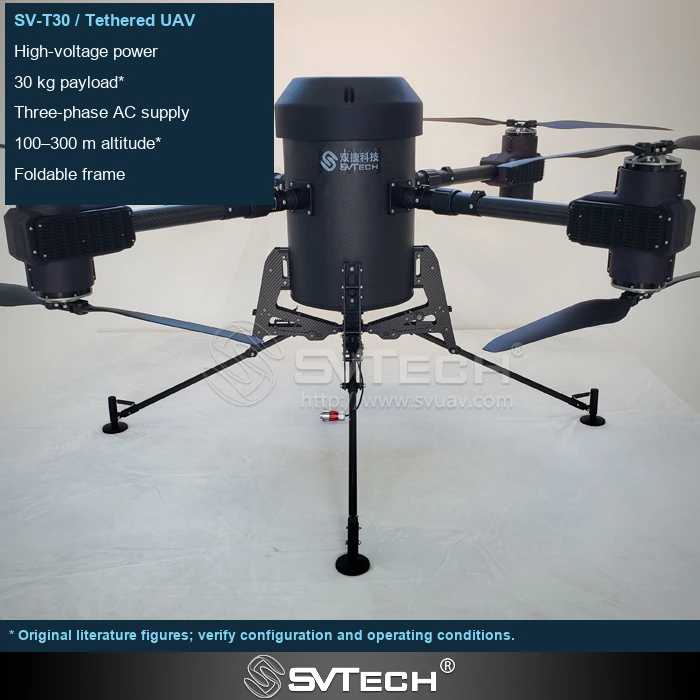
Ressourcenversorgung und Flugstabilität beeinflussen sich gegenseitig
Das Kabel führt elektrische Energie und übernimmt bestimmte mechanische Funktionen, während beim Schlauch zusätzlich die Masse des darin befindlichen Wassers, die Strömung und Strahleffekte hinzukommen. Beide unterscheiden sich in Biegeverhalten, Dehnung und Schleppeigenschaften; sie lassen sich nicht zu einem einzigen statischen Gewicht zusammenfassen, wobei der Bewegungsablauf unberücksichtigt bliebe.
Das Medium im Schlauch erhöht das Gewicht, und Änderungen von Durchflussrate und Strahlführung können ebenfalls dynamische Effekte erzeugen; das Kabel seinerseits hat eigene Anforderungen an Übertragung sowie Aus- und Einziehen. Die relative Lage, Führung und Anordnung der beiden Wege beeinflussen die Bewegung der Plattform. Die Systemauslegung sollte Wasserversorgung, Stromversorgung und Flugsteuerung aufeinander abstimmen, statt jede für sich zu lösen und sie anschließend ad hoc zu kombinieren.
Beim Start der Wasserversorgung kann sich der Zustand des Schlauchs ändern; bei seitlicher Bewegung können sich die beiden Wege zudem verwickeln. Eine Flugvorführung, die nur im trockenen Zustand durchgeführt wird, kann die realen Reinigungsbedingungen nicht abbilden.
Technische Grundlagen und technische Grenzen
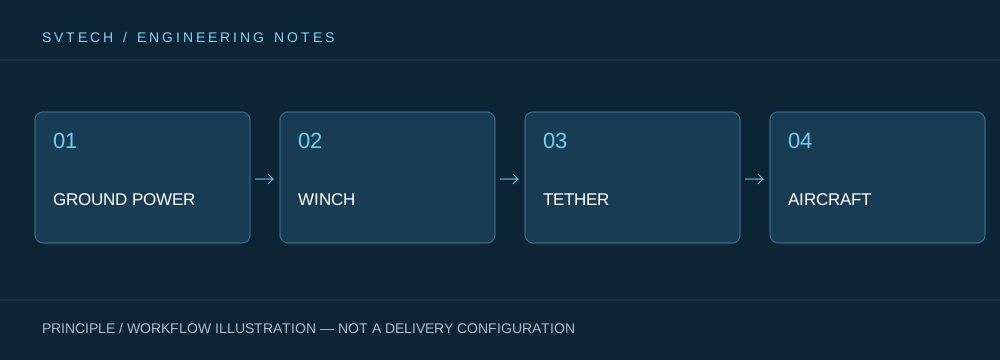
Eine kabelgebundene Drohne verbindet die Bodenstromversorgung, den Aus- und Einziehmechanismus, das Tether, die Flugplattform und die Missionsnutzlast zu einem durchgängigen System. Bei der Auslegung im Rahmen von „Strom und Wasser gemeinsam in der Luft: Dual-Link-Auslegung für eine kabelgebundene Reinigungsplattform“ wirken Effizienz der Stromversorgung, Tethergewicht, Zugkraftschwankungen, Wärmeabfuhr der Nutzlast und Flugsteuerung zusammen. Das System lässt sich nicht allein über seine maximale Einsatzdauer beschreiben; ob es in einer festgelegten Höhe, bei gegebenen Windbedingungen, mit einer bestimmten Nutzlastleistung und bei Personalwechsel einen stabilen Betrieb aufrechterhalten kann, ist die aussagekräftigere Leistungsfähigkeit einer kontinuierlich versorgten Drohne.
Anwendungsszenarien und Umsetzungsweg
Dauerbeobachtung, vorübergehende Kommunikationsrelais, nächtliche Notbeleuchtung und Sicherung bestimmter Bereiche sind Missionen, für die eine kabelgebundene Plattform dienen kann. Sie alle erfordern eine luftgestützte Position, die über die Zeit verfügbar bleibt, stellen aber jeweils unterschiedliche Anforderungen an Bildgebung, Datenverbindung, Beleuchtung oder Aufbauzeit. Werden Missionsziele, Bodenstromversorgung, Einsatzgebiet, Wetterfenster und Rückwege gemeinsam in die Planung einbezogen, kann ein kabelgebundenes Drohnensystem den Schritt vom Vorführgerät zu einem vor Ort organisierbaren Service vollziehen.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Erörterung von „Strom und Wasser gemeinsam in der Luft: Dual-Link-Auslegung für eine kabelgebundene Reinigungsplattform“ in realen Projekten zu verankern, sollten in der Validierungsphase Konfigurationsversion, Umgebungsbedingungen, Messorte und Missionsergebnisse gemeinsam erfasst werden. Definieren Sie die jeweiligen Befestigungspunkte, Führungen und zulässigen Lasten; prüfen Sie Masse und dynamisches Verhalten nach dem Befüllen des Schlauchs mit Wasser; und verifizieren Sie Aufstieg, Schwebeflug und Einziehen als vollständige Konfiguration. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SV Tech
Zhuhai SV Tech Co. Ltd. bietet Produktdokumentation, Diskussion von Projektanforderungen und Prüfung von Konfigurationsgrenzen für kabelgebundene Drohnen und verwandte Branchenanwendungen. Zu Themen wie „Strom und Wasser gemeinsam in der Luft: Dual-Link-Auslegung für eine kabelgebundene Reinigungsplattform“ können Sie Einsatzbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschreiben; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination. Konkrete Modelle, Leistungsdaten und Lieferumfang richten sich nach bestätigter Dokumentation und Projektvalidierung.
Gewicht, Druckänderungen und Strahlreaktion eines wassergefüllten Schlauchs unterscheiden sich vom Lastmechanismus des Kabels. Der Layoutplan eines Reinigungssystems sollte Schlauch- und Kabelwege getrennt ausweisen und anschließend die Lasten an ihren gemeinsamen Befestigungspunkten bestätigen. Die Fluglast darf nicht aus dem Gewicht des trockenen Schlauchs geschätzt werden, und die Stabilität der Wasserversorgung sollte nicht allein aus der Zugkraftregelung des Kabels abgeleitet werden.
Die Anbindung mehrerer Ressourcen über ein Tether erweitert die Möglichkeiten für den Dauerbetrieb. Erst wenn die physikalischen Eigenschaften der unterschiedlichen Verbindungswege verstanden sind, lässt sich eine langandauernde Versorgung in eine stabile, steuerbare Reinigungsfähigkeit umsetzen.
