
Eine Tether-Leine darf weder frei durchhängen noch kontinuierlich am Luftfahrzeug ziehen. Start, Landung, Böen und horizontale Drift verändern den Kabelzustand ständig, daher muss das Hinsystem die Koordination zwischen Schlaffheit und Spannung aufrechterhalten. Die Zugregelung überbrückt somit drei Domänen: Mechanik, Elektrik und Flug.
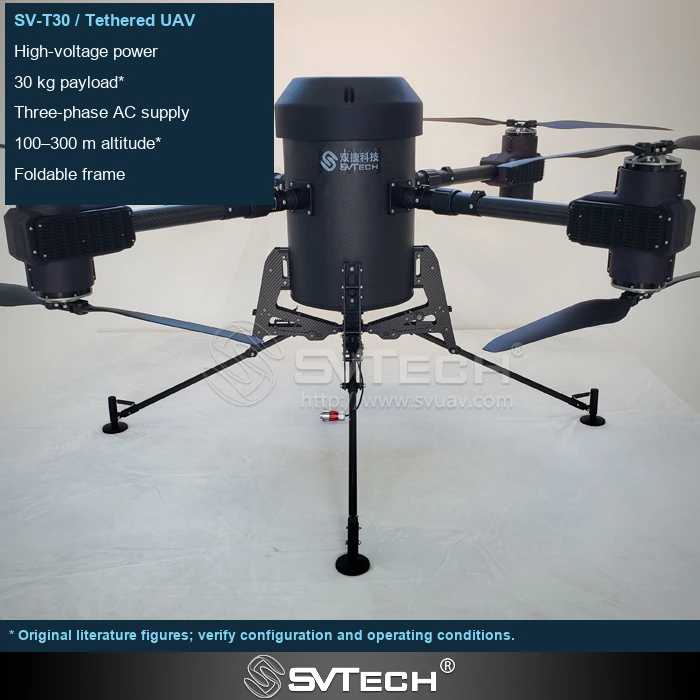
Das Regelziel ist die Koordination von Veränderungen
Angemessene Spannung hilft, das Kabel zu führen, doch übermäßige Spannung übt Zug auf die Flugplattform aus; zu wenig kann Schlaffheit und Kontaktgefahren verursachen. Das Ziel sollte ein kontrollierter Leinenzustand sein, der dem Systementwurf entspricht, nicht eine optisch straffe Leine.
Ein zu schlaffes Kabel erhöht die Wahrscheinlichkeit von Verwicklungen und Kontaktgefahren, während ein zu straffes zu einer externen Störung für die Flugplattform werden kann. Sensorrückmeldung, Haspelreaktion und Regelparameter bestimmen gemeinsam das dynamische Verhalten. Die Beobachtung von Spannungsänderungen während Auf- und Abstieg zeigt mehr darüber, ob das System koordiniert ist, als die alleinige Prüfung eines statischen Zustands. Eine gute Regelung sollte zudem eine begrenzte, nachgiebige Reaktion ermöglichen.
Seitliche Bewegung des Luftfahrzeugs sowie das Aus- und Einziehen der Haspel bei Auf- und Abstieg stellen unterschiedliche Anforderungen an das System, und Böen verändern ebenfalls die Kabelkräfte. Ob eine einzelne statische Spannungseinstellung geeignet ist, muss anhand der Regelungslogik und der tatsächlichen Route vor Ort überprüft werden.
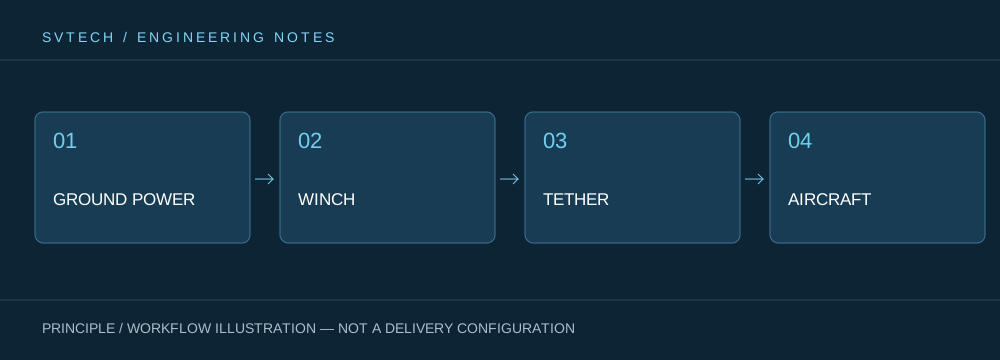
Technische Prinzipien und technische Grenzen
Eine kabelgebundene Drohne verbindet Bodenstromversorgung, Hinsmechanik, Kabel, Flugplattform und Missionsnutzlast zu einem durchgängigen System. Bei der Auslegung im Kontext von 'Flexible Verbindung bei kabelgebundenen Drohnen: Zugregelung hält das Hinsystem im Gleichschritt mit dem Flug' beeinflussen sich Versorgungseffizienz, Kabelgewicht, Spannungsvariation, Wärmeabgabe der Nutzlast und Flugregelung gegenseitig. Das System lässt sich nicht allein durch die maximale Ausdauer beschreiben; ob es bei einer festgelegten Flughöhe, Windbedingung, Nutzlastleistung und Schichtrotation einen stabilen Betrieb aufrechterhalten kann, ist es, was eine kontinuierlich mit Strom versorgte Drohne wirklich sinnvoll macht.
Anwendungsszenarien und Umsetzungswege
Dauerbeobachtung, temporäre Kommunikationsrelais, nächtliche Notbeleuchtung und Sicherung bestimmter Bereiche sind alles Missionen, die eine kabelgebundene Plattform erfüllen kann. Sie alle erfordern eine langfristig nutzbare Position in der Luft, stellen jedoch unterschiedliche Anforderungen an Bildgebung, Verbindung, Beleuchtung oder Einsatzgeschwindigkeit. Wenn Missionsziele, Bodenstromversorgung, Betriebsbereich, Wetterfenster und Rückweg gemeinsam in die Planung einfließen, kann ein kabelgebundenes Drohnensystem von einem Demonstrationsgerät zu einer vor Ort organisierten Dienstleistung werden.
Projektverifizierung und kontinuierliche Optimierung
Um diese technische Diskussion zu 'Flexible Verbindung bei kabelgebundenen Drohnen: Zugregelung hält das Hinsystem im Gleichschritt mit dem Flug' in realen Projekten zu verankern, sollten in der Verifizierungsphase Konfigurationsversion, Umgebungsbedingungen, Messstellen und Missionsergebnisse gemeinsam erfasst werden. Bestätigen Sie, dass Zugmessung, Schutzschwellen und anomale Reaktionen zur gelieferten Konfiguration gehören; beobachten Sie kontrollierten Aufstieg, Schwebeflug und Rückholung; fügen Sie nicht willkürlich Gegengewicht hinzu oder erhöhen Sie die Zugkraft, um Schwingungen zu unterdrücken. Diese Informationen sind keine ergänzende Dokumentation – sie sind die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SV Tech
SV Tech bietet Produktdokumentation, Diskussionen zu Projektanforderungen und Prüfungen der Konfigurationsgrenzen für kabelgebundene Drohnen und verwandte Branchenanwendungen. Zu Themen wie 'Flexible Verbindung bei kabelgebundenen Drohnen: Zugregelung hält das Hinsystem im Gleichschritt mit dem Flug' können Sie die Missionsbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschreiben; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Kontaktaufnahme; konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektverifizierung.
Spannungseinstellungen sollten Kabeldurchhang, Wind, Fluglage und Haspelreaktion berücksichtigen. Feldtests können drei Phasen beobachten – Start, Höhenhaltung und Landung – statt nur zu prüfen, ob die Leine während eines stabilen Schwebeflugs straff ist. Wenn das System wiederholt strafft und erschlafft, beheben Sie die Regelungs- und Routenprobleme gemäß dem freigegebenen Verfahren; erhöhen Sie nicht einfach den Sollwert, um die Schwankung zu kaschieren.
Der Wert des Kabelmanagements liegt darin, zusätzliche Belastung zu reduzieren. Wenn die Hinsmechanik den Rhythmus des Flugs versteht, kann die kabelgebundene Plattform in einer sich ändernden Umgebung einen reibungsloseren Betrieb aufrechterhalten.
