
Traditionelle kabelgebundene Einsätze drehen sich um eine feste Bodenstation, während mobile Szenarien erfordern, dass sich Plattform und Bodenträger gemeinsam verändern. Fahrzeugbewegung, Kabelwinkel und Position in der Luft erzeugen neue Koordinationsherausforderungen und eröffnen zugleich Anwendungskonzepte wie die Beobachtung entlang einer Route.
Folgen ist eine Menge von Beziehungen, die definiert werden muss
„Automatisches Folgen" kann bedeuten, dass das Luftfahrzeug der Bodenstation folgt, die Winde den Ausgabevorgaben folgt oder die Nutzlast einem Ziel folgt – dies sind völlig unterschiedliche Funktionen. Eine gemeinsame Bezeichnung bedeutet nicht, dass Sensoren, Regelgrenzen und anwendbare Szenarien identisch sind.
Der Bodenstation folgen, relative Flughöhe halten oder auf ein Ziel ausrichten sind nicht dasselbe Regelziel. Fahrbahnunebenheiten und Kurven verändern den Kabelweg, und umgebende Hindernisse verkomplizieren die Systemgrenzen zusätzlich. Bei der Erörterung solcher Funktionen sollten anwendbares Gelände, Geschwindigkeit und Abbruchbedingungen klar definiert werden. Die Integrationsrichtung wird hier beschrieben; konkrete Fähigkeiten richten sich weiterhin nach der Modelldokumentation und den Verifikationsergebnissen.
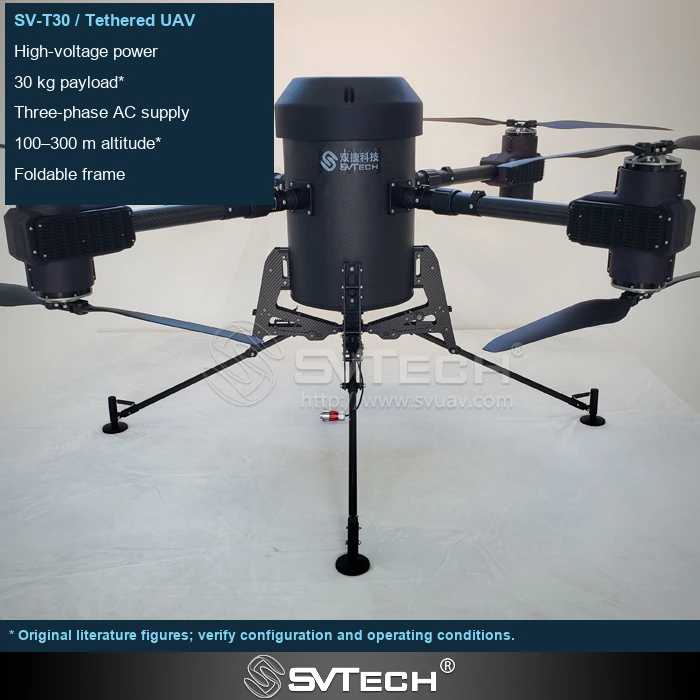
Bewegt sich die Bodengerätschaft, muss das System Position, Kabelzustand und Hindernisse koordinieren. Die Tatsache, dass eine einzelne Komponente eine Foldefunktion besitzt, belegt nicht, dass das gesamte System während der Bewegung entlang einer beliebigen Route betrieben werden kann.
Technische Prinzipien und technische Grenzen
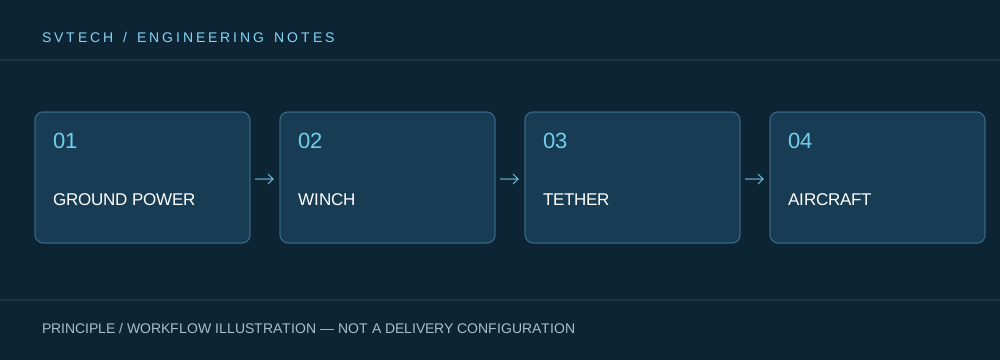
Eine kabelgebundene Drohne verbindet Bodenstromversorgung, Ausgabe-/Einholmechanismus, Kabel, Flugplattform und Missionsnutzlast zu einem durchgängigen System. Bei der Auslegung im Kontext von „Mobile kabelgebundene Plattform: Persistente Luftfähigkeit im Einklang mit wechselnden Einsatzorten" wirken Energieeffizienz, Kabelgewicht, Zugkraftschwankungen, Nutzlastkühlung und Flugsteuerung aufeinander ein. Das System lässt sich nicht allein durch die maximale Ausdauerzeit beschreiben; ob es bei festgelegter Flughöhe, Windverhältnissen, Nutzlastleistung und Personalwechsel einen stabilen Betrieb aufrechterhalten kann, verleiht der Fähigkeit einer dauerhaft versorgten Drohne erst praktische Bedeutung.
Anwendungsszenarien und Umsetzungswege
Persistente Beobachtung, temporäre Kommunikationsrelais, nächtliche Notfallbeleuchtung und die Absicherung bestimmter Bereiche sind alles Missionen, denen eine kabelgebundene Plattform dienen kann. Ihnen gemeinsam ist die Anforderung einer langfristigen Verfügbarkeit einer Position in der Luft, während jede einzelne unterschiedliche Anforderungen an Bildgebung, Funkverbindung, Beleuchtung oder Bereitstellungsgeschwindigkeit stellt. Werden Missionsziele, Bodenstromversorgung, Betriebsgebiet, Wetterfenster und Abbruchweg in die Planung einbezogen, lässt sich ein kabelgebundenes Drohnensystem von einer Demonstrationsvorrichtung in einen vor Ort organisierbaren Dienst überführen.
Projektverifikation und kontinuierliche Optimierung
Um diese technische Erörterung zu „Mobile kabelgebundene Plattform: Persistente Luftfähigkeit im Einklang mit wechselnden Einsatzorten" in realen Projekten zu verankern, sollten in der Verifikationsphase Konfigurationsversion, Umgebungsbedingungen, Messorte und Missionsergebnisse gemeinsam erfasst werden. Fordern Sie klare Definitionen des Folgedatums, der Eingangssignale, der zulässigen Bewegungszustände und der Fehlerreaktionen; verifizieren Sie auf repräsentativen Routen; und verwenden Sie in der Projektdokumentation vollständige Funktionsdefinitionen, um Missverständnisse durch Marketingbegriffe zu vermeiden. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung durch SV Tech
Zhuhai SV Tech Co. Ltd. stellt Produktdokumentation, Projektanforderungsabstimmung und Konfigurationsgrenzen-Verifikation für kabelgebundene Drohnen und verwandte Branchenanwendungen bereit. Zu Themen wie „Mobile kabelgebundene Plattform: Persistente Luftfähigkeit im Einklang mit wechselnden Einsatzorten" können Sie Einsatzbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschreiben; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination. Konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektverifikation.
Klären Sie das Referenzziel, die zulässige Bewegungsgeschwindigkeit, den Wendbereich, die Positionierungsquelle und das Verhalten bei Anomalien. Die Bewegung der Bodenplattform verändert gleichzeitig Kabelweg und Kräfte; es genügt daher nicht, nur zu testen, ob das Luftfahrzeug folgt. Produktfunktionsbezeichnungen sollten konkreten Konfigurationen und Beschreibungen entsprechen; übernehmen Sie nicht automatisch Website-Beschreibungen technischer Richtungen für jedes Modell.
Mobilität macht Dienste der Luftpersistenz flexibler, erhöht aber auch die Anforderungen an die Koordination. Erst wenn klar definiert ist, was die Plattform verfolgt, lässt sich ihr Wert für die Mission beurteilen.
