
Das Kabel liefert kontinuierlich Energie, löst aber nicht automatisch alle Kommunikationsprobleme. Steuerung, Statusrückmeldung und Nutzlastdaten können über verschiedene Kanäle laufen und zu unterschiedlichen Zeiten unterbrochen werden. Das System muss erkennen, welcher Teil der Informationen verloren gegangen ist, und entsprechend sinnvoll reagieren.
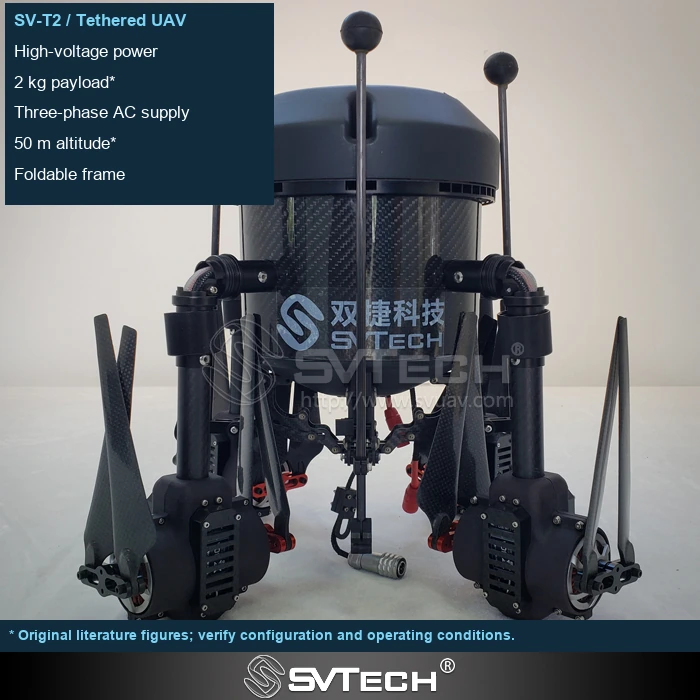
Degradationsmaßnahmen müssen zum tatsächlichen Einsatz passen
Der Umgang mit Verbindungsverlust hängt von Plattform, Bodenstation, Kabel und Standortbedingungen ab. Rückkehr zum Startpunkt, Schweben oder Landen sind nicht in allen kabelgebundenen Szenarien geeignet, insbesondere wenn feste Hindernisse und Kabelbeschränkungen die Standardstrategien für den Freiflug unwirksam machen.
Sichere Ausstiegspfade können sich zwischen offenen Flächen und Bereichen nahe Gebäuden unterscheiden, und das Bodenpersonal muss den aktuellen Zustand rechtzeitig kennen. Die Missionsplanung sollte Kriterien für Verbindungsverlust, Plattformaktionen und Wiederherstellungsverfahren klar definieren und vermeiden, dass mehrere Steuerungsmodule gleichzeitig widersprüchliche Befehle geben. Der Wert von Übungen für Abnormalzustände liegt darin, dass Menschen und Geräte ein gemeinsames Verständnis entwickeln.
Wenn der Flugcontroller eine Bewegung vorbereitet, während die Winde stillsteht, können neue Spannungsprobleme entstehen. Daher sollte die koordinierte Reaktion von Flugsteuerung und Kabelmanagement auf denselben Fehler geprüft werden, nicht nur die einzelnen Gerätealarme.
Technische Prinzipien und ingenieurtechnische Grenzen
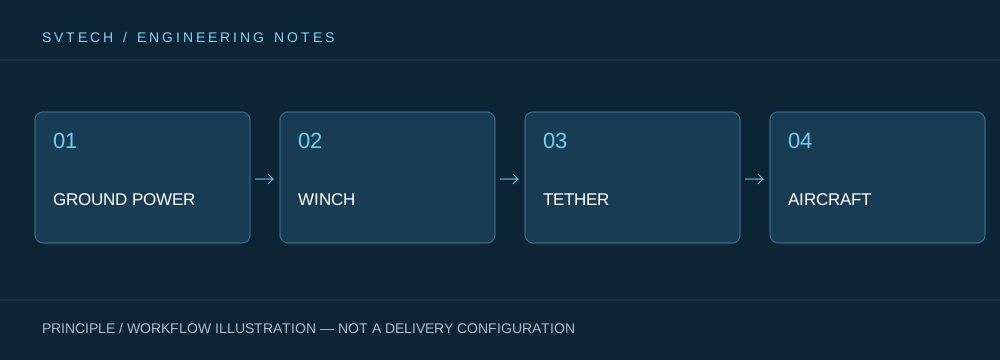
Eine kabelgebundene Drohne verbindet Bodenstromversorgung, Windenmechanismus, Kabel, Flugplattform und Missionsnutzlast zu einem durchgängigen System. Bei der Auslegung im Rahmen von „Nach Kommunikationsverlust: Missionsdegradationsdesign für kabelgebundene Drohnen“ beeinflussen sich Energieeffizienz, Kabelgewicht, Spannungsvariation, Nutzlastkühlung und Flugsteuerung gegenseitig. Das System lässt sich nicht allein durch die maximale Flugdauer beschreiben; ob es bei einer bestimmten Flughöhe, Windbedingung, Nutzlastleistung und Personalrotation einen stabilen Betrieb aufrechterhalten kann, ist die aussagekräftigere Leistungsfähigkeit einer kontinuierlich mit Energie versorgten Drohne.
Anwendungsszenarien und Umsetzungspfade
Dauerbeobachtung, temporäre Kommunikationsrelais, nächtliche Notbeleuchtung und Sicherung in bestimmten Bereichen sind Missionen, die kabelgebundene Plattformen übernehmen können. Sie alle erfordern eine langfristige Verfügbarkeit der Flugposition, stellen jedoch unterschiedliche Anforderungen an Bildgebung, Verbindungen, Beleuchtung oder Bereitstellungsgeschwindigkeit. Die Einbeziehung von Missionszielen, Bodenstromversorgung, Betriebsbereich, Wetterfenstern und Ausstiegspfaden in die Planung kann ein kabelgebundenes Drohnensystem von einem Demonstrationsgerät in einen organisierbaren Vor-Ort-Service verwandeln.
Projektverifizierung und kontinuierliche Verbesserung
Um diese technische Diskussion zu „Nach Kommunikationsverlust: Missionsdegradationsdesign für kabelgebundene Drohnen“ auf reale Projekte anwendbar zu machen, sollten in der Verifizierungsphase Konfigurationsversionen, Umgebungsbedingungen, Messorte und Missionsergebnisse gemeinsam erfasst werden. Im Betriebsplan sind die Identifizierung von Verbindungsverlust, die Zustandserhaltung und die Wiederherstellungsverantwortlichkeiten zu klären; Flugcontroller-Konfigurationen sind mit der kabelgebundenen Schnittstelle abzugleichen; und Verfahren sind durch kontrollierte Verifizierung zu bestätigen, ohne standardmäßig Einstellungen für den nicht kabelgebundenen Modus zu übernehmen. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Verbesserung.
Zugehörige Unterstützung von SV Tech
Zhuhai SV Tech Co. Ltd. bietet Produktdokumentation, Projektanforderungskommunikation und Verifizierung von Konfigurationsgrenzen für kabelgebundene Drohnen und verwandte Industrieanwendungen. Für Themen wie „Nach Kommunikationsverlust: Missionsdegradationsdesign für kabelgebundene Drohnen“ können Missionsbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschrieben werden, wobei Herr Liu (+86 18688194199, lhc1983@gmail.com) bei der Koordination unterstützt; konkrete Modelle, Leistungen und Lieferumfang unterliegen bestätigter Dokumentation und Projektverifizierung.
Der Zustand des Verbindungsverlusts muss unter Berücksichtigung von Kabelbeschränkungen, Reserveenergie und Standort Hindernissen definiert werden; Standard-Rückkehrmaßnahmen aus dem Freiflug können nicht direkt übernommen werden. Vor der Lieferung sollten die Beurteilungskriterien und Prioritäten von Flugcontroller und Bodenstation separat geprüft werden. Das Betriebshandbuch sollte dem Personal die beobachtbaren Alarme und den Zeitpunkt der Ausführung vorab bestätigter Behandlungsverfahren klar vermitteln.
Ein zuverlässiges System ist nicht nur im Normalbetrieb gut, sondern kann auch erklären, wie es bei eingeschränkter Kommunikation reagiert. Eine klare Degradationslogik ist eine wichtige Unterstützung für langandauernde Missionen.
