
Dieselbe Motordrehzahl führt nicht immer zur selben Einholgeschwindigkeit des Kabels. Das lagenweise Aufwickeln des Kabels verändert den wirksamen Radius, sodass die mechanische Geometrie in den Regelalgorithmus einfließt. Diese scheinbar geringe Abweichung entscheidet unmittelbar darüber, ob Kabel und Plattform bei Start und Landung synchron bleiben.
Ein veränderlicher Radius erfordert eine veränderliche Regelung
Die Kabelgeschwindigkeit ergibt sich aus Winkelgeschwindigkeit multipliziert mit dem wirksamen Radius. Mit zunehmenden Wickellagen wächst der Radius, und dieselbe Drehzahl entspricht einer höheren Kabelgeschwindigkeit. Dies beeinflusst die Längenschätzung und die Nachführleistung; die gesamte Mission lässt sich nicht allein mit dem Radius der leeren Trommel berechnen.
Bei gleicher Winkelgeschwindigkeit bewegt ein größerer Radius das Kabel schneller; bei gleichem Ausgangsmoment ändert sich auch die resultierende Kabelspannung. Wenn der Regler nur die Drehzahl festhält, kann die Reaktion über den Wickelvorgang hinweg variieren. Praxistaugliche Auslegungen müssen Geschwindigkeit, Spannung und Lagenvariation gemeinsam berücksichtigen, statt Parameter bei einem einzigen Trommeldurchmesser abzustimmen.
Wenn Motorumdrehungen zur Schätzung der ausgegebenen Kabellänge verwendet werden, ist zu prüfen, ob das System die Lagenzahl kompensiert oder ein unabhängiges Längenmessverfahren einsetzt. Eine Kalibrierung nur über die ersten Umdrehungen deckt möglicherweise nicht den Fehler von einer vollen bis zu einer leeren Trommel ab.
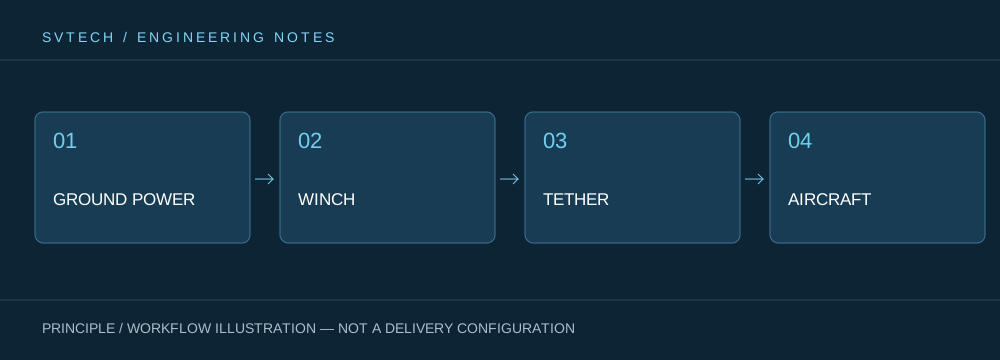
Technische Prinzipien und ingenieurtechnische Grenzen
Eine kabelgebundene Drohne verbindet Bodenstromversorgung, Seilwindenmechanismus, Kabel, Flugplattform und Missionsnutzlast zu einem durchgängigen System. Bei der Auslegung rund um „Von der Trommeldrehung zur Kabelgeschwindigkeit: Steuerungsdetails des Seilwindenmechanismus einer kabelgebundenen Drohne“ wirken Energieeffizienz, Kabelgewicht, Spannungsvariation, Wärmeabfuhr der Nutzlast und Flugsteuerung zusammen. Das System lässt sich nicht allein über die maximale Ausdauer beschreiben; ob es bei vorgegebener Flughöhe, Windbedingung, Nutzlastleistung und Schichtwechsel des Personals einen stabilen Betrieb aufrechterhalten kann, ist die Fähigkeit, die für eine dauerhaft stromversorgte Drohne wichtiger ist.
Anwendungsszenarien und Umsetzungswege
Dauerbeobachtung, temporäre Kommunikationsrelais, nächtliche Notbeleuchtung und Sicherung in bestimmten Bereichen sind Missionen, die eine kabelgebundene Plattform erfüllen kann. Gemeinsam ist ihnen die Anforderung einer langfristigen Verfügbarkeit einer Position in der Luft, während sie jeweils unterschiedliche Anforderungen an Bilddaten, Funkstrecke, Beleuchtung oder Verlegungsgeschwindigkeit stellen. Wenn Missionsziele, Bodenstromversorgung, Einsatzgebiet, Wetterfenster und Rückwege zusammen in die Planung einfließen, kann ein kabelgebundenes Drohnensystem von einem Vorführgerät zu einer vor Ort organisierbaren Dienstleistung werden.
Projektverifizierung und kontinuierliche Optimierung
Um diese technische Erörterung von „Von der Trommeldrehung zur Kabelgeschwindigkeit: Steuerungsdetails des Seilwindenmechanismus einer kabelgebundenen Drohne“ in realen Projekten zu verankern, sollten in der Verifizierungsphase Konfigurationsversion, Umgebungsbedingungen, Messpositionen und Missionsergebnisse gemeinsam dokumentiert werden. Die Längenmessung ist über repräsentative Wickelzustände hinweg gegen den tatsächlichen Verlauf zu prüfen; zu kontrollieren ist, ob das Kabel sauber aufgespult wird; Kalibrierverfahren und zulässiger Fehler sind zu bestätigen. Trommelumdrehungen dürfen nicht ohne Korrektur als Flughöhe behandelt werden. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SV Tech
Zhuhai SV Tech Co. Ltd. bietet Produktdokumentation, Diskussion von Projektanforderungen und Prüfung von Konfigurationsgrenzen für kabelgebundene Drohnen und verwandte Industrieanwendungen. Zu Themen wie „Von der Trommeldrehung zur Kabelgeschwindigkeit: Steuerungsdetails des Seilwindenmechanismus einer kabelgebundenen Drohne“ können Missionbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschrieben werden; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination; konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektverifizierung.
Die Kabelgeschwindigkeit lässt sich als Winkelgeschwindigkeit multipliziert mit dem wirksamen Radius verstehen; da sich die Wickellagen ändern, entspricht dieselbe Drehzahl unterschiedlichen Einholgeschwindigkeiten des Kabels. Die Systemverifizierung sollte Zustände nahe einer leeren Trommel und einer relativ vollen Trommel abdecken. Wenn die Anzeige nur die Motordrehzahl anzeigt, ist zu prüfen, ob zusätzlich eine Längen- oder Spannungsrückmeldung verfügbar ist; eine konstante Kabelgeschwindigkeit lässt sich nicht allein aus der Motordrehzahl ableiten.
Mechanische Struktur und Softwaresteuerung waren nie getrennte Aufgaben. Das Verständnis der Variation des Trommeldurchmessers hilft zu erklären, warum ein kabelgebundenes System über den vollständigen Aus- und Einfahrzyklus hinweg verifiziert werden muss.
