
Spezialroboter erweitern die menschliche Präsenz an Orten, die risikoreich, schwer zugänglich oder von repetitiver Arbeit geprägt sind. „Treppen sind kein Hindernis: Die ganzheitliche Herausforderung für Roboter in komplexen Umgebungen“ erinnert Entwicklungsteams daran, zunächst das Phänomen zu verstehen und erst dann Konfigurationen und Lösungen zu diskutieren.
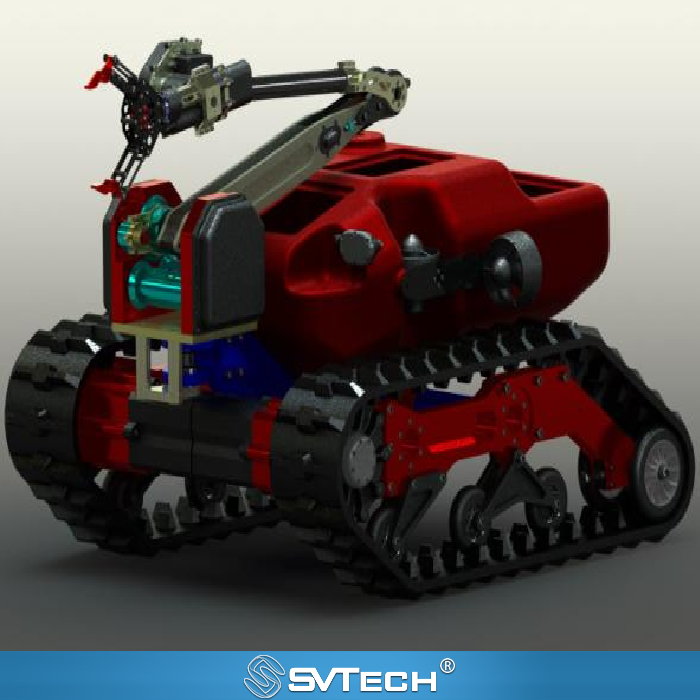
Treppen sind kein Hindernis: Die ganzheitliche Herausforderung für Roboter in komplexen Umgebungen
Stufenabmessungen, Steigung, Podeste, Breite und Kantenmaterialien bestimmen gemeinsam die Bedingungen für die Durchfahrt. Die Bewältigung einer einzelnen Stufe belegt nicht, dass der Roboter einen vollständigen Aufstieg, eine Wende und eine Abfahrt abschließen kann.
Eine tatsächlich nutzbare Roboterleistung entsteht aus dem Zusammenspiel von Mechanik, Wahrnehmung, Steuerung und Personal vor Ort. Eine gemeinsame Begriffsbasis zu diesem Thema kann Missverständnisse und Nacharbeiten bei der späteren Integration reduzieren. Die reale Route vermessen und mit dem zulässigen Bereich der Ausrüstung abgleichen; ein Fachteam eine kontrollierte Verifikation durchführen lassen; Bereiche, die nicht durchfahren werden können, sowie das Bergungsverfahren klar benennen. Aufgaben niemals allein auf Basis von Werbebildern planen.
Wenn auf dem Treppenpodest nicht genügend Platz vorhanden ist, kann selbst eine ausreichende Steigfähigkeit nicht gewährleisten, dass der Roboter sich neu ausrichtet. Nutzlast oder Schläuche verändern zudem Haltung und Traktion.

Technische Prinzipien und Engineering-Grenzen
Spezialroboter führen mobiles Chassis, Aktoren, Sensoren, Kommunikation und Mensch-Maschine-Schnittstelle zu einem einzigen System vor Ort zusammen. „Treppen sind kein Hindernis: Die ganzheitliche Herausforderung für Roboter in komplexen Umgebungen“ erinnert daran, dass Produktspezifikationen im Kontext von Bodenverhältnissen, Nutzlastzustand, Position des Bedieners und Aufgabendauer zu verstehen sind. Geschwindigkeit, Steigfähigkeit, Ausdauer oder Schutzart sind keine absoluten Aussagen losgelöst von der Umgebung; die Leistungsgrenze eines Roboters hat nur unter einer spezifizierten Route, definierten Hindernissen, Temperatur und Steuerungsmodus eine engineeringtechnische Bedeutung.
Anwendungsszenarien und Umsetzungswege
Brandbekämpfung, Inspektion in Gefahrenumgebungen, industrielle Inspektion und Notfallrettung sind die Anwendungsbereiche, in denen Spezialroboter den größten Nutzen stiften. Ihr gemeinsames Ziel ist es, die menschliche Wahrnehmung und Reichweite zu erweitern und unter geeigneten Bedingungen das Risiko einer direkten Annäherung zu verringern. Vor dem Einsatz sollten Aufgabenbereich, Kommunikationsbedingungen, Zu- und Rückwege, Personalverantwortlichkeiten und Informationsübergabe gemeinsam geplant werden, damit die Roboterintelligenz tatsächlich Entscheidungen vor Ort dient und nicht nur eine isolierte Aktion demonstriert.
Projektverifikation und kontinuierliche Optimierung
Um diese technische Diskussion zu „Treppen sind kein Hindernis: Die ganzheitliche Herausforderung für Roboter in komplexen Umgebungen“ in reale Projekte zu überführen, sollten in der Verifikationsphase Konfigurationsversion, Umgebungsbedingungen, Messpositionen und Aufgabenergebnisse gemeinsam erfasst werden. Die reale Route vermessen und mit dem zulässigen Bereich der Ausrüstung abgleichen; ein Fachteam eine kontrollierte Verifikation durchführen lassen; Bereiche, die nicht durchfahren werden können, sowie das Bergungsverfahren klar benennen. Aufgaben niemals allein auf Basis von Werbebildern planen. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SV Tech
SV Tech (SVTECH) stellt Produktdokumentation, Diskussionen zu Projektanforderungen und Prüfungen der Konfigurationsgrenzen für Spezialroboter und verwandte Branchenanwendungen bereit. Zu Themen wie „Treppen sind kein Hindernis: Die ganzheitliche Herausforderung für Roboter in komplexen Umgebungen“ können Sie Aufgabenbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschreiben; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination. Konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektverifikation.
Bei der Routenvermessung dürfen die Übergangsbereiche am oberen und unteren Ende nicht fehlen. Wenn der Roboter nach der letzten Stufe nicht genügend ebene Fläche hat, um seine Haltung anzupassen, kann die Aufgabe dennoch scheitern. Bei einem durchgehenden Treppenhaus müssen auch die Richtung des nächsten Treppenlaufs, Kommunikationshindernisse und der Haltezustand nach dem Anhalten berücksichtigt werden; nichts davon ist in einer einzelnen Stufenhöhe enthalten.
Wer lokale Probleme in ein vollständiges Verständnis der Aufgabe einbettet, schafft für jeden Projektschritt eine bessere Grundlage.
