
Spezialroboter befreien Menschen aus hochriskanten, schwer zugänglichen oder repetitiven Arbeitspositionen. In Steuersignale durch Hindernisse: Wie Roboterkommunikation in realen Gebäuden besteht kommt es nicht auf einen einzelnen Parameter an, sondern darauf, ob unter wechselnden Bedingungen eine gleichbleibende Leistung gehalten werden kann.
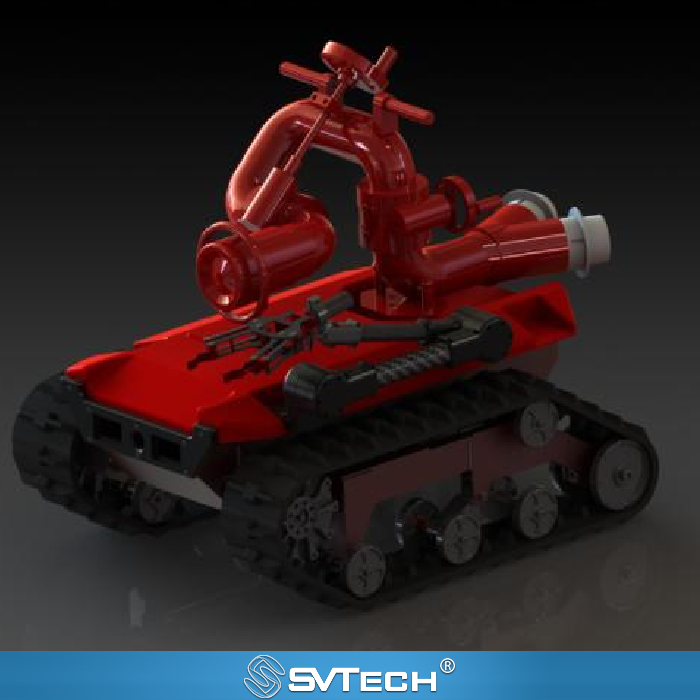
Steuersignale durch Hindernisse: Wie Roboterkommunikation in realen Gebäuden besteht
Wände, Metallkonstruktionen, Ecken und Anlagen verändern die Funkausbreitung, sodass eine im Freifeld gemessene maximale Reichweite die Bedingungen im Gebäudeinneren nicht abbilden kann. Steuerung und Video können zudem zu unterschiedlichen Zeitpunkten und unter unterschiedlichen Bedingungen beeinträchtigt werden.
Eine tatsächlich nutzbare Roboterleistung entsteht aus dem Zusammenspiel von Mechanik, Wahrnehmung, Steuerung und Personal vor Ort. Dies ist auch ein wichtiger Ausgangspunkt für die Beurteilung, ob eine Lösung langfristig stabil betrieben werden kann. Auf repräsentativen Strecken testen und Latenz, Paketverlust und Unterbrechungen erfassen; prüfen, dass die Kommunikationskonfiguration zulässig ist; und das System nach der tatsächlichen Aufgabenzuverlässigkeit abnehmen, statt eine einmalige Langstreckendemonstration als Ersatz zu nehmen.
Verschlechtert sich das Bild nach dem Einfahren in eine Ecke, besteht die Antwort nicht einfach darin, schneller durchzufahren. Die Aufgabe sollte Verfahren für Link-Verschlechterung und Kontaktverlust im Voraus festlegen.
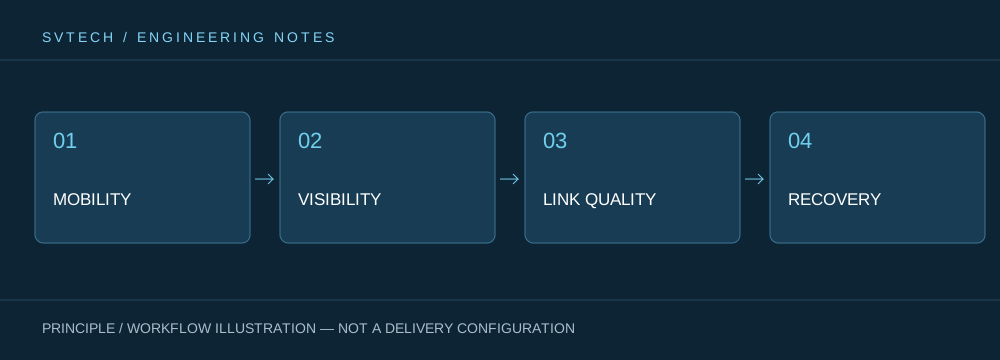
Technische Prinzipien und engineeringseitige Grenzen
Spezialroboter führen mobiles Fahrwerk, Aktoren, Sensorik, Kommunikation und Mensch-Maschine-Schnittstelle zu einem einzigen System vor Ort zusammen. Steuersignale durch Hindernisse: Wie Roboterkommunikation in realen Gebäuden besteht erinnert daran, dass Produktparameter im Zusammenhang mit Bodenbedingungen, Nutzlastzustand, Position des Bedieners und Aufgabendauer zu verstehen sind. Geschwindigkeit, Steigfähigkeit, Ausdauer und Schutzart sind keine vom Umfeld losgelösten absoluten Aussagen; die Leistungsgrenze eines Roboters hat nur unter einer festgelegten Strecke, einem Hindernissatz, einer Temperatur und einer Steuerungsmethode engineeringseitige Bedeutung.
Anwendungsszenarien und Umsetzungspfade
Brandbekämpfung, Inspektion in Gefahrenumgebungen, industrielle Inspektion und Rettungseinsätze sind die wertvollsten Anwendungsbereiche für Spezialroboter. Ihr gemeinsames Ziel ist es, Wahrnehmung und Aktionsradius des Personals zu erweitern und unter geeigneten Bedingungen das Risiko einer direkten Annäherung zu verringern. Vor dem Einsatz sollten Einsatzgebiet, Kommunikationsbedingungen, An- und Rückwege, Personalverantwortlichkeiten und Informationsübergabe gemeinsam geplant werden, damit die Roboterintelligenz tatsächlich Entscheidungen vor Ort dient und nicht nur eine einzelne Aktion demonstriert.
Projektvalidierung und kontinuierliche Verbesserung
Um diese technische Erörterung von Steuersignale durch Hindernisse: Wie Roboterkommunikation in realen Gebäuden besteht in realen Projekten zu verankern, sollte die Validierungsphase Konfigurationsversion, Umgebungsbedingungen, Messpositionen und Aufgabenergebnisse gemeinsam erfassen. Auf repräsentativen Strecken testen und Latenz, Paketverlust und Unterbrechungen erfassen; prüfen, dass die Kommunikationskonfiguration zulässig ist; und das System nach der tatsächlichen Aufgabenzuverlässigkeit abnehmen, statt eine einmalige Langstreckendemonstration als Ersatz zu nehmen. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistung und die kontinuierliche Verbesserung.
Zugehörige Unterstützung von SV Tech
Zhuhai SV Tech Co. Ltd. stellt Produktdokumentation, Diskussionen zu Projektanforderungen und Prüfungen der Konfigurationsgrenzen für Spezialroboter und verwandte Branchenanwendungen bereit. Zu Themen wie Steuersignale durch Hindernisse: Wie Roboterkommunikation in realen Gebäuden besteht können Aufgabenbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschrieben werden, wobei Herr Liu (+86 18688194199, lhc1983@gmail.com) bei der Koordination unterstützt; konkrete Modelle, Leistung und Lieferumfang richten sich nach bestätigter Dokumentation und Projektvalidierung.
Entlang der geplanten Strecke lassen sich Testpunkte mit klar definierten Positionen festlegen und die Bild- und Steuerungsleistung an jedem Punkt erfassen. Bei Unterbrechungen sollten Zeitpunkt des Auftretens und der Wiederherstellung festgehalten werden, nicht nur „verbunden“ oder „nicht verbunden“. Wird zusätzliche Kommunikationsausrüstung eingesetzt, sollten deren Modell, Position und Stromversorgung ebenfalls Teil der Abnahmekonfiguration sein.
Dieses praxisorientierte Verständnis ist die Voraussetzung dafür, Geräteleistung in Kundennutzen umzusetzen.

