
Spezialisierte Roboter befreien Menschen aus risikoreichen, schwer erreichbaren oder repetitiven Arbeitspositionen. Wie die Hindernisüberquerungsfähigkeit wirklich verstanden werden sollte: von einer einzelnen Höhe zu einer gesamten Route – sie scheint zu einer einzelnen Komponente zu gehören, beeinflusst aber in der Praxis den Rhythmus und die Qualität des gesamten Serviceprozesses.
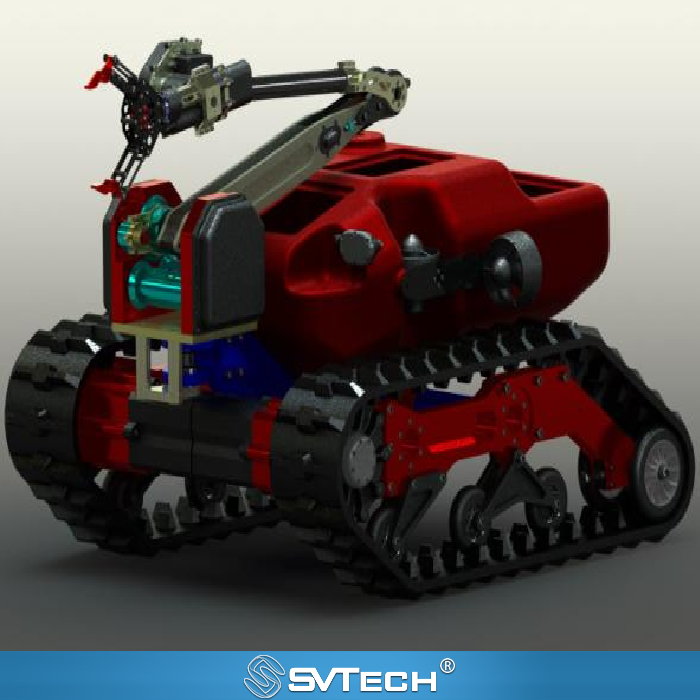
Wie die Hindernisüberquerungsfähigkeit wirklich verstanden werden sollte: von einer einzelnen Höhe zu einer gesamten Route
Stufenform, Kanten, Oberfläche, Anfahrtsrichtung und Last beeinflussen die Hindernisüberquerung. Ein isolierter Höhenwert entbehrt des Kontexts und ist schwer fair mit anderen Plattformen zu vergleichen.
Wirklich nutzbare Roboterfähigkeit entsteht aus dem Zusammenspiel von Mechanik, Wahrnehmung, Steuerung und Personal vor Ort. Sie erinnert Engineering-Teams daran, zuerst das Phänomen zu verstehen und dann Konfiguration und Lösungen zu diskutieren. Standardisieren Sie Testhindernisse und Aufgabenaktionen und dokumentieren Sie Konfigurationen und wiederholte Ergebnisse; wählen Sie Tests nach der Repräsentativität vor Ort aus; wenden Sie das höchste Hindernis aus einer Demonstration nicht direkt auf alle Routen an.
Das Überqueren eines einzelnen Vorsprungs unterscheidet sich von kontinuierlichen Treppen, und eine erfolgreiche Überquerung kann auch mit Lastauswirkungen einhergehen. Ob Kameras und Montagehardware noch normal funktionieren, sollte in die Inspektion einbezogen werden.

Technische Prinzipien und technische Grenzen
Spezialisierte Roboter führen mobiles Chassis, Aktorik, Sensoren, Kommunikation und Mensch-Maschine-Schnittstelle in einem einzigen System vor Ort zusammen. „Wie die Hindernisüberquerungsfähigkeit wirklich verstanden werden sollte: von einer einzelnen Höhe zu einer gesamten Route“ erinnert uns daran, dass Produktparameter im Zusammenhang mit Bodenverhältnissen, Lastzustand, Bedienerposition und Aufgabenzeit verstanden werden müssen. Geschwindigkeit, Steigfähigkeit, Ausdauer oder Schutzart sind keine absoluten Schlussfolgerungen, losgelöst von der Umgebung; erst unter einer festgelegten Route, einem Hindernis, einer Temperatur und einer Steuerungsmethode erhalten die Fähigkeitsgrenzen eines Roboters eine ingenieurtechnische Bedeutung.
Anwendungsszenarien und Umsetzungswege
Brandbekämpfung, Inspektion gefährlicher Umgebungen, industrielle Inspektion und Notfallrettung sind die wertvollsten Anwendungsrichtungen für Spezialroboter. Ihr gemeinsames Ziel ist es, die Wahrnehmung und den Handlungsbereich von Personen zu erweitern und unter geeigneten Bedingungen das Risiko der direkten Annäherung zu verringern. Vor dem Einsatz sollten Einsatzgebiet, Kommunikationsbedingungen, Zu- und Rückwege, Personalverantwortlichkeiten und Informationsübergabe gemeinsam geplant werden, damit die Roboterintelligenz tatsächlich der Entscheidungsfindung vor Ort dient und nicht nur eine einzelne Aktion demonstriert.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Diskussion zu „Wie die Hindernisüberquerungsfähigkeit wirklich verstanden werden sollte: von einer einzelnen Höhe zu einer gesamten Route“ auf reale Projekte anwendbar zu machen, sollten in der Verifizierungsphase gleichzeitig Konfigurationsversion, Umgebungsbedingungen, Messorte und Aufgabenergebnisse dokumentiert werden. Standardisieren Sie Testhindernisse und Aufgabenaktionen und dokumentieren Sie Konfigurationen und wiederholte Ergebnisse; wählen Sie Tests nach der Repräsentativität vor Ort aus; wenden Sie das höchste Hindernis aus einer Demonstration nicht direkt auf alle Routen an. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SVTECH
SVTECH bietet Produktdokumentation, Projektanforderungskommunikation und Verifizierung von Konfigurationsgrenzen für spezialisierte Roboter und verwandte Branchenanwendungen. Zu Themen wie „Wie die Hindernisüberquerungsfähigkeit wirklich verstanden werden sollte: von einer einzelnen Höhe zu einer gesamten Route“ können Sie die Aufgabenbedingungen, Zielergebnisse, die Umgebung vor Ort und vorhandene Ausrüstung gemeinsam beschreiben; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination; konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektverifizierung.
Es wird empfohlen, das Hindernis mit Abmessungen und Materialangaben zu fotografieren, zu dokumentieren, ob es sich um einen rechten Winkel, eine abgerundete Ecke oder eine Schräge handelt, und ob der Roboter seine Anfahrtsrichtung anpassen darf. So kann der Lieferant eine Beurteilung auf Basis realer Bedingungen vornehmen und es wird auch vermieden, eine Demonstration mit Hilfsrampen mit der Fähigkeit auf ursprünglichem Gelände zu verwechseln.
Wenn Fakten, Bedingungen und Ziele klar erfasst sind, können Technologieentscheidungen einer späteren Überprüfung standhalten.
