
Sonderroboter erweitern den Menschen über Arbeitspositionen hinaus, die hochriskant, schwer erreichbar oder repetitiv sind. Die Grenzen von „Den Sensor die Szene erschnüffeln lassen: Probenahmeort und Ansprechzeit bei der Gasdetektion“ zu verstehen, hilft dabei, neue Technologie aus der Demonstration in den Arbeitsalltag zu überführen.
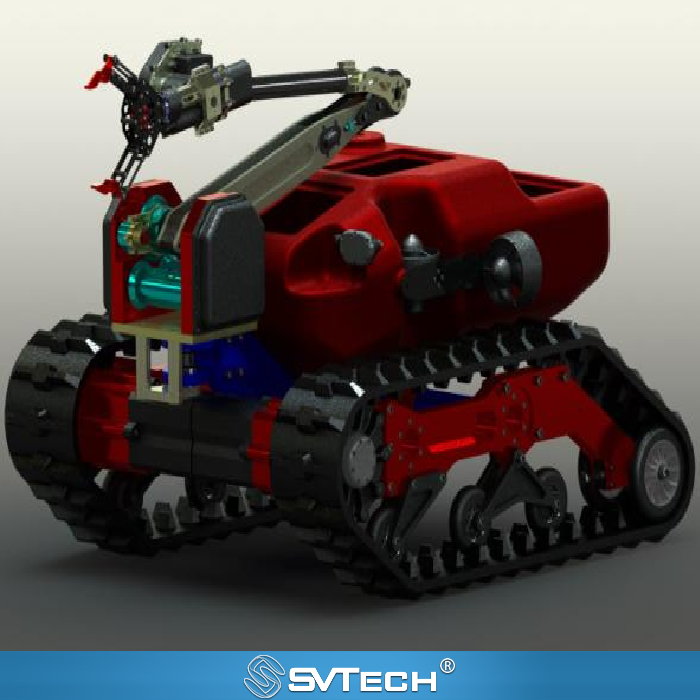
Den Sensor die Szene erschnüffeln lassen: Probenahmeort und Ansprechzeit bei der Gasdetektion
Sensorwerte hängen von Gastyp, Konzentrationsbereich, Probenahmeverfahren, Position und Ansprechzeit ab. Luftströmung nahe dem Chassis, Sprühwasser oder Kontamination können die Ergebnisse beeinflussen; der Anbau einer Sonde ist nicht gleichbedeutend mit vollständiger Detektionsfähigkeit.
Eine tatsächlich nutzbare Roboterfähigkeit entsteht aus dem Zusammenspiel von Mechanik, Wahrnehmung, Steuerung und Personal vor Ort. Entscheidend ist nicht ein einzelner Parameter, sondern ob unter verschiedenen Bedingungen eine gleichbleibende Leistung aufrechterhalten werden kann. Lassen Sie Eignung, Kalibrierung und Wartung des Sensors von einer Detektionsfachkraft bestätigen; prüfen Sie Ansprechverhalten und Protokolle nach der Installation; ein einzelner Messwert darf nicht als Grundlage dafür dienen, eine Umgebung als sicher freizugeben.
Wenn sich der Roboter bewegt, können Probenahmepunkt und angezeigte Zeit auseinanderfallen; in manchen Umgebungen treten zudem Querempfindlichkeiten auf. Es muss klar sein, wie die Daten verortet und interpretiert werden.
Technische Prinzipien und engineeringtechnische Grenzen
Sonderroboter führen mobiles Chassis, Aktorik, Sensorik, Kommunikation und Mensch-Maschine-Schnittstelle in einem einzigen Vor-Ort-System zusammen. „Den Sensor die Szene erschnüffeln lassen: Probenahmeort und Ansprechzeit bei der Gasdetektion“ erinnert daran, dass Produktspezifikationen im Zusammenhang mit Bodenbedingungen, Nutzlastzustand, Position des Bedieners und Aufgabendauer zu verstehen sind. Geschwindigkeit, Steigfähigkeit, Ausdauer oder Schutzart sind keine absoluten Schlussfolgerungen unabhängig von der Umgebung; erst unter einer festgelegten Route, definierten Hindernissen, Temperatur und Steuerungsmethode gewinnen die Fähigkeitsgrenzen eines Roboters engineeringtechnische Bedeutung.
Anwendungsszenarien und Umsetzungspfade
Brandbekämpfung, Inspektion in Gefahrenumgebungen, industrielle Inspektion und Notfallreaktion sind die wertvollsten Anwendungsrichtungen für Sonderroboter. Ihr gemeinsames Ziel ist es, die Wahrnehmung und den Aktionsradius des Personals zu erweitern und unter geeigneten Bedingungen das Risiko einer direkten Annäherung zu verringern. Vor dem Einsatz sollten Aufgabenbereich, Kommunikationsbedingungen, Zu- und Ausstiegspfade, Personalverantwortlichkeiten und Informationsübergabe gemeinsam geplant werden, damit die Roboterintelligenz tatsächlich Vor-Ort-Entscheidungen dient und nicht nur eine einzelne Aktion demonstriert.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Erörterung zu „Den Sensor die Szene erschnüffeln lassen: Probenahmeort und Ansprechzeit bei der Gasdetektion“ in reale Projekte zu überführen, sollten in der Validierungsphase Konfigurationsversion, Umgebungsbedingungen, Messorte und Aufgabenergebnisse gemeinsam dokumentiert werden. Lassen Sie Eignung, Kalibrierung und Wartung des Sensors von einer Detektionsfachkraft bestätigen; prüfen Sie Ansprechverhalten und Protokolle nach der Installation; ein einzelner Messwert darf nicht als Grundlage dafür dienen, eine Umgebung als sicher freizugeben. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistung und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SV Tech
Zhuhai SV Tech Co. Ltd. (SVTECH) bietet Produktdokumentation, Kommunikation zu Projektanforderungen und Prüfung von Konfigurationsgrenzen für Sonderroboter und verwandte Branchenanwendungen. Zu Themen wie „Den Sensor die Szene erschnüffeln lassen: Probenahmeort und Ansprechzeit bei der Gasdetektion“ können Aufgabenbedingungen, Zielergebnisse, Vor-Ort-Umgebung und vorhandene Ausrüstung gemeinsam beschrieben werden; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination; konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektvalidierung.
Datenaufzeichnungen sollten vorzugsweise Probenahmeposition, Zeit und Roboterbewegung umfassen. Anhalten, Wenden und Fahren können unterschiedlichen Probenahmezuständen entsprechen, und die nachträgliche Analyse benötigt diesen Kontext. Sensorkalibrierung, Ansprechverifikation und Eignung der gesamten Maschine sind getrennte Punkte; eine bestandene Sondenkalibrierung rechtfertigt nicht, eine Systemprüfung auszulassen.
Eine lokale Fragestellung in ein vollständiges Aufgabenverständnis einzuordnen, gibt jedem Projektschritt eine bessere Grundlage.
