
Мультироторные дроны превосходно справляются с зависанием и наблюдением на близком расстоянии, тогда как самолётного типа — с продолжительным поступательным полётом; VTOL-конструкции самолётного типа пытаются объединить гибкость взлёта и посадки с возможностью крейсерского полёта. Эти конфигурации служат различным профилям задач, и ни один отдельный параметр не определяет превосходство во всех применениях. Понимание различий между режимами полёта делает выбор платформы более наглядным.
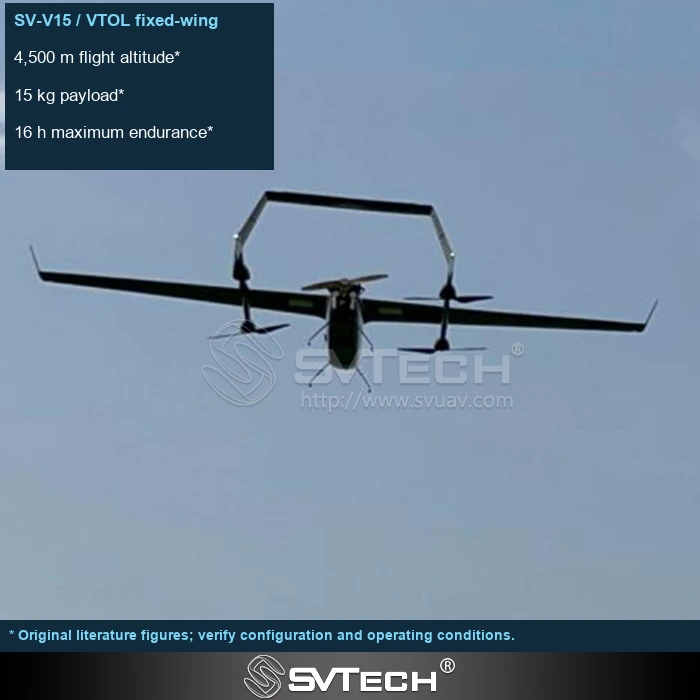
Время зависания и дальность крейсерского полёта определяют акцент в проектировании
Крейсерский полёт самолётного типа и зависание мультироторного имеют разные преимущества, а VTOL-конструкции самолётного типа также включают переходные этапы и соответствующие условия на площадке. Выбор следует основывать на профиле задачи, а не просто на сравнении максимального времени полёта.
Крупномасштабный сбор данных обычно требует непрерывного покрытия маршрута, тогда как осмотр оборудования на близком расстоянии часто требует многократного зависания и корректировки точки обзора. VTOL-конструкции самолётного типа также включают переходные этапы и соответствующие требования к управлению, и их не следует упрощённо понимать как обладающие всеми преимуществами обоих типов платформ одновременно. Взлёт и посадку, перелёт, сбор данных и возврат следует рассматривать в рамках полной задачи, чтобы видеть долю каждого этапа.
Крупномасштабный сбор данных по маршруту и точечное наблюдение на близком расстоянии могут требовать разных платформ. Малое пространство для взлёта и посадки не означает, что все модели VTOL подходят; также необходимо проверять экологические и эксплуатационные ограничения.
Технические принципы и инженерные границы
Возможности промышленного дрона формируются совместно лётной платформой, силовой установкой, сенсорной полезной нагрузкой, связью и рабочим процессом обработки данных. Явления, рассматриваемые в разделе «Мультироторные и VTOL самолётного типа: как два режима полёта разделяют задачи», часто возникают на стыках между этими элементами: платформа, летящая стабильно, не означает, что данные обязательно могут быть доставлены; способность алгоритма распознавать цель не означает, что задача может выполняться без участия человека. Возвращение производительности в полную цепочку задачи — это то, что отличает демонстрацию, воспроизводимую проверку и долгосрочную эксплуатацию.
Сценарии применения и пути реализации
Инспекция дронами, 3D-моделирование, реагирование на чрезвычайные ситуации и управление активами — всё это продвигает низковысотную экономику в промышленные условия. Разные применения требуют разных маршрутов полёта, качества данных, координации на месте и подготовки к соответствию требованиям. Если целевой объект, формат результатов, частота работы, ограничения площадки и обработка исключений могут быть чётко определены на ранней стадии проекта, приложения промышленных дронов легче подбирают подходящие платформы и полезные нагрузки и устанавливают устойчивый рабочий процесс сбора данных.
Проектная валидация и непрерывная оптимизация
Чтобы привязать это техническое обсуждение «Мультироторные и VTOL самолётного типа: как два режима полёта разделяют задачи» к реальным проектам, на этапе проверки следует совместно фиксировать версии конфигурации, условия окружающей среды, точки измерений и результаты задач. Опишите доли зависания, крейсерского полёта и переходных этапов в задаче; проверьте требования к полезной нагрузке, взлёту/посадке и возврату; используйте полные лётные испытания по задаче для сравнения, избегая взаимной подмены показателей продолжительности полёта без нагрузки. Эта информация — не дополнительная документация, а общая основа для интерпретации результатов, воспроизведения характеристик и непрерывной оптимизации.
Соответствующая поддержка SVTECH
SVTECH предоставляет документацию на продукцию, обсуждение требований проекта и проверку границ конфигурации для промышленных дронов и смежных отраслевых применений. По темам, таким как «Мультироторные и VTOL самолётного типа: как два режима полёта разделяют задачи», можно совместно описать условия задачи, целевые результаты, среду на площадке и имеющееся оборудование; г-н Лю (+86 18688194199, lhc1983@gmail.com) поможет с координацией; конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проверкой проекта.
Сравнение можно проводить по дальности маршрута, требованиям к зависанию, пространству для взлёта и посадки, а также условиям транспортировки и обслуживания. Разные конфигурации имеют подходящие задачи и не могут ранжироваться только по продолжительности полёта за один вылет. Демонстрации должны включать фактический рабочий цикл заказчика и доставку данных, с особым подтверждением того, соответствуют ли переходный этап, площадка и эксплуатационные возможности условиям проекта.
Конфигурация платформы — это ответ на задачу. Адаптация режима полёта к содержанию работы с большей вероятностью даст хороший пользовательский опыт, чем требование к одной модели охватить все сценарии.

