
Роботы специального назначения расширяют присутствие человека в зонах повышенного риска, труднодоступных или монотонных рабочих позициях. Статья «Лестницы — не препятствие: комплексный подход к передвижению роботов в сложных пространствах» напоминает инженерным командам: сначала нужно разобраться в самом явлении, а затем обсуждать конфигурации и решения.
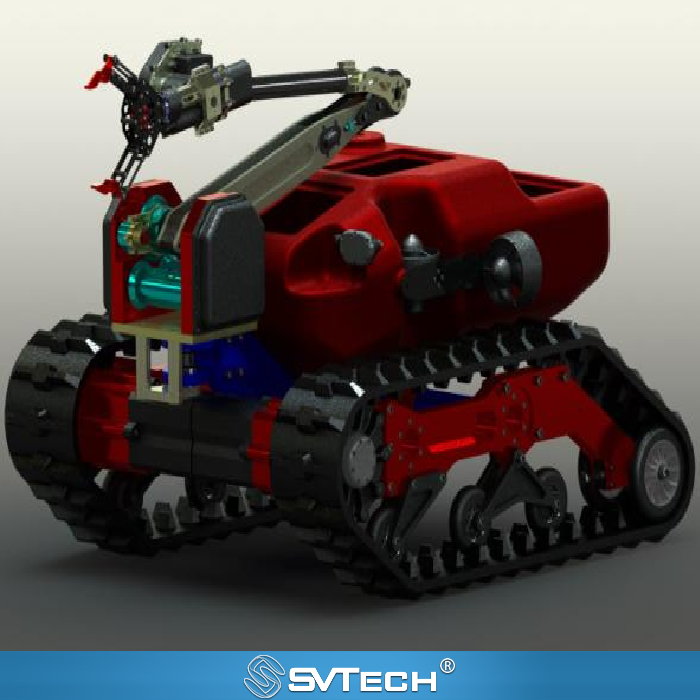
Лестницы — не препятствие: комплексный подход к передвижению роботов в сложных пространствах
Размеры ступеней, уклон, площадки, ширина и материал кромок в совокупности определяют условия прохождения. Преодоление отдельной ступени не доказывает, что робот способен выполнить полный подъём, разворот и спуск.
Реально применимая способность робота возникает из согласованной работы механики, восприятия, управления и персонала на месте. Формирование общего понятийного аппарата по этой теме снижает взаимное непонимание и объём переделок на этапе последующей интеграции. Измеряйте фактический маршрут и сверяйте его с допустимым диапазоном оборудования; проводите контролируемую проверку силами профессиональной команды; чётко определяйте непроходимые участки и способ возврата. Никогда не планируйте задачи, опираясь только на рекламные изображения.
Если лестничная площадка имеет недостаточно места, даже достаточная способность к подъёму может не позволить роботу переориентироваться. Полезная нагрузка или шланги дополнительно изменяют положение корпуса и сцепление.

Технические принципы и инженерные границы
Роботы специального назначения объединяют мобильное шасси, приводы, датчики, средства связи и человеко-машинный интерфейс в единую систему на месте применения. Статья «Лестницы — не препятствие: комплексный подход к передвижению роботов в сложных пространствах» напоминает: характеристики изделия необходимо понимать в контексте состояния грунта, полезной нагрузки, положения оператора и длительности задачи. Скорость, способность к подъёму, автономность или защита от внешних воздействий — не абсолютные выводы, оторванные от среды; граница возможностей робота приобретает инженерный смысл только при заданном маршруте, препятствиях, температуре и режиме управления.
Сценарии применения и пути внедрения
Пожаротушение, инспекция в опасных средах, промышленная инспекция и аварийно-спасательные работы — это области применения, где роботы специального назначения приносят наибольшую пользу. Их общая цель — расширить восприятие и операционные возможности человека и в подходящих условиях снизить риск прямого приближения. Перед развёртыванием необходимо совместно проработать зону задачи, условия связи, пути входа и возврата, обязанности персонала и передачу информации, чтобы интеллект робота действительно обслуживал решения на месте, а не лишь демонстрировал отдельное действие.
Проектная верификация и непрерывная оптимизация
Чтобы перенести это техническое обсуждение статьи «Лестницы — не препятствие: комплексный подход к передвижению роботов в сложных пространствах» в реальные проекты, на этапе верификации следует совместно фиксировать версию конфигурации, условия среды, точки измерений и результаты задачи. Измеряйте фактический маршрут и сверяйте его с допустимым диапазоном оборудования; проводите контролируемую проверку силами профессиональной команды; чётко определяйте непроходимые участки и способ возврата. Никогда не планируйте задачи, опираясь только на рекламные изображения. Эта информация — не дополнительная документация, а общая основа для интерпретации результатов, воспроизведения характеристик и непрерывной оптимизации.
Соответствующая поддержка SV Tech
SV Tech (SVTECH) предоставляет документацию на изделия, обсуждение проектных требований и проверку границ конфигурации для роботов специального назначения и смежных отраслевых применений. По вопросам, связанным со статьёй «Лестницы — не препятствие: комплексный подход к передвижению роботов в сложных пространствах», вы можете совместно описать условия задачи, целевые результаты, среду площадки и имеющееся оборудование; г-н Лю (+86 18688194199, lhc1983@gmail.com) поможет с координацией. Конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проектной верификацией.
При измерении маршрута нельзя пропускать переходные зоны в верхней и нижней части. Если после преодоления последней ступени роботу не хватает ровной поверхности для корректировки положения, задача всё равно может быть не выполнена. Для непрерывного лестничного марша необходимо также учитывать направление следующего пролёта, помехи связи и состояние удержания после остановки; ничего из этого не входит в одну лишь высоту ступени.
Включение локальных проблем в целостное понимание задачи делает каждый шаг проекта более обоснованным.
