
Специализированные роботы выводят человека из опасных, труднодоступных или монотонных рабочих позиций. В статье «Управляющие сигналы сквозь препятствия: как связь роботов справляется с реальными зданиями» важно не отдельно взятое значение параметра, а способность сохранять стабильные показатели в изменяющихся условиях.
Управляющие сигналы сквозь препятствия: как связь роботов справляется с реальными зданиями
Стены, металлоконструкции, углы и оборудование изменяют распространение радиоволн, поэтому максимальная дальность, измеренная на открытой площадке, не может отражать условия внутри здания. Управление и видеопоток также могут страдать в разное время и при разных условиях.
Реально применимая способность робота определяется согласованной работой механики, восприятия, управления и персонала на месте. Это же служит важной отправной точкой для оценки того, способно ли решение стабильно работать в долгосрочной перспективе. Испытания проводите на характерных маршрутах и фиксируйте задержку, потери пакетов и перерывы связи; проверяйте правомерность конфигурации связи; и принимайте систему по фактической надёжности выполнения задачи, а не подменяя это разовой демонстрацией дальней связи.
Если после входа в поворот изображение деградирует, ответ не в том, чтобы просто проехать быстрее. В задаче следует заранее определить процедуры на случай деградации канала и потери связи.
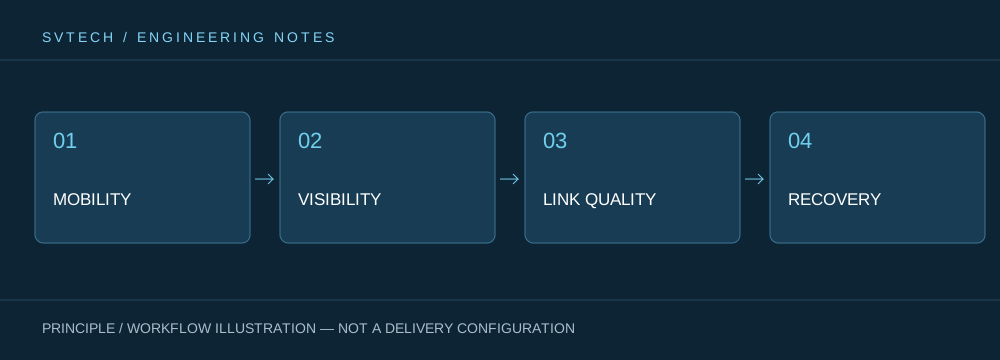
Технические принципы и инженерные границы
Специализированные роботы объединяют мобильное шасси, приводы, датчики, средства связи и человеко-машинный интерфейс в единую систему на месте работ. Статья «Управляющие сигналы сквозь препятствия: как связь роботов справляется с реальными зданиями» напоминает, что параметры изделия нужно понимать в связи с условиями грунта, состоянием полезной нагрузки, положением оператора и длительностью задачи. Скорость, преодолеваемый уклон, автономность и защита от проникновения не являются абсолютными выводами, оторванными от среды; граница возможностей робота имеет инженерный смысл только при заданном маршруте, наборе препятствий, температуре и способе управления.
Сценарии применения и пути реализации
Пожаротушение, обследование опасных сред, промышленный контроль и аварийно-спасательные работы — наиболее ценные области применения специализированных роботов. Их общая цель — расширить восприятие и рабочий диапазон персонала и, при подходящих условиях, снизить риск непосредственного приближения. Перед развёртыванием следует совместно проработать зону задачи, условия связи, пути входа и эвакуации, обязанности персонала и передачу информации, чтобы интеллект робота действительно служил решениям на месте, а не только демонстрировал отдельное действие.
Проектная валидация и непрерывное совершенствование
Чтобы связать это техническое обсуждение статьи «Управляющие сигналы сквозь препятствия: как связь роботов справляется с реальными зданиями» с реальными проектами, на этапе валидации следует совместно фиксировать версию конфигурации, условия среды, точки измерений и результаты задач. Испытания проводите на характерных маршрутах и фиксируйте задержку, потери пакетов и перерывы связи; проверяйте правомерность конфигурации связи; и принимайте систему по фактической надёжности выполнения задачи, а не подменяя это разовой демонстрацией дальней связи. Эти сведения — не дополнение к документации, а общая основа для интерпретации результатов, воспроизведения характеристик и непрерывного совершенствования.
Соответствующая поддержка Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. предоставляет документацию на изделия, обсуждение требований проекта и проверку границ конфигурации для специализированных роботов и смежных отраслевых применений. По темам, подобным «Управляющие сигналы сквозь препятствия: как связь роботов справляется с реальными зданиями», можно вместе описать условия задачи, целевые результаты, среду объекта и имеющееся оборудование; г-н Лю (+86 18688194199, lhc1983@gmail.com) поможет с координацией. Конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проектной валидацией.
Вдоль планируемого маршрута можно задать контрольные точки с чётко определёнными позициями и фиксировать в каждой из них качество изображения и управления. При перерывах связи следует сохранять время их возникновения и восстановления, а не просто отметку «есть связь» или «нет связи». Если применяется дополнительное оборудование связи, его модель, положение и электропитание также должны войти в конфигурацию приёмки.
Такое ориентированное на объект понимание — предпосылка превращения возможностей оборудования в ценность для заказчика.

