
Lorsqu'un drone de nettoyage est relié simultanément à une ligne d'alimentation électrique et à une conduite d'eau, le système au sol lui fournit des ressources en continu tout en lui imposant deux types distincts de charges externes. Le câble et le tuyau d'eau diffèrent par leur poids, leur raideur et leur comportement dynamique, et ne peuvent être traités simplement comme une liaison unique.
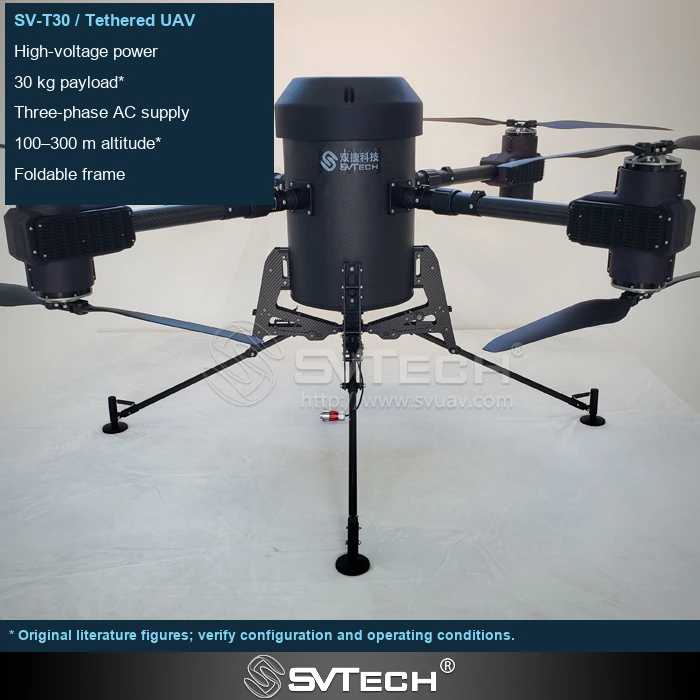
L'approvisionnement en ressources et la stabilité du vol interagissent
Le câble transporte l'énergie électrique et assure certaines fonctions mécaniques, tandis que le tuyau implique également la masse de l'eau qu'il contient, l'écoulement et les effets du jet. Les deux diffèrent par leur flexion, leur allongement et leurs caractéristiques de remorquage ; ils ne peuvent être réduits à un simple poids statique en ignorant le processus de mouvement.
Le fluide contenu dans le tuyau ajoute du poids, et les variations de débit et de jet peuvent aussi produire des effets dynamiques ; le câble, de son côté, impose ses propres exigences de transmission et de déroulement/enroulement. La position relative, le routage et le déploiement des deux liaisons influencent le mouvement de la plateforme. La conception du système doit coordonner l'alimentation en eau, l'alimentation électrique et le pilotage du vol, plutôt que de traiter chacun séparément puis de les assembler de manière improvisée.
Au démarrage de l'alimentation en eau, l'état du tuyau peut changer ; lors des déplacements latéraux, les deux liaisons peuvent également s'emmêler. Une démonstration de vol réalisée uniquement à sec ne peut pas représenter les conditions réelles de nettoyage.
Principes techniques et limites d'ingénierie
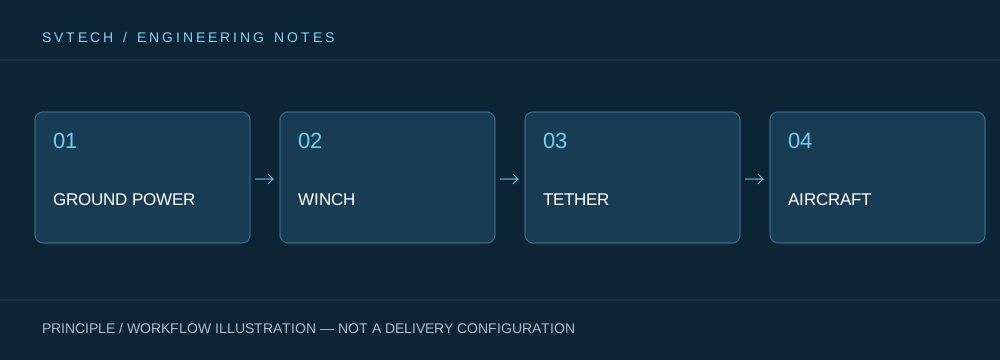
Une drone captif relie l'alimentation au sol, le mécanisme de déroulement/enroulement, le câble, la plateforme de vol et la charge utile en un système continu. Lors de la conception autour de « Énergie et eau en altitude : conception à double liaison pour une plateforme de nettoyage captive », l'efficacité de l'alimentation, le poids du câble, la variation de tension, la dissipation thermique de la charge utile et le pilotage du vol interagissent tous. Le système ne peut pas être décrit uniquement par son endurance maximale ; sa capacité à maintenir un service stable à une altitude donnée, dans des conditions de vent définies, avec une puissance de charge utile donnée et sous rotation du personnel constitue la capacité la plus significative d'une drone à alimentation continue.
Scénarios d'application et voie de mise en œuvre
L'observation persistante, le relais de communications temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plateforme captive peut assurer. Toutes exigent une position aérienne disponible dans la durée, tout en imposant chacune des exigences différentes en matière d'imagerie, de liaison, d'éclairage ou de rapidité de déploiement. Intégrer ensemble les objectifs de mission, l'alimentation au sol, la zone d'opération, la fenêtre météorologique et la procédure de retrait permet à un système de drone captif de passer d'un dispositif de démonstration à un service organisable sur site.
Validation de projet et optimisation continue
Pour ancrer dans des projets réels cette discussion technique sur « Énergie et eau en altitude : conception à double liaison pour une plateforme de nettoyage captive », la phase de validation doit consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Définir les points de fixation respectifs, les guides et les charges admissibles ; vérifier la masse et le comportement dynamique une fois le tuyau rempli d'eau ; et valider la montée, le vol stationnaire et le rappel comme une configuration complète. Ces informations ne sont pas une documentation complémentaire mais la base partagée pour interpréter les résultats, reproduire les performances et optimiser en continu.
Soutien associé de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, l'analyse des exigences de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Énergie et eau en altitude : conception à double liaison pour une plateforme de nettoyage captive », vous pouvez décrire ensemble les conditions de mission, les résultats visés, l'environnement du site et l'équipement existant, et M. Liu (+86 18688194199, lhc1983@gmail.com) vous assistera pour la coordination ; les modèles, performances et périmètres de livraison précis sont soumis à la documentation confirmée et à la validation de projet.
Le poids, les variations de pression et la réaction du jet d'un tuyau rempli d'eau diffèrent du mécanisme de charge du câble. Le plan d'implantation d'un système de nettoyage doit identifier séparément les tracés du tuyau et du câble, puis confirmer les charges à leurs points de fixation communs. La charge de vol ne doit pas être estimée à partir du poids du tuyau à sec, pas plus que la stabilité de l'alimentation en eau ne doit être déduite uniquement de la logique de régulation de tension du câble.
La mise en captif de ressources multiples élargit les possibilités d'exploitation prolongée. Ce n'est qu'en comprenant les caractéristiques physiques des différentes liaisons que l'on peut transformer un approvisionnement de longue durée en une capacité de nettoyage stable et maîtrisable.
