
Un câble de liaison ne doit ni pendre librement ni tirer en continu sur l'aéronef. Le décollage, l'atterrissage, les rafales et la dérive horizontale modifient en permanence l'état du câble ; le système de treuillage doit donc maintenir une coordination entre mou et tension. La régulation de tension relie ainsi trois domaines : mécanique, électrique et vol.
L'objectif de régulation est de coordonner le changement
Une tension appropriée facilite la gestion du câble, mais une tension excessive exerce une traction sur la plateforme de vol ; une tension trop faible peut provoquer un mou et des risques de contact. L'objectif doit être un état de ligne contrôlé, conforme à la conception du système, et non un câble visuellement tendu.
Un câble trop mou augmente le risque d'emmêlement et de contact, tandis qu'un câble trop tendu peut devenir une perturbation externe pour la plateforme de vol. Le retour des capteurs, la réaction du treuil et les paramètres de commande déterminent ensemble le comportement dynamique. Observer les variations de tension à la montée et à la descente en dit plus sur la coordination du système qu'un simple contrôle d'un état statique. Une bonne régulation doit aussi permettre une réponse bornée et compliante.
Les déplacements latéraux de l'aéronef et le déroulement/enroulement du treuil à la montée et à la descente imposent des exigences différentes au système, et les rafales modifient également les efforts sur le câble. La pertinence d'un réglage de tension statique unique doit être vérifiée par rapport à la logique de commande et au trajet réel sur site.
Principes techniques et limites d'ingénierie
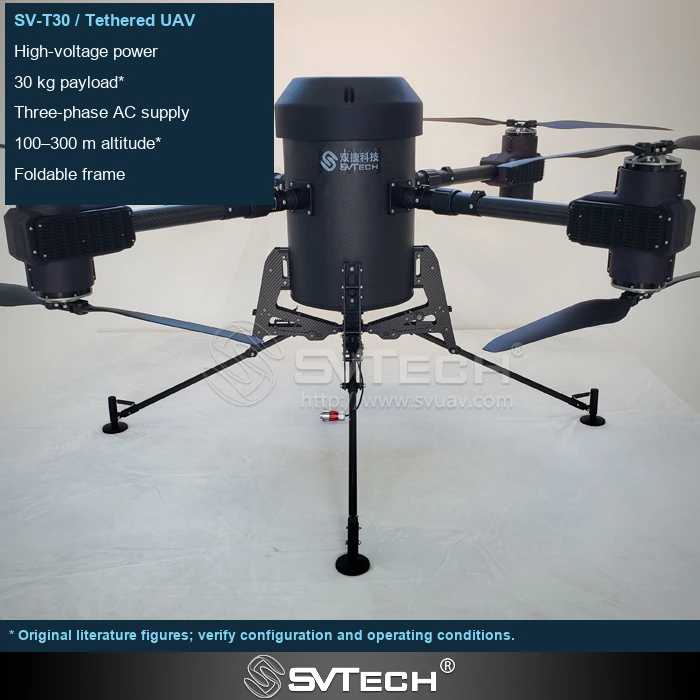
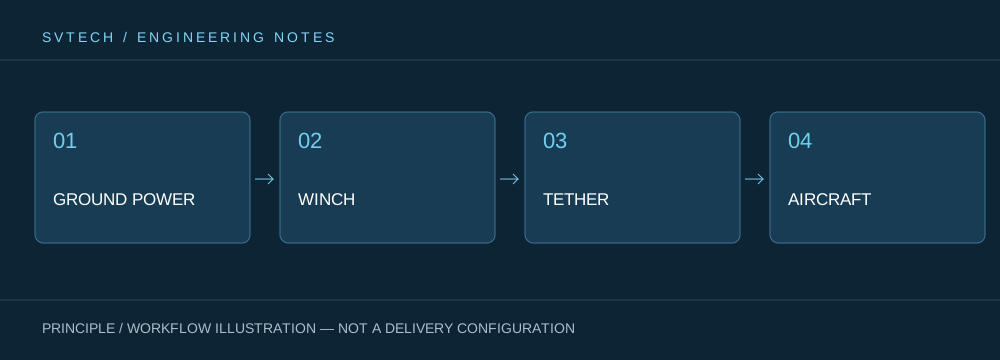
Un drone captif relie l'alimentation au sol, le mécanisme de treuillage, le câble, la plateforme de vol et la charge utile de mission en un seul système continu. Lors de la conception autour de « Connexion souple sur les drones captifs : la régulation de tension maintient le système de treuillage au rythme du vol », l'efficacité de l'alimentation, le poids du câble, les variations de tension, la dissipation thermique de la charge utile et le pilotage du vol s'influencent mutuellement. Le système ne peut pas être décrit par la seule endurance maximale ; sa capacité à maintenir un service stable à une altitude, des conditions de vent, une puissance de charge utile et une rotation d'équipe données est ce qui donne véritablement du sens à un drone alimenté en continu.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communication temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plateforme captive peut assurer. Toutes exigent une position aérienne utilisable sur le long terme, mais chacune impose des exigences différentes en matière d'imagerie, de liaison, d'éclairage ou de rapidité de déploiement. Intégrer dans la planification les objectifs de mission, l'alimentation au sol, la zone d'exploitation, la fenêtre météo et la voie de retrait permet de faire passer un système de drone captif du stade de démonstrateur à celui de service organisable sur site.
Vérification de projet et optimisation continue
Pour ancrer cette discussion technique de « Connexion souple sur les drones captifs : la régulation de tension maintient le système de treuillage au rythme du vol » dans des projets réels, l'étape de vérification doit consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Confirmer que la mesure de tension, les seuils de protection et les réponses aux anomalies relèvent de la configuration livrée ; observer la montée contrôlée, le vol stationnaire et la récupération ; ne pas ajouter arbitrairement de contrepoids ni augmenter la traction pour supprimer les oscillations. Ces informations ne sont pas une documentation complémentaire : elles constituent la base partagée pour interpréter les résultats, reproduire les performances et optimiser en continu.
Assistance associée de SV Tech
SV Tech fournit la documentation produit, les discussions sur les exigences de projet et les contrôles des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Connexion souple sur les drones captifs : la régulation de tension maintient le système de treuillage au rythme du vol », vous pouvez décrire ensemble les conditions de mission, les résultats visés, l'environnement du site et les équipements existants ; M. Liu (+86 18688194199, lhc1983@gmail.com) vous aidera pour la mise en relation ; les modèles spécifiques, les performances et le périmètre de livraison sont soumis à la documentation confirmée et à la vérification du projet.
Les réglages de tension doivent tenir compte du mou du câble, du vent, de l'attitude de l'aéronef et de la réaction du treuil. Les essais sur site peuvent observer trois phases — décollage, maintien d'altitude et atterrissage — plutôt que de se limiter à vérifier si le câble est tendu en vol stationnaire stable. Si le système se tend et se détend de façon répétée, rechercher les causes dans la commande et le trajet selon la procédure approuvée ; ne pas simplement augmenter la consigne pour masquer la fluctuation.
La valeur de la gestion du câble réside dans la réduction de la charge supplémentaire. Permettre au mécanisme de treuillage de comprendre le rythme du vol aide la plateforme captive à fonctionner plus souplement dans un environnement changeant.
