
Une commutation d'alimentation peut sembler n'être qu'un simple transfert de l'alimentation principale vers la batterie, mais l'équipement embarqué peut subir des variations de tension sur un intervalle très court. Le contrôle de vol, les communications et les charges utiles tolèrent les interruptions à des degrés divers ; le processus de commutation lui-même constitue donc une part importante de la capacité globale du système.
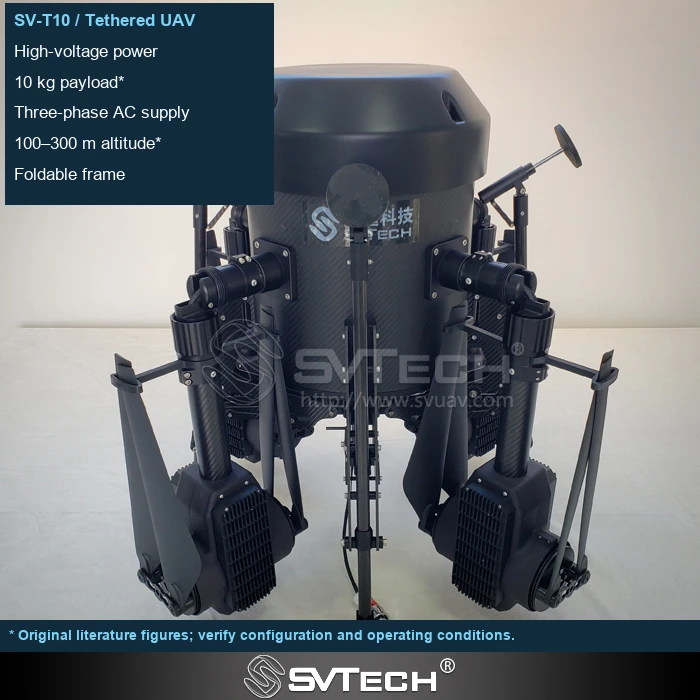
Un fonctionnement continu exige que chaque équipement supporte la transition
Le fait que l'alimentation de secours puisse finalement fournir de l'énergie ne signifie pas qu'il n'y a eu ni creux de tension ni redémarrage du contrôle au moment de la commutation. Les différentes charges tolèrent différemment les brèves interruptions ; le contrôle embarqué, les communications et l'équipement de mission doivent tous être inclus dans la vérification.
Confirmer uniquement que l'aéronef n'a pas perdu immédiatement l'alimentation ne permet pas de savoir si la charge utile a redémarré ou si des journaux ont été perdus. La tension pendant la commutation, les actions de protection et le processus de rétablissement doivent être observés sous des charges réelles. Différents états de batterie et niveaux de puissance de mission peuvent modifier le résultat. Une vérification complète couvre également la capacité du système à atteindre l'état prévu après le rétablissement de l'alimentation principale.
Les essais doivent enregistrer l'instant de déclenchement du défaut, l'état du bus, les journaux du contrôle de vol et le rétablissement de la charge utile. Se contenter de vérifier que le « système est en ligne » après la commutation peut masquer une brève perte de contrôle ou une interruption de données.
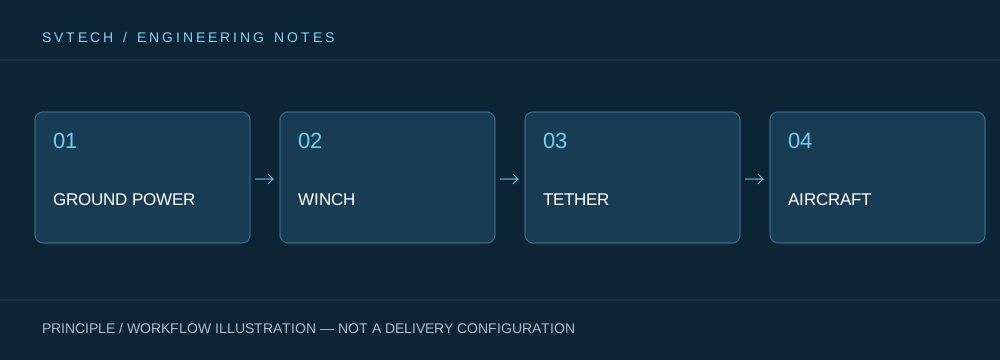
Principes techniques et limites d'ingénierie
Une drone captif relie l'alimentation au sol, le mécanisme de gestion du câble, le câble, la plateforme de vol et la charge utile de mission en un système continu. Lors de la conception autour de « Continuité à l'échelle de la milliseconde : la valeur d'ingénierie de la commutation d'alimentation dans les systèmes captifs », l'efficacité de l'alimentation, le poids du câble, la variation de tension, le refroidissement de la charge utile et le contrôle de vol interagissent tous. Le système ne peut pas être décrit par la seule autonomie maximale ; sa capacité à maintenir un service stable à une altitude, des conditions de vent, une puissance de charge utile et une rotation du personnel données constitue la caractéristique plus significative d'une drone à alimentation continue.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communications temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plateforme captive peut assurer. Elles partagent l'exigence de disponibilité à long terme de la position aérienne, tout en imposant chacune des contraintes différentes en matière d'imagerie, de liaison, d'éclairage ou de rapidité de déploiement. Intégrer ensemble les objectifs de mission, l'alimentation au sol, la zone d'exploitation, la fenêtre météorologique et la voie de retrait dans la planification peut transformer un système de drone captif d'un dispositif de démonstration en un service organisable sur site.
Vérification de projet et optimisation continue
Pour ancrer dans des projets réels cette discussion technique sur « Continuité à l'échelle de la milliseconde : la valeur d'ingénierie de la commutation d'alimentation dans les systèmes captifs », la phase de vérification doit consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Vérifier plusieurs états de charge selon un plan d'essai contrôlé approuvé, et confirmer la logique d'alarme et d'atterrissage de secours. L'injection de défauts doit être organisée par une équipe professionnelle ; l'alimentation ne doit pas être coupée au hasard lors d'une mission sous tension non isolée. Ces informations ne sont pas une documentation complémentaire, mais la base commune pour interpréter les résultats, reproduire le comportement et optimiser en continu.
Support associé de SV Tech
Zhuhai SV Tech Co. Ltd. (SVTECH) fournit la documentation produit, la discussion des exigences de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Continuité à l'échelle de la milliseconde : la valeur d'ingénierie de la commutation d'alimentation dans les systèmes captifs », les conditions de mission, les résultats visés, l'environnement du site et les équipements existants peuvent être décrits ensemble, M. Liu (+86 18688194199, lhc1983@gmail.com) assistant à la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification de projet.
Lors de l'inspection, l'apparition du défaut, les alarmes, la commutation et l'état de vol doivent être placés sur une chronologie commune. Un atterrissage final réussi ne signifie pas qu'il n'y a pas eu de transitoires hors limites entre-temps. Le plan d'essai doit être approuvé par le fournisseur de l'équipement et des précautions appropriées prises, en vérifiant pas à pas les défauts prévisibles plutôt qu'en remplaçant les essais contrôlés par une déconnexion électrique arbitraire sur site.
Une transition fluide passe souvent inaperçue des utilisateurs, mais elle détermine l'expérience lors d'une anomalie. Ce n'est qu'en faisant de la commutation d'alimentation un processus vérifiable que l'alimentation continue peut devenir plus fiable.
