
Les déploiements captifs traditionnels s'articulent autour d'une station au sol fixe, tandis que les scénarios mobiles exigent que la plateforme et le porteur au sol évoluent ensemble. Le déplacement du véhicule, l'angle du câble et la position de l'aéronef créent de nouveaux défis de coordination et ouvrent aussi des concepts d'application tels que l'observation le long d'un itinéraire.
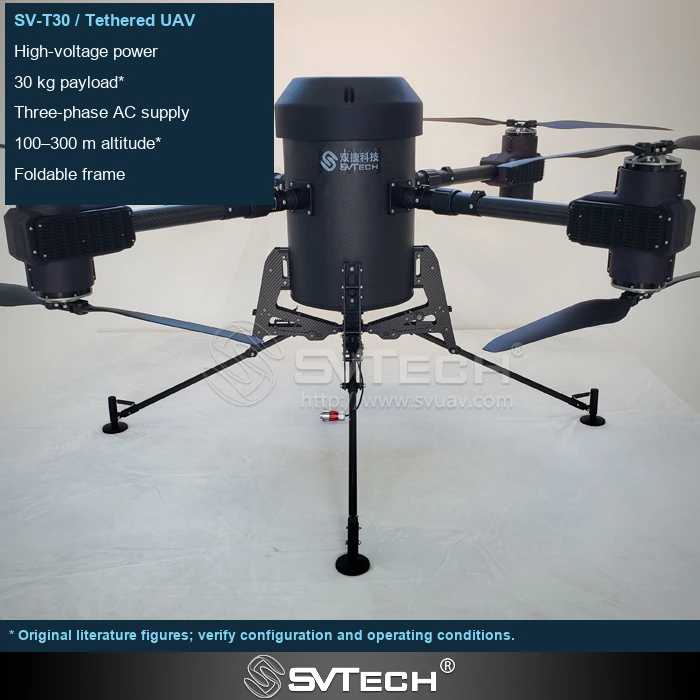
Le suivi est un ensemble de relations à définir
Le « suivi automatique » peut désigner le suivi de la station au sol par l'aéronef, le suivi des besoins de déroulement par le treuil, ou le suivi d'une cible par la charge utile — ce sont des fonctions entièrement différentes. Un nom commun ne signifie pas que les capteurs, les limites de commande et les scénarios applicables soient identiques.
Suivre la station au sol, maintenir une altitude relative ou viser une cible ne constituent pas le même objectif de commande. Les bosses et les virages modifient le tracé du câble, et les obstacles environnants compliquent encore les limites du système. Lors de la discussion de telles fonctions, le terrain applicable, la vitesse et les conditions de sortie doivent être clairement définis. L'orientation d'intégration est décrite ici ; les capacités spécifiques restent soumises à la documentation du modèle et aux résultats de vérification.
Si l'équipement au sol se déplace, le système doit coordonner la position, l'état du câble et les obstacles. Le fait qu'un composant isolé dispose d'une fonction de suivi ne prouve pas que l'ensemble du système peut fonctionner en se déplaçant le long d'un itinéraire quelconque.
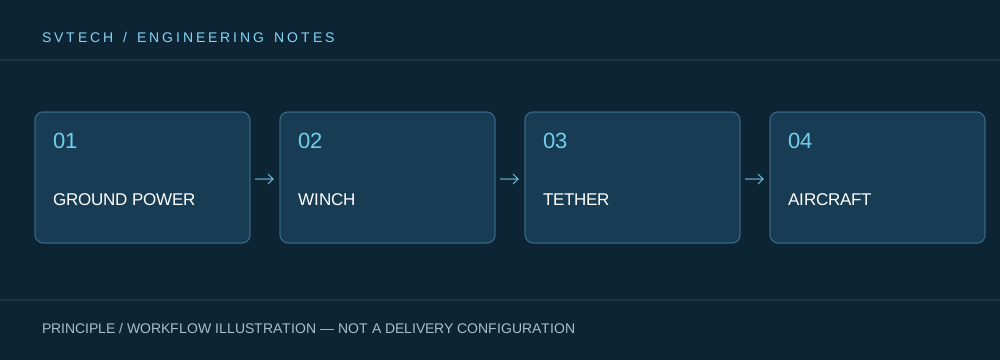
Principes techniques et limites d'ingénierie
Une drone captif relie l'alimentation au sol, le mécanisme de déroulement/enroulement, le câble, la plateforme de vol et la charge utile de mission en un système continu. Lors de la conception autour de « Plateforme captive mobile : maintenir une capacité aérienne persistante au gré des déplacements de la mission », l'efficacité énergétique, le poids du câble, la variation de tension, le refroidissement de la charge utile et le pilotage de vol interagissent les uns avec les autres. Le système ne peut être décrit uniquement par l'autonomie maximale ; la capacité à maintenir un service stable à une altitude, des conditions de vent, une puissance de charge utile et une rotation du personnel données est ce qui donne réellement du sens à la capacité d'une drone alimentée en continu.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communication temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plateforme captivante peut servir. Elles partagent l'exigence de disponibilité à long terme d'une position aérienne, tout en imposant chacune des exigences différentes en matière d'imagerie, de liaison, d'éclairage ou de vitesse de déploiement. Intégrer les objectifs de mission, l'alimentation au sol, la zone d'opération, la fenêtre météo et la voie de sortie dans le plan permet de transformer un système de drone captif d'un dispositif de démonstration en un service organisable sur site.
Vérification du projet et optimisation continue
Pour ancrer cette discussion technique sur « Plateforme captive mobile : maintenir une capacité aérienne persistante au gré des déplacements de la mission » dans des projets réels, la phase de vérification doit consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Exiger des définitions claires de la cible de suivi, des signaux d'entrée, des états de mouvement admissibles et des réponses aux défaillances ; vérifier sur des itinéraires représentatifs ; et utiliser des définitions fonctionnelles complètes dans la documentation du projet afin d'éviter les malentendus dus aux termes marketing. Ces informations ne sont pas une documentation complémentaire mais la base commune pour interpréter les résultats, reproduire les performances et optimiser en continu.
Support associé de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, la communication sur les exigences de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Plateforme captive mobile : maintenir une capacité aérienne persistante au gré des déplacements de la mission », vous pouvez décrire ensemble les conditions de mission, les résultats attendus, l'environnement du site et l'équipement existant ; M. Liu (+86 18688194199, lhc1983@gmail.com) assurera la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
Préciser la cible de référence, la vitesse de déplacement admissible, la plage de virage, la source de positionnement et le comportement en cas d'anomalie. Le déplacement de la plateforme au sol modifie simultanément le tracé et les efforts du câble ; il ne suffit donc pas de tester uniquement si l'aéronef suit. Les noms de fonctions produit doivent correspondre à des configurations et descriptions spécifiques ; ne pas appliquer automatiquement les descriptions du site web relatives aux orientations techniques à chaque modèle.
La mobilité rend les services de persistance aérienne plus flexibles mais accroît aussi les exigences de coordination. Ce n'est qu'en définissant clairement ce que la plateforme suit que l'on peut juger de sa valeur pour la mission.
