
Le câble assure une alimentation continue, mais ne résout pas automatiquement tous les problèmes de communication. Le contrôle, les retours d'état et les données de charge utile peuvent transiter par différents canaux et être interrompus à des moments différents. Le système doit pouvoir identifier la partie des informations perdue et choisir un comportement adapté en conséquence.
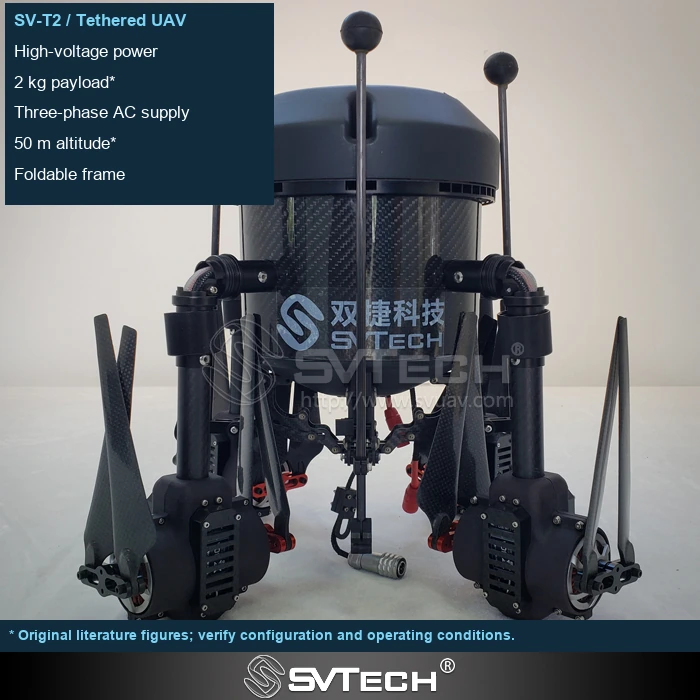
Les actions de dégradation doivent correspondre au déploiement réel
La gestion de la perte de liaison dépend de la plateforme, de la station au sol, du câble et des contraintes du site. Le retour à la base, le vol stationnaire ou l'atterrissage ne sont pas appropriés dans tous les scénarios captifs, en particulier lorsque des obstacles fixes et les contraintes du câble peuvent invalider les stratégies par défaut de vol libre.
Les trajectoires de sortie sûres peuvent différer entre des sites dégagés et des zones proches de bâtiments, et le personnel au sol doit également être informé en temps utile de l'état courant. La conception de la mission doit définir clairement les critères de perte de liaison, les actions de la plateforme et les procédures de récupération, en évitant que plusieurs modules de contrôle émettent simultanément des commandes contradictoires. L'intérêt des exercices sur conditions anormales réside dans le fait d'amener les personnes et les équipements à partager la même compréhension.
Si le contrôleur de vol se prépare à se déplacer alors que le treuil reste immobile, de nouveaux problèmes de tension peuvent survenir. Il convient donc de vérifier la réponse coordonnée du contrôle de vol et de la gestion du câble à un même défaut, plutôt que de se limiter à vérifier les alarmes individuelles des équipements.
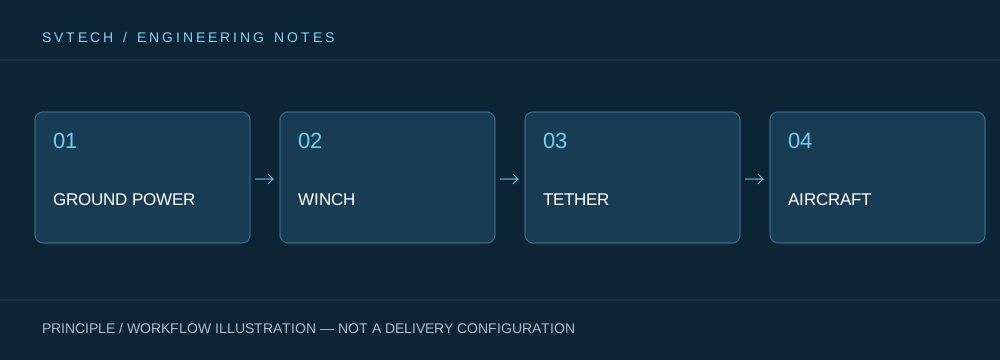
Principes techniques et limites d'ingénierie
Un drone captif relie l'alimentation au sol, le mécanisme de treuil, le câble, la plateforme de vol et la charge utile de mission en un système continu. Lors de la conception autour de « Après la perte des communications : conception de la dégradation de mission pour les drones captifs », l'efficacité énergétique, le poids du câble, la variation de tension, le refroidissement de la charge utile et le contrôle de vol interagissent les uns avec les autres. Le système ne peut pas être décrit par l'endurance maximale seule ; sa capacité à maintenir un service stable à une altitude, des conditions de vent, une puissance de charge utile et une rotation du personnel spécifiés constitue la capacité plus significative d'un drone à alimentation continue.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communication temporaire, l'éclairage d'urgence nocturne et la sécurité dans des zones spécifiques sont autant de missions que les plateformes captives peuvent assurer. Elles exigent toutes une disponibilité à long terme de la position aérienne, tout en imposant des exigences différentes en matière d'imagerie, de liaisons, d'éclairage ou de rapidité de déploiement. L'intégration des objectifs de mission, de l'alimentation au sol, de la zone d'opération, des fenêtres météorologiques et des trajectoires de sortie dans le plan permet de transformer un système de drone captif d'un dispositif de démonstration en un service sur site organisable.
Vérification du projet et amélioration continue
Pour que cette discussion technique sur « Après la perte des communications : conception de la dégradation de mission pour les drones captifs » s'applique à des projets réels, la phase de vérification doit consigner ensemble les versions de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Dans le plan d'exploitation, clarifier l'identification de la perte de liaison, la conservation de l'état et les responsabilités de récupération ; vérifier les configurations du contrôleur de vol par rapport à l'interface du système captif ; et confirmer les procédures par une vérification contrôlée, sans se rabattre par défaut sur des paramètres de mode non captif. Ces informations ne sont pas une documentation supplémentaire mais la base commune pour interpréter les résultats, reproduire les performances et améliorer en continu.
Support associé de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, la communication des exigences de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Après la perte des communications : conception de la dégradation de mission pour les drones captifs », les conditions de mission, les résultats visés, l'environnement du site et les équipements existants peuvent être décrits ensemble, M. Liu (+86 18688194199, lhc1983@gmail.com) assurant la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
L'état de perte de liaison doit être défini en tenant compte des contraintes du câble, de l'énergie de secours et des obstacles du site, et les actions par défaut de retour à la base propres au vol libre ne peuvent pas être directement reprises. Avant livraison, les critères de jugement et les priorités du contrôleur de vol et de la station au sol doivent être vérifiés séparément. Le manuel d'exploitation doit indiquer clairement au personnel les alarmes observables et le moment où exécuter les procédures de traitement préconfirmées.
Un système fiable n'est pas seulement performant en fonctionnement normal ; il peut aussi expliquer comment il agira lorsque les communications sont limitées. Une logique de dégradation claire est un soutien important pour les missions de longue durée.
