
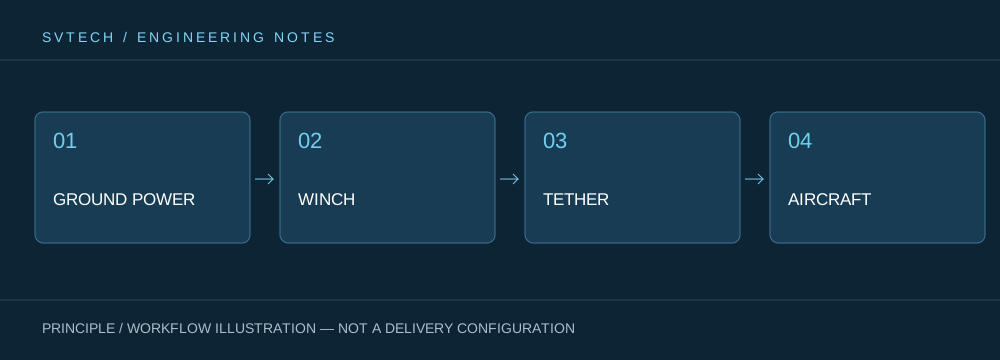
Les drones captifs permettent à l'alimentation au sol d'alimenter des charges utiles aériennes, soutenues par une chaîne énergétique qui passe par la distribution d'énergie, la conversion, la transmission par câble et la régulation embarquée. Chaque segment influe sur le suivant, de sorte que l'emplacement de la prise et les conditions d'alimentation font également partie de la conception du système.
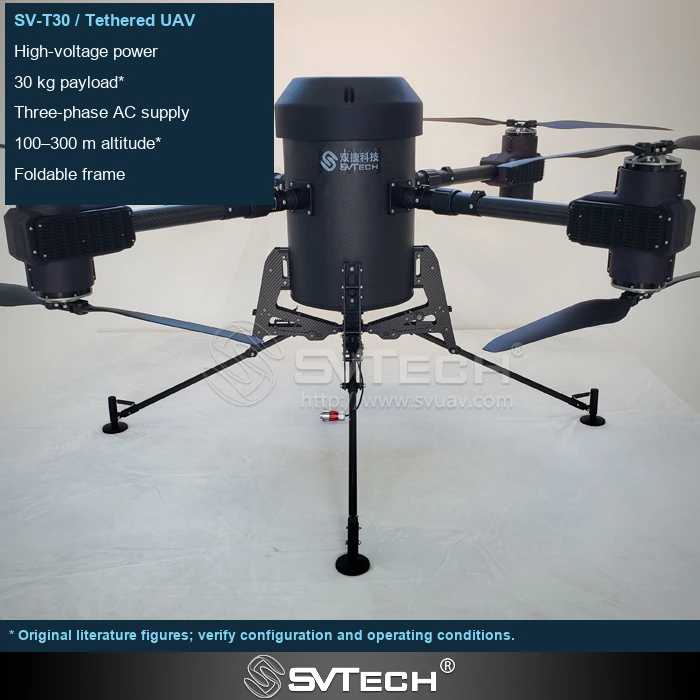
L'énergie au sol doit s'adapter aux missions dynamiques
La tension d'alimentation, le nombre de phases, la fréquence, la capacité disponible et la configuration de protection doivent tous être vérifiés. La présence d'une prise sur site ne prouve pas que la distribution en amont lui permet de supporter en continu la charge cible ; d'autres équipements fonctionnant en même temps peuvent également provoquer des chutes de tension ou des déclenchements.
La demande d'énergie change lorsque le drone décolle, ajuste son attitude et démarre sa charge utile. D'autres équipements sur site partageant le circuit peuvent également provoquer des fluctuations. Une énergie stable ne signifie pas seulement une puissance moyenne suffisante, mais implique aussi la configuration de protection, la fiabilité des connexions et la qualité de l'énergie. Comprendre ces conditions à l'avance peut réduire le temps passé à ajuster plusieurs fois l'équipement après l'arrivée sur site.
Les projets de nettoyage partagent souvent l'alimentation avec des pompes à eau, et les pics de démarrage ainsi que les longs câbles de rallonge modifient encore les conditions. L'ensemble du chemin de distribution doit être vérifié, plutôt que de mesurer la tension de la prise une seule fois à vide.
Principes techniques et limites d'ingénierie
Un drone captif relie l'alimentation au sol, le mécanisme de gestion du câble, le câble, la plateforme de vol et la charge utile de mission en un seul système continu. Lors de la conception autour de « D'une source d'alimentation à une station de travail aérienne : la chaîne énergétique d'un système captif », l'efficacité énergétique, le poids du câble, la variation de tension, la dissipation thermique de la charge utile et le contrôle de vol influent tous les uns sur les autres. Le système ne peut pas être décrit uniquement par la durée d'autonomie maximale ; sa capacité à maintenir un service stable dans des conditions spécifiées d'altitude, de vent, de puissance de charge utile et de rotation du personnel est ce qui rend la capacité d'un drone alimenté en continu plus concrètement pertinente.
Scénarios d'application et chemins de mise en œuvre
L'observation persistante, le relais de communication temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont tous des missions qu'une plateforme captive peut assurer. Ensemble, elles exigent que la position aérienne soit disponible à long terme, et chacune impose des exigences différentes en matière d'imagerie, de liaison, d'éclairage ou de vitesse de déploiement. Intégrer les objectifs de mission, l'alimentation au sol, la zone d'exploitation, la fenêtre météo et le chemin de sortie dans le plan peut transformer un système de drone captif d'un dispositif de démonstration en un service sur site organisable.
Validation de projet et optimisation continue
Pour rendre cette discussion technique sur « D'une source d'alimentation à une station de travail aérienne : la chaîne énergétique d'un système captif » applicable à des projets réels, l'étape de vérification devrait consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Obtenir à l'avance les conditions d'alimentation et les exigences d'entrée du système, et les faire vérifier par du personnel électrique qualifié ; planifier la mise à la terre, l'isolation et la coupure d'urgence de l'alimentation. Intégrer la vérification de l'alimentation du site au processus de réception du site. Ces informations ne sont pas une documentation complémentaire, mais la base partagée pour interpréter les résultats, reproduire les performances et optimiser en continu.
Support associé de SVTECH
SVTECH fournit des informations produit, la communication des exigences de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « D'une source d'alimentation à une station de travail aérienne : la chaîne énergétique d'un système captif », les conditions de mission, les résultats cibles, l'environnement sur site et les équipements existants peuvent être décrits ensemble, et M. Liu (+86 18688194199, lhc1983@gmail.com) peut aider à la coordination ; les modèles spécifiques, les performances et le périmètre de livraison sont soumis aux documents confirmés et à la vérification du projet.
Les documents d'étude doivent inclure le type d'alimentation, la capacité disponible, la configuration de mise à la terre et de protection, ainsi que la distance entre le point de connexion et la station au sol. Les pompes à eau ou autres charges fonctionnant en même temps sur le site doivent également être consignées. Le plan d'installation doit être vérifié par les professionnels compétents ; une simple photo d'une prise ne peut généralement pas prouver que les conditions d'alimentation satisfont aux exigences de l'équipement.
Un service aérien stable commence souvent par les conditions de base au sol. En intégrant la planification de l'alimentation au plan à l'avance, un système captif peut plus facilement atteindre un déploiement rapide et un fonctionnement continu.
