
L'alimentation continue permet à une plateforme captive d'embarquer davantage d'équipements, mais elle rapproche aussi les systèmes de conversion de puissance et de communication. Les commutations, le câblage et les modes de raccordement peuvent dégrader la qualité du signal ; un module qui fonctionne correctement isolément ne suffit pas à démontrer que le système combiné sera tout aussi stable.
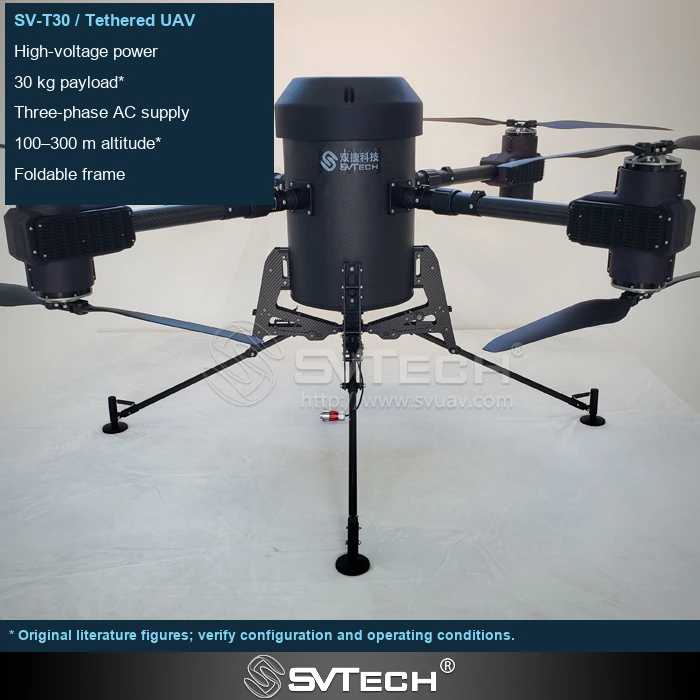
L'agencement modifie les interactions entre systèmes
Les alimentations à découpage, les contrôleurs et les longs câbles peuvent influencer l'environnement électromagnétique, tandis que le routage des lignes de signal et les modes de mise à la masse modifient également le couplage. Un bon signal obtenu avec un dispositif sans fil testé isolément ne garantit pas les mêmes performances une fois le système de propulsion et les pompes en fonctionnement.
La distance entre les lignes de puissance et de signal, la forme des boucles de courant et les raccordements de blindage influent sur la propagation des interférences. Certains problèmes n'apparaissent qu'en charge élevée ou au démarrage d'une charge utile particulière ; un simple contrôle statique sous tension ne permet donc pas de les couvrir. L'observation conjointe de l'état de l'alimentation et de la qualité de la liaison aide à déterminer si un défaut provient d'une condition de fonctionnement commune.
Si un problème de communication n'apparaît que dans une certaine plage de charge, vérifier simultanément l'état de l'alimentation et la qualité de la liaison. Établir d'abord la corrélation temporelle, puis ajuster le câblage ou le filtrage plutôt que de remplacer les antennes au hasard.
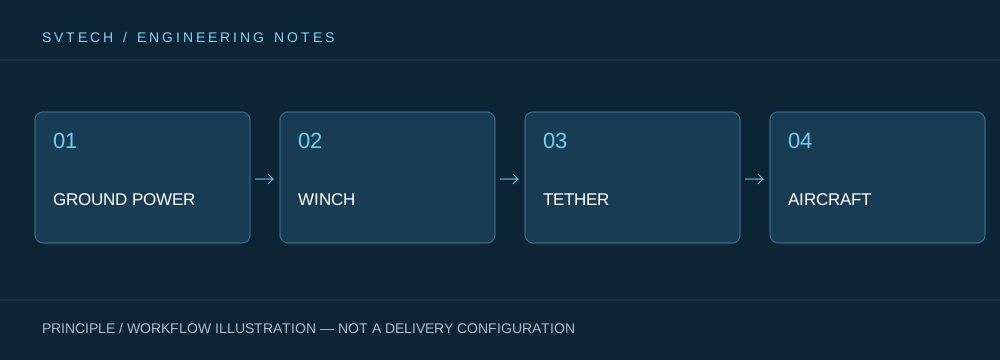
Principes techniques et limites d'ingénierie
Un drone captif relie l'alimentation au sol, le mécanisme de gestion du câble, le câble, la plateforme de vol et la charge utile en un seul système continu. Lors de la conception autour de « Coexistence d'une forte puissance et des signaux sans fil : le défi CEM des plateformes captives », l'efficacité énergétique, le poids du câble, la variation de tension, le refroidissement de la charge utile et le contrôle de vol interagissent. Le système ne peut pas être décrit par l'autonomie maximale seule ; sa capacité à maintenir un service stable à une altitude, des conditions de vent, une puissance de charge utile et une rotation d'équipe données constitue la caractéristique plus significative d'un drone à alimentation continue.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communication temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plateforme captive peut assurer. Toutes exigent une position aérienne disponible durablement, tout en imposant des exigences différentes en matière d'imagerie, de liaison, d'éclairage ou de vitesse de déploiement. C'est en intégrant ensemble les objectifs de mission, l'alimentation au sol, la zone d'opération, la fenêtre météo et la voie de sortie que le système de drone captif passe d'un dispositif de démonstration à un service de terrain organisable.
Validation de projet et optimisation continue
Pour ancrer dans des projets réels cette discussion technique sur « Coexistence d'une forte puissance et des signaux sans fil : le défi CEM des plateformes captives », la phase de validation doit consigner ensemble la version de configuration, les conditions environnementales, les points de mesure et les résultats de mission. Tester avec la longueur de faisceau, le routage et les modes de raccordement définitifs ; vérifier le fonctionnement simultané de la charge utile et de la liaison de commande ; et faire réviser par un personnel qualifié toute modification du filtrage ou du blindage, puis refaire les essais. Ces informations ne sont pas une documentation complémentaire, mais la base commune pour interpréter les résultats, reproduire les performances et améliorer en continu.
Assistance associée de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, l'analyse des exigences de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Coexistence d'une forte puissance et des signaux sans fil : le défi CEM des plateformes captives », décrivez ensemble les conditions de mission, les résultats visés, l'environnement du site et les équipements existants ; M. Liu (+86 18688194199, lhc1983@gmail.com) assurera la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la validation du projet.
Enregistrer séparément l'état de la liaison de commande, de la vidéo et du positionnement en charge faible, en charge élevée et au démarrage de la charge utile afin d'identifier les anomalies liées aux variations d'alimentation. Le routage du faisceau, les raccordements de blindage et l'espacement des équipements peuvent tous modifier les performances. Un module qui fonctionne en laboratoire ne suffit pas à lui seul ; la validation finale doit être menée en intégration complète et avec l'agencement réel.
L'intégration système doit considérer ensemble l'énergie et l'information. C'est seulement en plaçant la validation de compatibilité dans la configuration réelle de mission que l'endurance haute puissance et la stabilité des communications peuvent se renforcer mutuellement.
