
Une même vitesse moteur ne produit pas toujours la même vitesse de récupération du câble. L'enroulement du câble couche par couche modifie le rayon effectif : la géométrie mécanique entre donc dans l'algorithme de contrôle. Cette variation apparemment faible détermine directement si le câble et la plateforme peuvent rester synchronisés au décollage et à l'atterrissage.
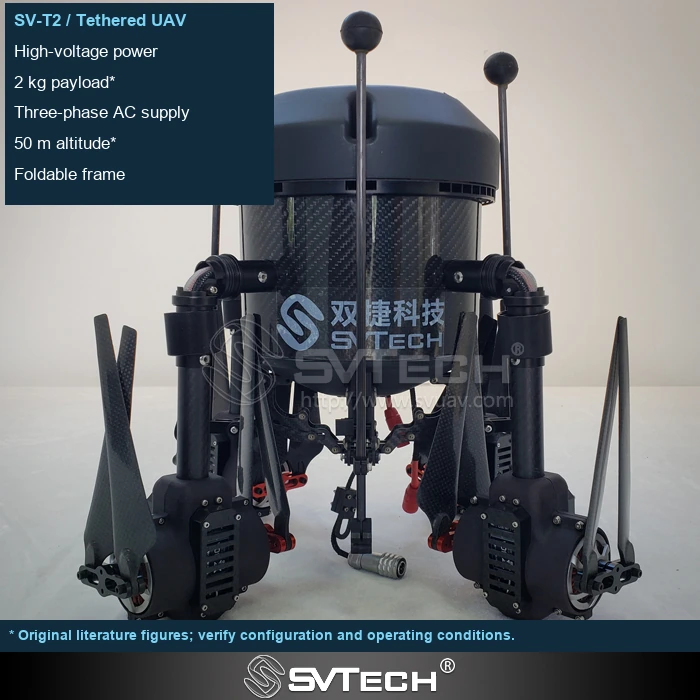
Un rayon variable impose un contrôle variable
La vitesse du câble est égale à la vitesse angulaire multipliée par le rayon effectif. À mesure que les couches s'accumulent, le rayon augmente, et une même vitesse de rotation correspond à une vitesse de câble plus élevée. Cela affecte l'estimation de longueur et la précision du suivi ; l'ensemble de la mission ne peut pas être calculé à partir du seul rayon du tambour vide.
À vitesse angulaire égale, un rayon plus grand déplace le câble plus vite ; pour un même couple de sortie, la tension du câble qui en résulte change également. Si le contrôleur se contente de fixer la vitesse de rotation, la réponse peut varier tout au long de l'enroulement. Les conceptions concrètes doivent prendre en compte simultanément la vitesse, la tension et la variation de couche, plutôt que de régler les paramètres pour un seul diamètre de tambour.
Si le nombre de tours moteur sert à estimer la longueur déroulée, vérifiez si le système compense le nombre de couches ou utilise une méthode de mesure de longueur indépendante. Un étalonnage limité aux premiers tours peut ne pas couvrir l'erreur entre un tambour plein et un tambour vide.
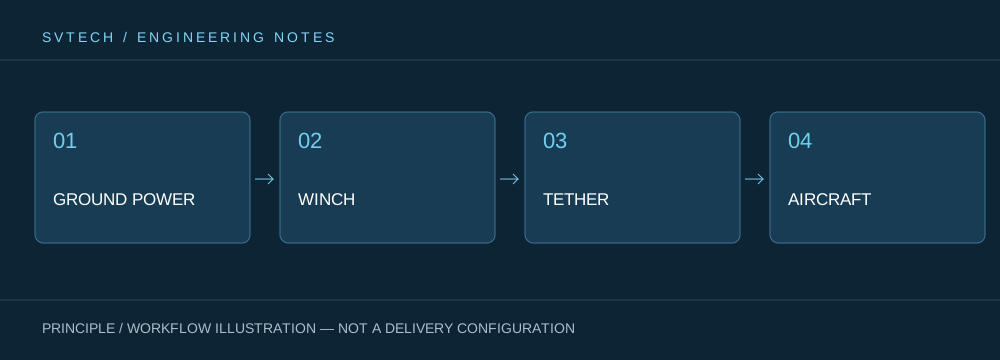
Principes techniques et limites d'ingénierie
Un drone captif relie l'alimentation au sol, le mécanisme de treuil, le câble, la plateforme de vol et la charge utile en un seul système continu. Lors de la conception autour de « De la rotation du tambour à la vitesse du câble : détails de contrôle du mécanisme de treuil pour drone captif », l'efficacité énergétique, le poids du câble, la variation de tension, la dissipation thermique de la charge utile et le contrôle de vol interagissent tous. Le système ne peut pas être décrit par la seule endurance maximale ; sa capacité à maintenir un service stable à une altitude, des conditions de vent, une puissance de charge utile et un rythme de relève d'équipage donnés est ce qui compte davantage pour un drone à alimentation persistante.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communication temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plateforme captive peut assurer. Toutes partagent l'exigence d'une disponibilité prolongée d'une position aérienne, tout en imposant des contraintes différentes en matière d'imagerie, de liaison, d'éclairage ou de vitesse de déploiement. Intégrer dès la planification les objectifs de mission, l'alimentation au sol, la zone d'exploitation, la fenêtre météorologique et la voie de retrait permet de faire passer un système de drone captif du stade de démonstrateur à celui de service organisable sur site.
Vérification de projet et optimisation continue
Pour ancrer dans des projets réels cette discussion technique sur « De la rotation du tambour à la vitesse du câble : détails de contrôle du mécanisme de treuil pour drone captif », la phase de vérification doit consigner ensemble la version de configuration, les conditions environnementales, les positions de mesure et les résultats de mission. Contrôlez la mesure de longueur sur le trajet réel dans des états d'enroulement représentatifs ; vérifiez que le rangement du câble est régulier ; confirmez la méthode d'étalonnage et l'erreur admissible. Ne traitez pas les tours de tambour comme une altitude sans correction. Ces informations ne sont pas une documentation complémentaire, mais la base partagée pour interpréter les résultats, reproduire les performances et optimiser en continu.
Assistance associée de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, accompagne les discussions sur les exigences de projet et vérifie les limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « De la rotation du tambour à la vitesse du câble : détails de contrôle du mécanisme de treuil pour drone captif », les conditions de mission, les résultats visés, l'environnement du site et les équipements existants peuvent être décrits conjointement, M. Liu (+86 18688194199, lhc1983@gmail.com) assurant la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
La vitesse du câble peut être comprise comme la vitesse angulaire multipliée par le rayon effectif ; à mesure que les couches d'enroulement changent, une même vitesse de rotation correspond à des vitesses de récupération du câble différentes. La vérification du système doit couvrir des conditions proches d'un tambour vide et d'un tambour relativement plein. Si l'affichage ne montre que la vitesse moteur, vérifiez si un retour de longueur ou de tension est également disponible ; une vitesse de câble constante ne peut pas être déduite de la seule vitesse moteur.
Structure mécanique et contrôle logiciel n'ont jamais été des tâches séparées. Comprendre la variation du diamètre de tambour aide à expliquer pourquoi un système captif doit vérifier ses performances sur l'ensemble du cycle de déploiement et de récupération.
