
Tourner l'aéronef peut modifier le champ de vision de la caméra, mais aussi transmettre la rotation au câble. Une manœuvre unique à faible angle a un effet limité, mais des rotations répétées dans le même sens sur une longue durée s'accumulent. Les missions captives doivent donc être pensées en tenant compte des changements d'attitude et de l'état de la liaison.
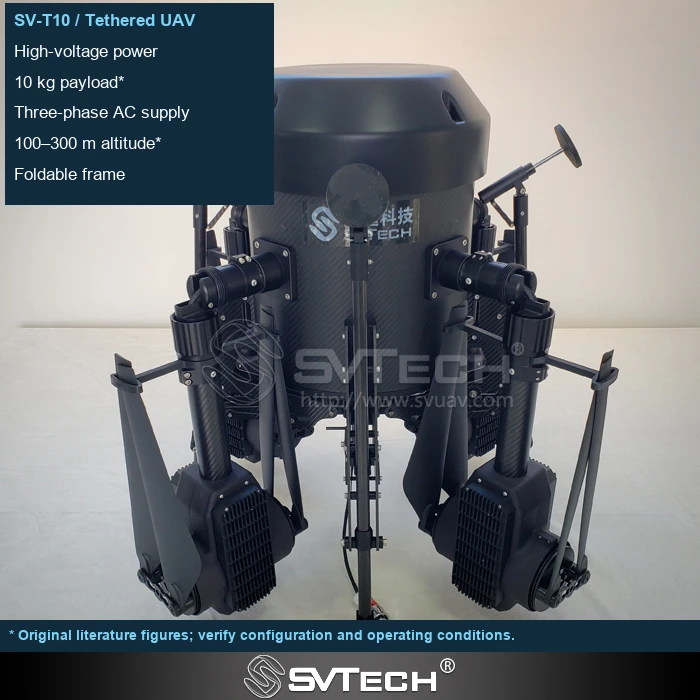
La planification de trajectoire peut réduire la charge mécanique
Les changements de cap de la plateforme ainsi que le processus de déploiement/récupération peuvent provoquer la torsion du câble ; le comportement réel dépend de la structure de connexion et du mode de rotation autorisé. La torsion affecte l'état de la ligne, la récupération et les contraintes sur la gaine, et ne peut pas toujours être éliminée automatiquement en relâchant la tension.
La capacité de torsion du câble, la structure de connexion et le chemin de routage déterminent les conditions admissibles. Une organisation judicieuse des directions de visée, des modes de rotation et du redressement entre les missions peut réduire l'accumulation de torsion sans objet. Une gaine d'apparence normale ne signifie pas que la structure interne est toujours dans un état idéal.
Si une mission ajuste continuellement le cap dans le même sens, vérifiez si le système autorise une telle rotation continue. Si le câble tend encore à s'enrouler après la fin d'une mission, c'est un indice qu'il convient d'enregistrer et de vérifier.
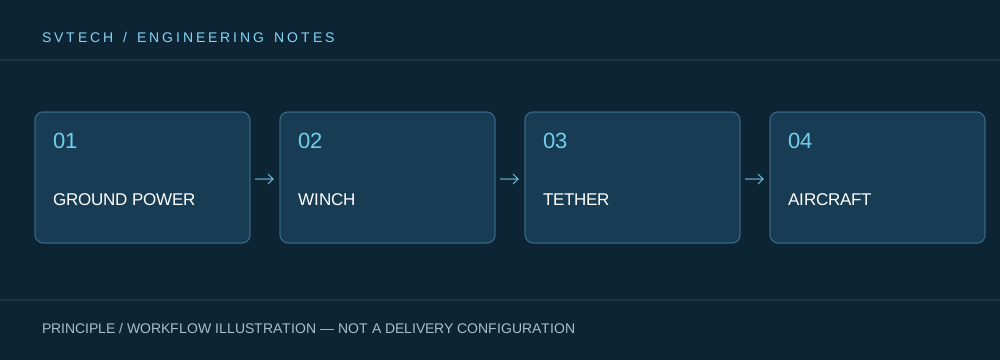
Principes techniques et limites d'ingénierie
Une drone captive relie l'alimentation au sol, le mécanisme de déploiement/récupération, le câble, la plateforme de vol et la charge utile de mission en un système continu. Lors de la conception autour de « Effets cumulatifs en rotation : torsion de la ligne captive et conception de la trajectoire de mission », l'efficacité de l'alimentation, le poids du câble, la variation de tension, le refroidissement de la charge utile et le pilotage de vol interagissent tous. Un système ne peut pas être décrit par l'endurance maximale seule ; sa capacité à maintenir un service stable à une altitude, des conditions de vent, une puissance de charge utile et un roulement d'équipage donnés constitue une caractéristique plus significative d'une drone à alimentation permanente.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communications temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plateforme captive peut assurer. Toutes exigent une position aérienne disponible à long terme, tout en imposant des exigences différentes en matière d'imagerie, de liaison, d'éclairage ou de rapidité de déploiement. En intégrant ensemble les objectifs de mission, l'alimentation au sol, la zone d'opération, la fenêtre météorologique et la voie de sortie dans le plan, on peut faire passer un système de drone captive du statut de dispositif de démonstration à celui de service sur site organisable.
Vérification du projet et optimisation continue
Pour que cette discussion technique sur « Effets cumulatifs en rotation : torsion de la ligne captive et conception de la trajectoire de mission » s'applique à des projets réels, la phase de vérification doit consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Suivez les procédures de cap, de connexion et de détorsion spécifiées par le fabricant ; vérifiez l'état avant la récupération de la ligne ; ne tordez pas manuellement le câble lorsqu'il est sous tension et en charge, et n'ajoutez pas de joints tournants non vérifiés de votre propre initiative. Ces informations ne constituent pas une documentation complémentaire, mais la base commune pour interpréter les résultats, reproduire les comportements et optimiser en continu.
Support associé de Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. (SVTECH) fournit la documentation produit, l'analyse des exigences de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Effets cumulatifs en rotation : torsion de la ligne captive et conception de la trajectoire de mission », décrivez ensemble les conditions de mission, les résultats visés, l'environnement du site et l'équipement existant ; M. Liu (+86 18688194199, lhc1983@gmail.com) vous assistera pour la coordination. Les modèles, performances et périmètres de livraison précis sont soumis à la documentation confirmée et à la vérification du projet.
La planification de la trajectoire de mission peut enregistrer le sens et le cumul des rotations, et organiser les opérations de détorsion conformément aux instructions de l'équipement. Si le câble forme des boucles ou présente une résistance anormale, ne continuez pas à forcer la récupération. Des contrôles quotidiens consignant les emplacements et les conditions où une torsion est susceptible de se produire aident à déterminer si la conception de la trajectoire, la structure de guidage ou le mode d'utilisation doivent être améliorés.
Le travail continu exige de prêter attention à la quantité totale de changement. Concevoir les trajectoires de mission en tenant compte de l'état du câble aide à relier le pilotage de vol à la durabilité mécanique.
