
Une position aérienne à proximité d'un bâtiment peut offrir une vue dégagée, mais les angles de façade, les saillies et la circulation au sol rendent également le tracé du câble complexe. Un plan de déploiement doit considérer ensemble l'aéronef, le câble et la station au sol ; aucun de ces éléments ne doit être évalué sur la seule distance en vue en plan.
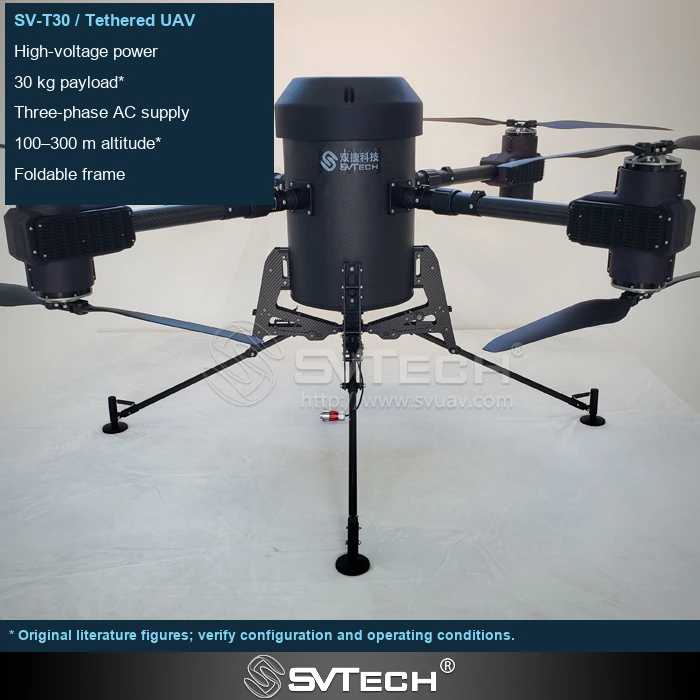
La planification spatiale doit tenir compte du tracé après déplacement
Les bâtiments modifient l'écoulement local de l'air, et les angles comme les saillies peuvent aussi amener le câble au contact de la façade. Une position d'aéronef sûre ne garantit pas que l'ensemble du tracé du câble, de la station au sol à la cellule, soit sûr, en particulier lors des déplacements latéraux et du rappel.
Un décollage dégagé ne signifie pas que les mêmes conditions persisteront lors d'un déplacement de la plateforme ou d'un atterrissage. La courbe du câble sous l'effet du vent, ainsi que les zones où le personnel au sol peut circuler, doivent être intégrées à l'analyse du site. Un emplacement de station au sol bien choisi peut parfois éliminer de nombreux conflits de tracé plus efficacement qu'une simple augmentation de l'altitude de vol.
Lors de la planification de la zone d'opération, cartographier l'enveloppe possible du câble et éviter les arêtes vives, les panneaux publicitaires et les supports d'équipement. Le trajet de transition entre les points de travail peut parfois être plus exposé au contact que les points de travail fixes eux-mêmes.
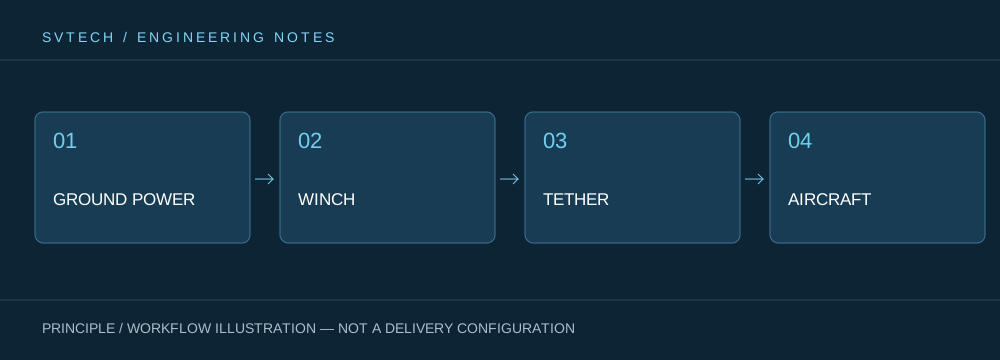
Principes techniques et limites d'ingénierie
Un drone captif relie l'alimentation au sol, le mécanisme de gestion du câble, le câble, la plateforme de vol et la charge utile en un seul système continu. Lors de la conception autour de « Déploiement captif entre bâtiments urbains : coordonner les perspectives aériennes avec les itinéraires au sol », l'efficacité de l'alimentation, le poids du câble, la variation de tension, le refroidissement de la charge utile et le contrôle de vol interagissent tous. Le système ne peut être décrit par la seule autonomie maximale ; sa capacité à assurer un service stable à une altitude, des conditions de vent, une puissance de charge utile et un rythme de relève du personnel donnés constitue la caractéristique plus significative d'un drone alimenté en continu.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communication temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plateforme captive peut assurer. Toutes exigent une position aérienne disponible sur la durée, tout en imposant des contraintes différentes en matière d'imagerie, de liaison, d'éclairage ou de rapidité de déploiement. Intégrer ensemble les objectifs de mission, l'alimentation au sol, la zone d'opération, la fenêtre météorologique et les itinéraires de retrait permet de faire passer un système de drone captif du statut de démonstrateur à celui de service organisable sur site.
Validation de projet et amélioration continue
Pour ancrer dans des projets réels cette discussion technique sur « Déploiement captif entre bâtiments urbains : coordonner les perspectives aériennes avec les itinéraires au sol », la phase de validation doit consigner ensemble la version de configuration, les conditions environnementales, les points de mesure et les résultats de mission. Réaliser une étude de site pour définir les directions interdites et les couloirs de rappel ; valider à l'emplacement réel de la station au sol ; lorsque des contraintes de tracé sont identifiées, ajuster le plan de déploiement plutôt que de demander au pilote de manœuvrer au cas par cas pour les contourner. Ces informations ne sont pas une documentation complémentaire, mais la base commune pour interpréter les résultats, reproduire les performances et progresser en continu.
Accompagnement associé de SV Tech
SV Tech (SVTECH) fournit la documentation produit, l'analyse des besoins de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Déploiement captif entre bâtiments urbains : coordonner les perspectives aériennes avec les itinéraires au sol », vous pouvez décrire ensemble les conditions de mission, les résultats attendus, l'environnement du site et les équipements existants ; M. Liu (+86 18688194199, lhc1983@gmail.com) assurera la coordination. Les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la validation du projet.
Le plan d'implantation doit indiquer les angles, les avant-toits, les saillies et les arêtes susceptibles d'être touchés, et tenir compte de la zone balayée par le câble lors des déplacements de l'aéronef. L'absence de contact à l'arrêt ne signifie pas qu'il n'y aura pas d'interférence au décollage, à l'atterrissage et au rappel. Si le tracé ne peut être clairement isolé, ajuster la position de déploiement plutôt que de compter sur l'opérateur pour corriger en continu au plus près des obstacles.
Les applications captives urbaines exigent une organisation spatiale rigoureuse. Ce n'est qu'en trouvant un tracé de liaison complet et maîtrisable qu'un service depuis les hauteurs peut fonctionner de manière continue et fiable.
