
Une alimentation au sol continue ne signifie pas que la batterie embarquée perd sa valeur. Lorsque l'alimentation principale présente un comportement anormal, la source d'énergie de secours doit accompagner le système dans les actions définies. Son objectif de conception diffère de celui d'une simple autonomie de vol : elle privilégie la puissance disponible et la marge énergétique pendant les phases critiques.
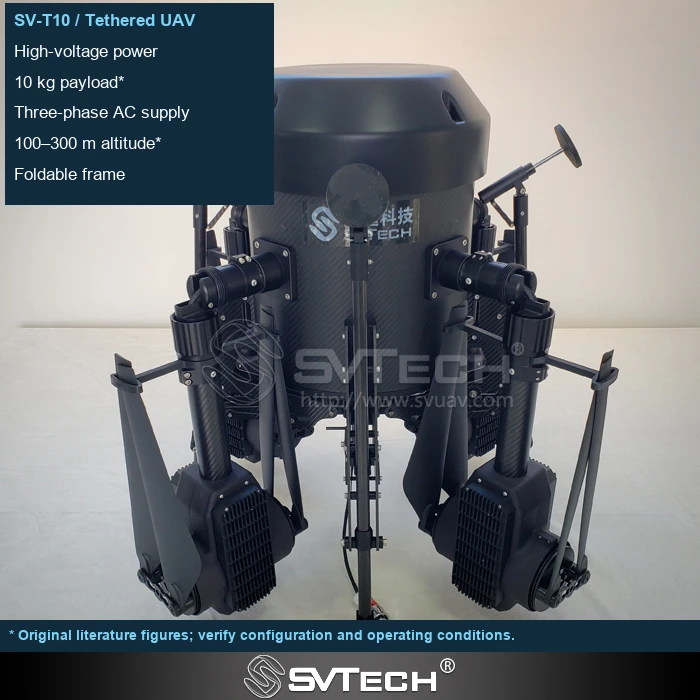
Le processus de sortie est une courbe de puissance évolutive
La finalité et le dimensionnement de la source d'énergie de secours doivent être définis par la procédure de gestion des défauts. Le maintien en vol stationnaire, la descente contrôlée et la récupération avec charge utile présentent des courbes de puissance différentes ; la température de la batterie, son vieillissement et l'état de charge disponible doivent également être pris en compte.
La descente, le maintien de position et le contact final avec le sol peuvent exiger des charges différentes, et sont en outre influencés par l'altitude courante, le vent et l'état de la batterie. Le temps de secours doit donc être rattaché à la stratégie de sortie spécifique et ne peut pas être extrapolé à partir de seules données de vol stationnaire idéales. L'état de santé d'une batterie après une longue période de veille est également déterminant ; un affichage de capacité ne remplace pas la capacité réellement disponible.
Si le mode secours exige de stabiliser l'attitude avant la descente, le budget énergétique ne peut pas simplement supposer une durée de descente idéale. Le fait que la charge utile soit déconnectée ou non lors de la commutation influe aussi sur le temps disponible ; la logique de commande réelle doit être vérifiée.
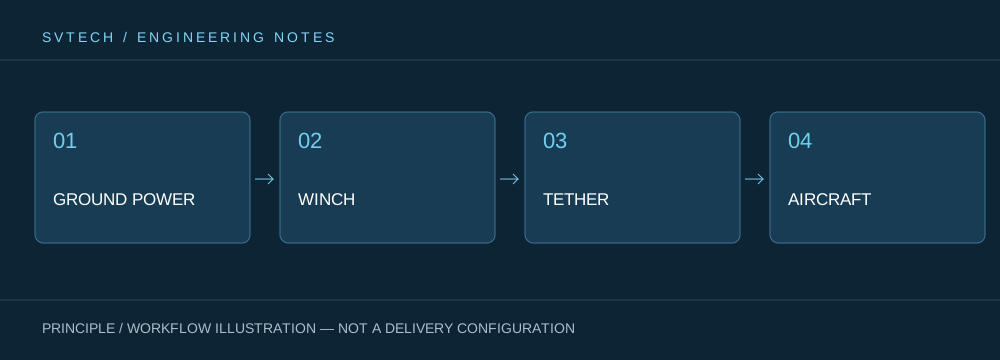
Principes techniques et limites d'ingénierie
Une drone captif réunit l'alimentation au sol, le mécanisme de treuil du câble, le câble, la plate-forme de vol et la charge utile de mission en un système continu. Lors de la conception autour de « Batterie de secours pour plates-formes captives : réserver l'énergie nécessaire à une sortie sûre », l'efficacité de l'alimentation, le poids du câble, la variation de tension, le refroidissement de la charge utile et le contrôle de vol interagissent. Un système ne peut pas être décrit par sa seule autonomie de vol maximale ; sa capacité à maintenir un service stable à une altitude, des conditions de vent, une puissance de charge utile et un rythme de relève des opérateurs donnés constitue une caractéristique plus significative d'une drone à alimentation continue.
Scénarios d'application et voies de mise en œuvre
L'observation persistante, le relais de communication temporaire, l'éclairage d'urgence nocturne et la surveillance de zones spécifiques sont autant de missions qu'une plate-forme captive peut assurer. Toutes partagent l'exigence de disponibilité durable de la position aérienne, tout en imposant des demandes différentes en matière d'imagerie, de liaison, d'éclairage ou de rapidité de déploiement. Intégrer ensemble les objectifs de mission, l'alimentation au sol, la zone d'exploitation, la fenêtre météorologique et la trajectoire de sortie permet à un système de drone captif de passer d'un dispositif de démonstration à un service de terrain organisable.
Vérification du projet et optimisation continue
Pour ancrer cette discussion technique sur « Batterie de secours pour plates-formes captives : réserver l'énergie nécessaire à une sortie sûre » dans des projets réels, la phase de vérification doit consigner ensemble la version de configuration, les conditions environnementales, les points de mesure et les résultats de mission. Demandez la documentation du mode secours et des conditions de charge applicables ; vérifiez les procédures de commutation, d'alarme et de récupération ; établissez un plan d'inspection et de remplacement de la batterie. Ne déduisez pas directement des minutes de vol sûres de la capacité nominale de la batterie. Ces informations ne sont pas une documentation complémentaire, mais la base commune pour interpréter les résultats, reproduire les performances et optimiser en continu.
Assistance associée de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, l'analyse des exigences de projet et la vérification des limites de configuration pour les drones captifs et les applications industrielles associées. Pour des sujets tels que « Batterie de secours pour plates-formes captives : réserver l'énergie nécessaire à une sortie sûre », les conditions de mission, les résultats visés, l'environnement du site et les équipements existants peuvent être décrits ensemble, M. Liu (+86 18688194199, lhc1983@gmail.com) assurant la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
Le besoin en énergie de secours doit correspondre à des actions de sécurité définies, incluant l'identification du défaut, la commutation, la descente et une marge de fonctionnement nécessaire. Différentes charges utiles et conditions de batterie modifient le temps disponible. Le plan de réception peut vérifier l'ensemble du processus dans des conditions contrôlées, avec des critères d'arrêt explicites, plutôt que de calculer directement la capacité de gestion d'urgence à partir de la capacité nominale d'une batterie à vide.
La valeur de l'énergie de secours est de donner au système une prochaine étape claire. Concevoir ensemble la batterie, les alarmes et les actions de sortie rend la gestion des anomalies plus prévisible.
