
Les robots spéciaux étendent la présence humaine à des postes de travail à haut risque, difficiles d'accès ou répétitifs. « Perte de liaison : comportement sûr et prévisible des robots spéciaux » semble concerner un seul composant, mais influe en pratique sur le rythme et la qualité de l'ensemble du flux de service.
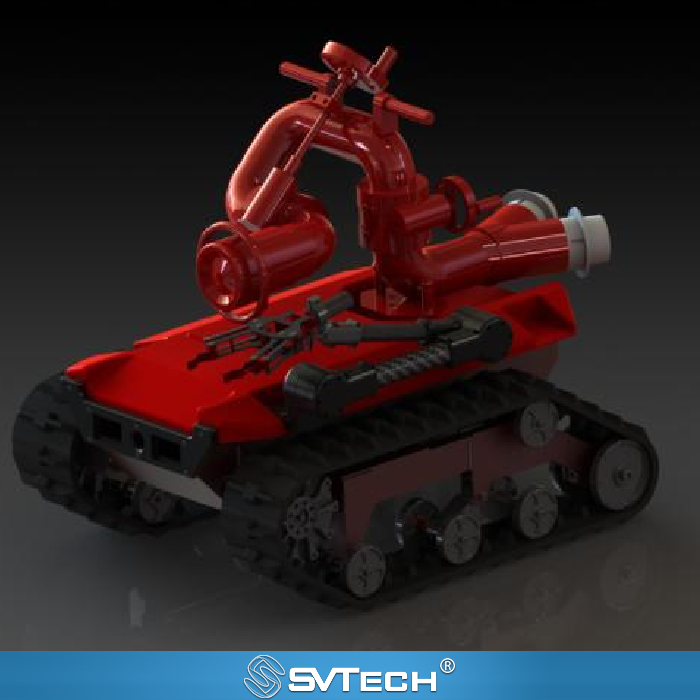
Perte de liaison : comportement sûr et prévisible des robots spéciaux
Les états sûrs dépendent du site : pentes, zones chaudes, charge de tuyaux ou zones publiques peuvent imposer des exigences différentes. Écrire simplement « arrêt en cas de perte de liaison » exige encore de confirmer le freinage, la charge utile et la reprise ultérieure.
Une capacité robotique réellement exploitable résulte de la coordination entre mécanique, perception, commande et personnel sur site. Cela rappelle aux équipes d'ingénierie de comprendre d'abord le phénomène, puis de discuter de la configuration et des solutions. Consulter la documentation du système de commande pour clarifier le délai d'expiration, l'arrêt et les méthodes de reprise ; vérifier dans des conditions contrôlées et consigner les résultats ; intégrer à la mission un plan de reprise tenant le personnel à l'écart des zones dangereuses, plutôt que de compter uniquement sur la reconnexion sans fil.
Si le robot exécute immédiatement des commandes en attente après le rétablissement de la communication, cela peut aussi poser problème ; la logique de reprise est donc tout aussi importante que la détection de perte de liaison.
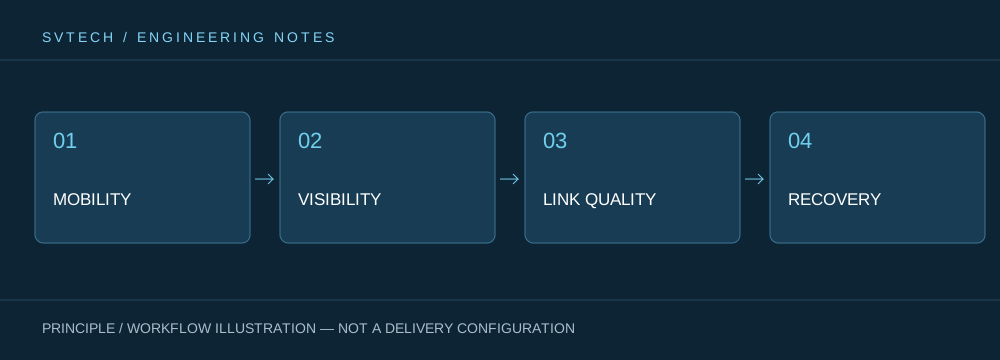
Principes techniques et limites d'ingénierie
Les robots spéciaux réunissent le châssis mobile, les actionneurs, les capteurs, les communications et l'interface homme-machine dans un même système sur site. « Perte de liaison : comportement sûr et prévisible des robots spéciaux » rappelle que les paramètres produit doivent être compris en lien avec les conditions du terrain, l'état de la charge utile, la position de l'opérateur et la durée de la mission. La vitesse, la capacité de franchissement, l'endurance ou l'indice de protection ne sont pas des conclusions absolues dissociées de l'environnement ; ce n'est que pour des itinéraires, des obstacles, des températures et des modes de commande spécifiés que les limites de capacité d'un robot prennent une signification d'ingénierie.
Scénarios d'application et voies de mise en œuvre
La lutte contre l'incendie, l'inspection en environnements dangereux, l'inspection industrielle et le sauvetage d'urgence sont les directions d'application les plus précieuses pour les robots spéciaux. Leur objectif commun est d'étendre la perception et la portée opérationnelle du personnel et, dans des conditions appropriées, de réduire le risque d'exposition directe. Avant le déploiement, il convient de concevoir conjointement la zone de mission, les conditions de communication, les chemins d'accès et de récupération, les responsabilités du personnel et la transmission des informations, afin que l'intelligence du robot serve réellement la prise de décision sur site plutôt que de simplement démontrer des actions individuelles.
Validation de projet et optimisation continue
Pour ancrer cette discussion technique sur « Perte de liaison : comportement sûr et prévisible des robots spéciaux » dans des projets réels, la phase de validation doit consigner ensemble les versions de configuration, les conditions environnementales, les positions de mesure et les résultats de mission. Consulter la documentation du système de commande pour clarifier le délai d'expiration, l'arrêt et les méthodes de reprise ; vérifier dans des conditions contrôlées et consigner les résultats ; intégrer à la mission un plan de reprise tenant le personnel à l'écart des zones dangereuses, plutôt que de compter uniquement sur la reconnexion sans fil. Ces informations ne sont pas une documentation complémentaire ; elles constituent la base commune pour interpréter les résultats, reproduire les performances et optimiser en continu.
Support associé de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, la communication des exigences de projet et la vérification des limites de configuration pour les robots spéciaux et les applications industrielles associées. Pour des sujets tels que « Perte de liaison : comportement sûr et prévisible des robots spéciaux », vous pouvez décrire ensemble les conditions de mission, les résultats visés, l'environnement du site et les équipements existants ; M. Liu (+86 18688194199, lhc1983@gmail.com) aidera à la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la validation du projet.
Le processus de reprise doit confirmer que l'opérateur peut d'abord connaître l'état actuel de l'équipement, puis reprendre le contrôle. Tester uniquement en débranchant une seule connexion réseau peut ne pas couvrir les pannes d'alimentation ou la dégradation progressive de la qualité de liaison. Les scénarios de défaillance sont choisis par l'équipe professionnelle, et tous les essais doivent être contrôlés et consignés.
Lorsque les faits, les conditions et les objectifs sont clairement consignés, les choix techniques peuvent résister à un examen ultérieur.
