
Les robots spécialisés étendent l'action humaine au-delà des postes de travail à haut risque, difficiles d'accès ou répétitifs. Établir un langage commun autour du thème « Vision dans une fumée dense : pourquoi les robots pompiers doivent recourir à plusieurs méthodes de détection » permet de réduire les malentendus et les reprises lors de l'intégration ultérieure.
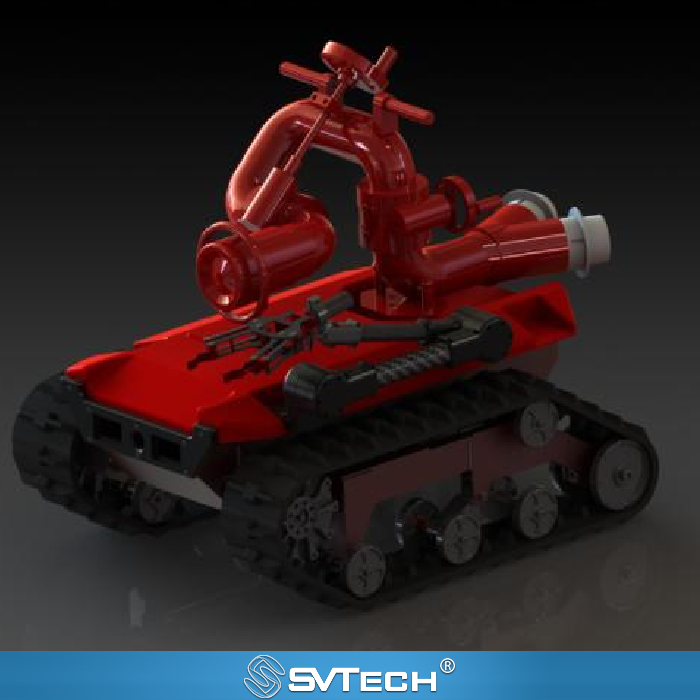
Vision dans une fumée dense : pourquoi les robots pompiers doivent recourir à plusieurs méthodes de détection
L'imagerie en lumière visible est affectée par la fumée, l'éclairage, les réflexions et la contamination de l'objectif ; la présence d'une image ne signifie pas que la cible est identifiable. Les charges utiles telles que l'imagerie thermique ont elles aussi leurs limites, et aucune affirmation générale ne peut être faite quant à la capacité de voir à travers toute fumée.
Une capacité robotique réellement exploitable résulte de la coordination entre la mécanique, la perception, la commande et le personnel sur site. Replacer cette question dans le contexte du site de la tâche révèle souvent les liens entre l'équipement, l'environnement et les personnes. Définir les cibles et les distances à identifier, tester des environnements représentatifs et des mesures de nettoyage ; conserver les images brutes ; faire interpréter les informations des capteurs par des professionnels plutôt que de se fier uniquement aux caractéristiques des caméras.
Des gouttelettes d'eau ou de la poussière accumulée sur la surface de l'objectif peuvent provoquer des zones aveugles localisées, et un éclairage intense en milieu chargé de particules peut également accroître la diffusion. L'information exploitable doit être évaluée en fonction de la tâche réelle.
Principes techniques et limites d'ingénierie
Les robots spécialisés réunissent le châssis mobile, les actionneurs, les capteurs, les communications et l'interface homme-machine au sein d'un même système sur site. « Vision dans une fumée dense : pourquoi les robots pompiers doivent recourir à plusieurs méthodes de détection » rappelle que les spécifications produit doivent être comprises en tenant compte des conditions du terrain, de l'état de la charge utile, de la position de l'opérateur et de la durée de la tâche. La vitesse, la capacité de franchissement, l'autonomie ou les indices de protection ne sont pas des conclusions absolues indépendantes de l'environnement ; ce n'est que pour des itinéraires, des obstacles, des températures et des méthodes de commande spécifiés que les limites de capacité d'un robot ont une signification en ingénierie.
Scénarios d'application et trajectoires de mise en œuvre
La lutte contre les incendies, l'inspection en environnements dangereux, l'inspection industrielle et le sauvetage d'urgence constituent les domaines d'application les plus utiles pour les robots spécialisés. Leur objectif commun est d'étendre la perception et la portée opérationnelle du personnel et, dans des conditions adaptées, de réduire le risque d'approche directe. Avant le déploiement, il convient de concevoir conjointement la zone de tâche, les conditions de communication, les itinéraires d'entrée et de récupération, les responsabilités du personnel et la transmission des informations, afin que l'intelligence du robot serve véritablement la prise de décision sur site plutôt que de simplement démontrer des actions isolées.
Validation de projet et optimisation continue
Pour ancrer dans des projets réels cette discussion technique sur « Vision dans une fumée dense : pourquoi les robots pompiers doivent recourir à plusieurs méthodes de détection », la phase de validation doit consigner ensemble la version de configuration, les conditions environnementales, les positions de mesure et les résultats de la tâche. Définir les cibles et les distances à identifier, tester des environnements représentatifs et des mesures de nettoyage ; conserver les images brutes ; faire interpréter les informations des capteurs par des professionnels plutôt que de se fier uniquement aux caractéristiques des caméras. Ces informations ne sont pas une documentation complémentaire mais la base commune pour interpréter les résultats, reproduire les performances et optimiser en continu.
Accompagnement associé de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, la communication des exigences de projet et la vérification des limites de configuration pour les robots spécialisés et les applications industrielles associées. Pour des sujets tels que « Vision dans une fumée dense : pourquoi les robots pompiers doivent recourir à plusieurs méthodes de détection », les conditions de la tâche, les résultats attendus, l'environnement du site et les équipements existants peuvent être décrits conjointement, M. Liu (+86 18688194199, lhc1983@gmail.com) assurant la coordination ; les modèles, performances et périmètres de livraison spécifiques sont définis par la documentation confirmée et la validation du projet.
Les exigences de tâche peuvent être formulées ainsi : « identifier un repère précis ou lire une information spécifiée à une distance convenue », ce qui rend la valeur réelle plus facile à vérifier. Afficher seulement une image présentant un contraste thermique ne permet pas de démontrer si l'opérateur peut porter le jugement requis. Les cibles d'essai et les résultats d'observation doivent être convenus à l'avance par les deux parties.
Cette compréhension orientée vers le terrain est le préalable pour transformer la capacité de l'équipement en valeur pour le client.
