
Les robots spécialisés étendent l'action humaine au-delà des postes de travail à haut risque, difficiles d'accès ou répétitifs. Établir un vocabulaire commun autour de « Arrêt sur pente : capacité de freinage des robots mobiles » réduit les malentendus et les reprises lors de l'intégration ultérieure.
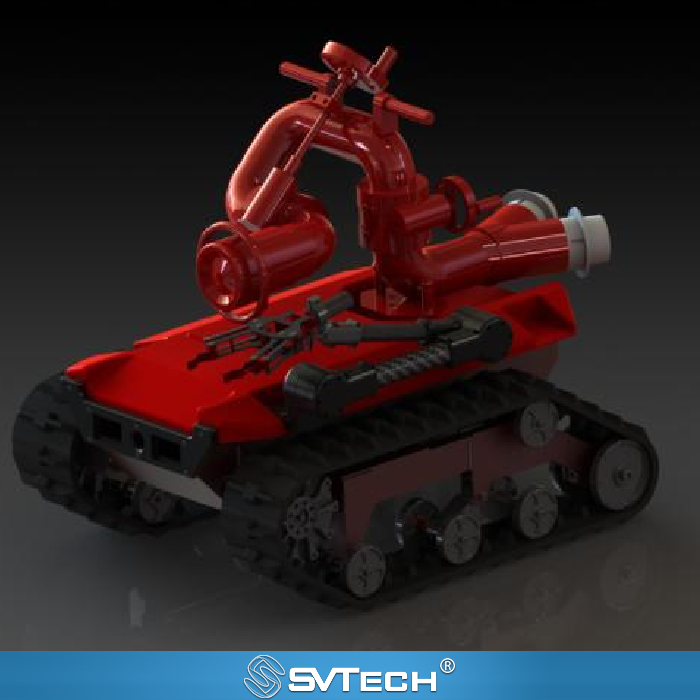
Arrêt sur pente : capacité de freinage des robots mobiles
La capacité d'un robot à gravir une pente ne signifie pas qu'il peut maintenir sa position après une coupure d'alimentation ou une perte de communication. La structure de freinage, le frottement au sol, la charge et la logique de commande influent tous sur l'arrêt et le maintien en position.
Une capacité réellement exploitable du robot résulte de la coordination entre la mécanique, la perception, la commande et le personnel sur site. Replacer cette question dans le contexte de la mission révèle souvent les liens entre l'équipement, l'environnement et les personnes. Vérifier l'arrêt en montée et en descente ainsi que les états de défaut dans les limites autorisées par le fabricant ; consigner la configuration et la nature du sol ; confirmer les limites mécaniques et de commande. Tout essai aux limites doit être organisé par une équipe professionnelle.
Lors du remorquage d'un tuyau, les forces extérieures peuvent varier selon la direction, et la traction peut persister après l'arrêt. Un essai réalisé uniquement à vide manquerait les conditions réelles de la mission.
Principes techniques et limites d'ingénierie
Les robots spécialisés réunissent le châssis mobile, les actionneurs, les capteurs, les communications et l'interface homme-machine au sein d'un même système sur site. « Arrêt sur pente : capacité de freinage des robots mobiles » rappelle que les paramètres d'un produit doivent être compris en lien avec l'état du sol, l'état de charge, la position de l'opérateur et la durée de la mission. La vitesse, le franchissement, l'autonomie ou les indices de protection ne sont pas des conclusions absolues détachées de l'environnement ; la limite de capacité d'un robot n'a de sens technique que pour un itinéraire, des obstacles, une température et une méthode de commande donnés.
Scénarios d'application et démarche de mise en œuvre
La lutte contre les incendies, l'inspection en environnement dangereux, l'inspection industrielle et le sauvetage d'urgence sont les domaines d'application les plus utiles des robots spécialisés. Leur objectif commun est d'étendre la perception et la portée d'action du personnel et, dans des conditions adaptées, de réduire l'exposition directe au risque. Avant le déploiement, il convient de concevoir conjointement la zone de mission, les conditions de communication, les chemins d'entrée et de récupération, les responsabilités du personnel et la transmission des informations, afin que l'intelligence du robot serve réellement la prise de décision sur site plutôt que de se limiter à la démonstration d'un geste isolé.
Vérification du projet et optimisation continue
Pour que cette analyse technique de « Arrêt sur pente : capacité de freinage des robots mobiles » s'applique à des projets réels, la phase de vérification doit consigner ensemble la version de configuration, les conditions environnementales, les positions de mesure et les résultats de mission. Vérifier l'arrêt en montée et en descente ainsi que les états de défaut dans les limites autorisées par le fabricant ; consigner la configuration et la nature du sol ; confirmer les limites mécaniques et de commande. Tout essai aux limites doit être organisé par une équipe professionnelle. Ces informations ne sont pas une documentation complémentaire, mais la base commune pour interpréter les résultats, reproduire les performances et optimiser en continu.
Accompagnement associé de Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. (SVTECH) fournit la documentation produit, l'échange sur les exigences du projet et la vérification des limites de configuration pour les robots spécialisés et les applications industrielles associées. Pour des sujets tels que « Arrêt sur pente : capacité de freinage des robots mobiles », décrivez ensemble les conditions de mission, les résultats attendus, l'environnement du site et les équipements existants, et M. Liu (+86 18688194199, lhc1983@gmail.com) vous assistera pour la coordination ; les modèles, performances et périmètres de livraison spécifiques sont définis par la documentation confirmée et la vérification du projet.
Lors de la réception, consigner le mouvement précédant l'arrêt, l'état de la surface de la pente et la charge, plutôt que de se contenter de photographier le robot immobile sur une pente. Une mise en position statique peut ne pas avoir vérifié le processus de freinage réel. Pour la capacité de maintien après un défaut, il convient également de préciser quelle fonction structurelle ou de commande l'assure et d'en vérifier les conditions d'application.
Cette compréhension orientée vers le terrain est le préalable pour transformer la capacité de l'équipement en valeur pour le client.
