
La performance d'alimentation d'un drone n'est pas déterminée par une seule tension inscrite sur la plaque signalétique du moteur. Le décollage à pleine charge, la montée en forte charge, le vol stationnaire continu et la descente en décélération soumettent le système d'alimentation à différents états. Comprendre ces variations explique pourquoi le même ensemble moteur fonctionne correctement sur le banc d'essai mais peut déclencher une protection prématurément une fois installé sur l'aéronef. La conception de la tension relie la batterie, le contrôleur ESC, le faisceau de câblage et le moteur, et constitue le point de départ pour qu'un système d'alimentation fonctionne de manière coordonnée.
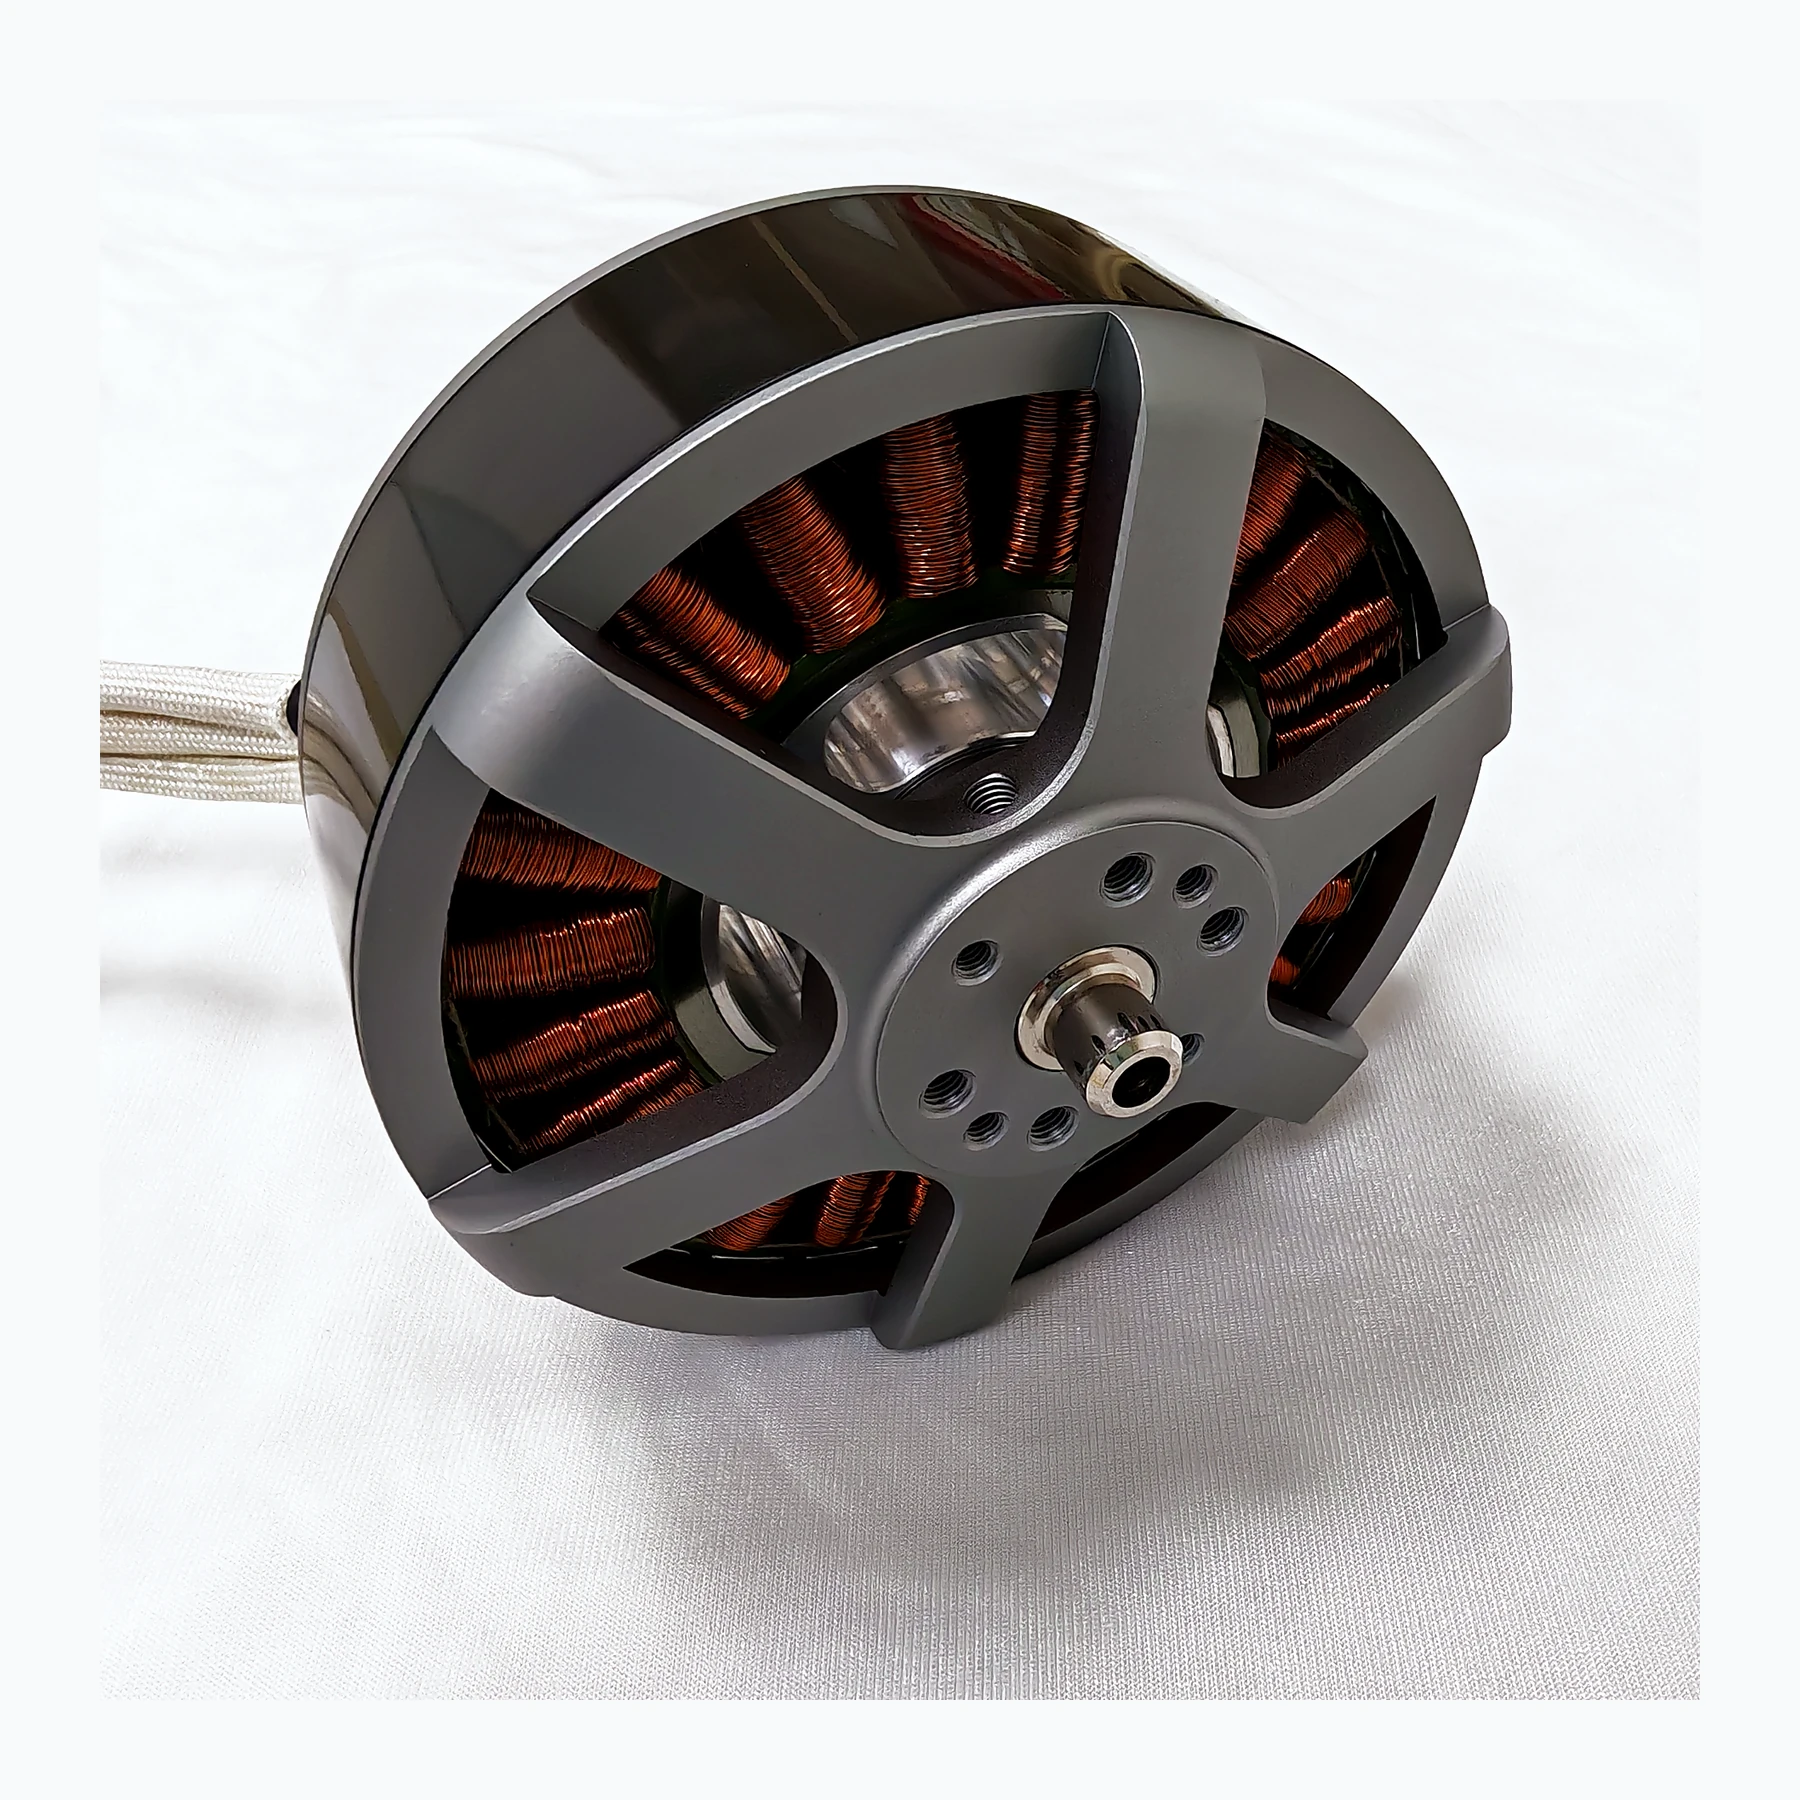
Trouver une région de fonctionnement stable dans une alimentation variable
Se limiter à la tension nominale de la batterie lors de la sélection fait manquer les variations de tension à pleine charge, à faible charge et lors de la régénération au freinage. Le moteur, le contrôleur et l'alimentation doivent partager une plage admissible commune, et les valeurs de tenue à court terme ne peuvent pas être traitées comme des valeurs de fonctionnement continu. Les systèmes présentant une forte chute de tension d'alimentation doivent également vérifier la tension réelle à l'extrémité distante, plutôt que de lire uniquement le panneau d'alimentation.
Augmenter la tension peut réduire le courant de bus à puissance d'entrée identique, mais le système ne devient pas automatiquement plus efficace pour autant. La plage de fonctionnement du contrôleur, les exigences d'isolation du connecteur et la chute de tension de la batterie entrent également en jeu dans la conception. Ce qui est réellement utile, c'est de tracer la trajectoire de tension de l'ensemble de la mission, afin que les fluctuations normales restent toujours dans la plage admissible commune. Pour les drones d'inspection qui nécessitent des décollages et atterrissages répétés, cette conception peut réduire les interruptions de mission causées par les actions de protection, et laisse également une limite claire pour l'ajout de charge utile ultérieur.
En prenant comme exemple la plage 44,4–58,8 V DC du manuel de l'A32, une alimentation affichant 48 V à l'état statique ne prouve pas qu'elle reste dans cette plage lors d'un changement de charge soudain. Les processus de démarrage, de charge continue et de réduction rapide de charge doivent être enregistrés, et les valeurs minimale et maximale examinées séparément. Cet exemple illustre uniquement la méthode de correspondance et ne présume pas d'une surtension admissible.
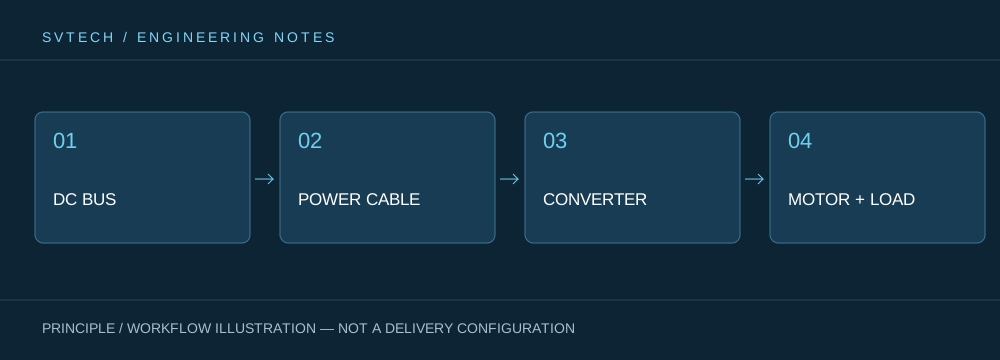
Principes techniques et limites d'ingénierie
Un moteur de drone n'est pas un composant d'actionnement isolé. La batterie, le contrôleur ESC, les enroulements, l'hélice et la structure déterminent ensemble comment l'énergie électrique est convertie en portance et en force de contrôle d'attitude. Lorsqu'on aborde « De la batterie à l'hélice : la logique de conception de la tension d'un système d'alimentation de drone », le point de fonctionnement continu, le pic à court terme, le chemin de dissipation thermique et les forces d'installation doivent être examinés sur la même courbe de mission : la vitesse à vide, le courant maximal ou la poussée d'un seul élément ne peuvent chacun décrire qu'un seul aspect. Pour les systèmes d'alimentation de drones industriels, accomplir de manière fiable des missions d'inspection, de transport ou de vol stationnaire est généralement plus important qu'un chiffre extrême dans un seul essai sur banc.
Scénarios d'application et chemins de mise en œuvre
Dans des applications telles que la surveillance, l'inspection, la logistique et les plateformes captives, les besoins en puissance varient selon la charge utile, la phase de vol et la température ambiante. Les équipes d'ingénierie peuvent d'abord déterminer la poussée cible, la plage commune de croisière ou de vol stationnaire et l'élévation de température admissible, puis vérifier si la tension d'alimentation, le KV, l'hélice et la stratégie de commande correspondent. Ce processus de sélection d'alimentation de drone peut également préserver des limites techniques claires pour les pièces de rechange, la maintenance et les mises à niveau ultérieures.
Validation de projet et optimisation continue
Pour rendre cette discussion technique sur « De la batterie à l'hélice : la logique de conception de la tension d'un système d'alimentation de drone » applicable à un projet réel, l'étape de vérification doit enregistrer ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Fournir la plage de sortie complète et les informations d'ondulation de l'alimentation ; vérifier les seuils de sous-tension et de surtension du contrôleur ; confirmer qu'une marge subsiste après les pertes en ligne. Si les trois ne présentent pas de fenêtre de recouvrement, le schéma d'alimentation doit être ajusté plutôt que de tenter de libérer la protection par logiciel. Ces informations ne sont pas une documentation complémentaire, mais la base partagée pour expliquer les résultats, reproduire les performances et optimiser en continu.
Support associé de SVTECH
SVTECH fournit la documentation produit, la communication des exigences de projet et la vérification des limites de configuration pour les moteurs de drone et les applications industrielles associées. Pour des sujets tels que « De la batterie à l'hélice : la logique de conception de la tension d'un système d'alimentation de drone », les conditions de mission, les résultats cibles, l'environnement du site et les équipements existants peuvent être décrits ensemble, et M. Liu (+86 18688194199, lhc1983@gmail.com) aidera à la mise en relation ; les modèles spécifiques, les performances et le périmètre de livraison sont soumis à la documentation confirmée et à la vérification du projet.
Placer les conditions admissibles au niveau de l'alimentation, de l'entrée du contrôleur et du moteur dans le même tableau, puis indiquer l'instant de mesure. Pour une alimentation par ligne longue, la chute de tension à l'extrémité distante doit particulièrement être examinée, et dans les scénarios de régénération, il faut également confirmer si l'alimentation peut absorber de l'énergie. Si l'on n'obtient qu'une réponse verbale de « 48 V », la documentation reste insuffisante pour figer le schéma ; les limites supérieure et inférieure, les conditions transitoires et les descriptions des actions de protection doivent être demandées.
Les mises à niveau d'alimentation commencent souvent par une nouvelle compréhension de l'alimentation existante. Ce n'est qu'en rétablissant la tension à partir d'un chiffre statique sous forme de courbe évoluant dans le temps que l'équipe peut juger s'il faut changer le moteur, ajuster le faisceau de câblage ou modifier la distribution d'énergie pendant la mission. Un bon schéma d'alimentation donne à ces choix une base solide.
