
Un moteur absorbe de l'énergie électrique à l'accélération ; en décélération, il peut renvoyer une partie de l'énergie du système tournant vers l'alimentation. Dans une combinaison propulsive à forte inertie, une réduction rapide de charge ou un freinage place le bus dans des conditions différentes du régime établi. Comprendre où va l'énergie aide à expliquer comment des surtensions peuvent survenir même lorsque la tension moyenne paraît normale.
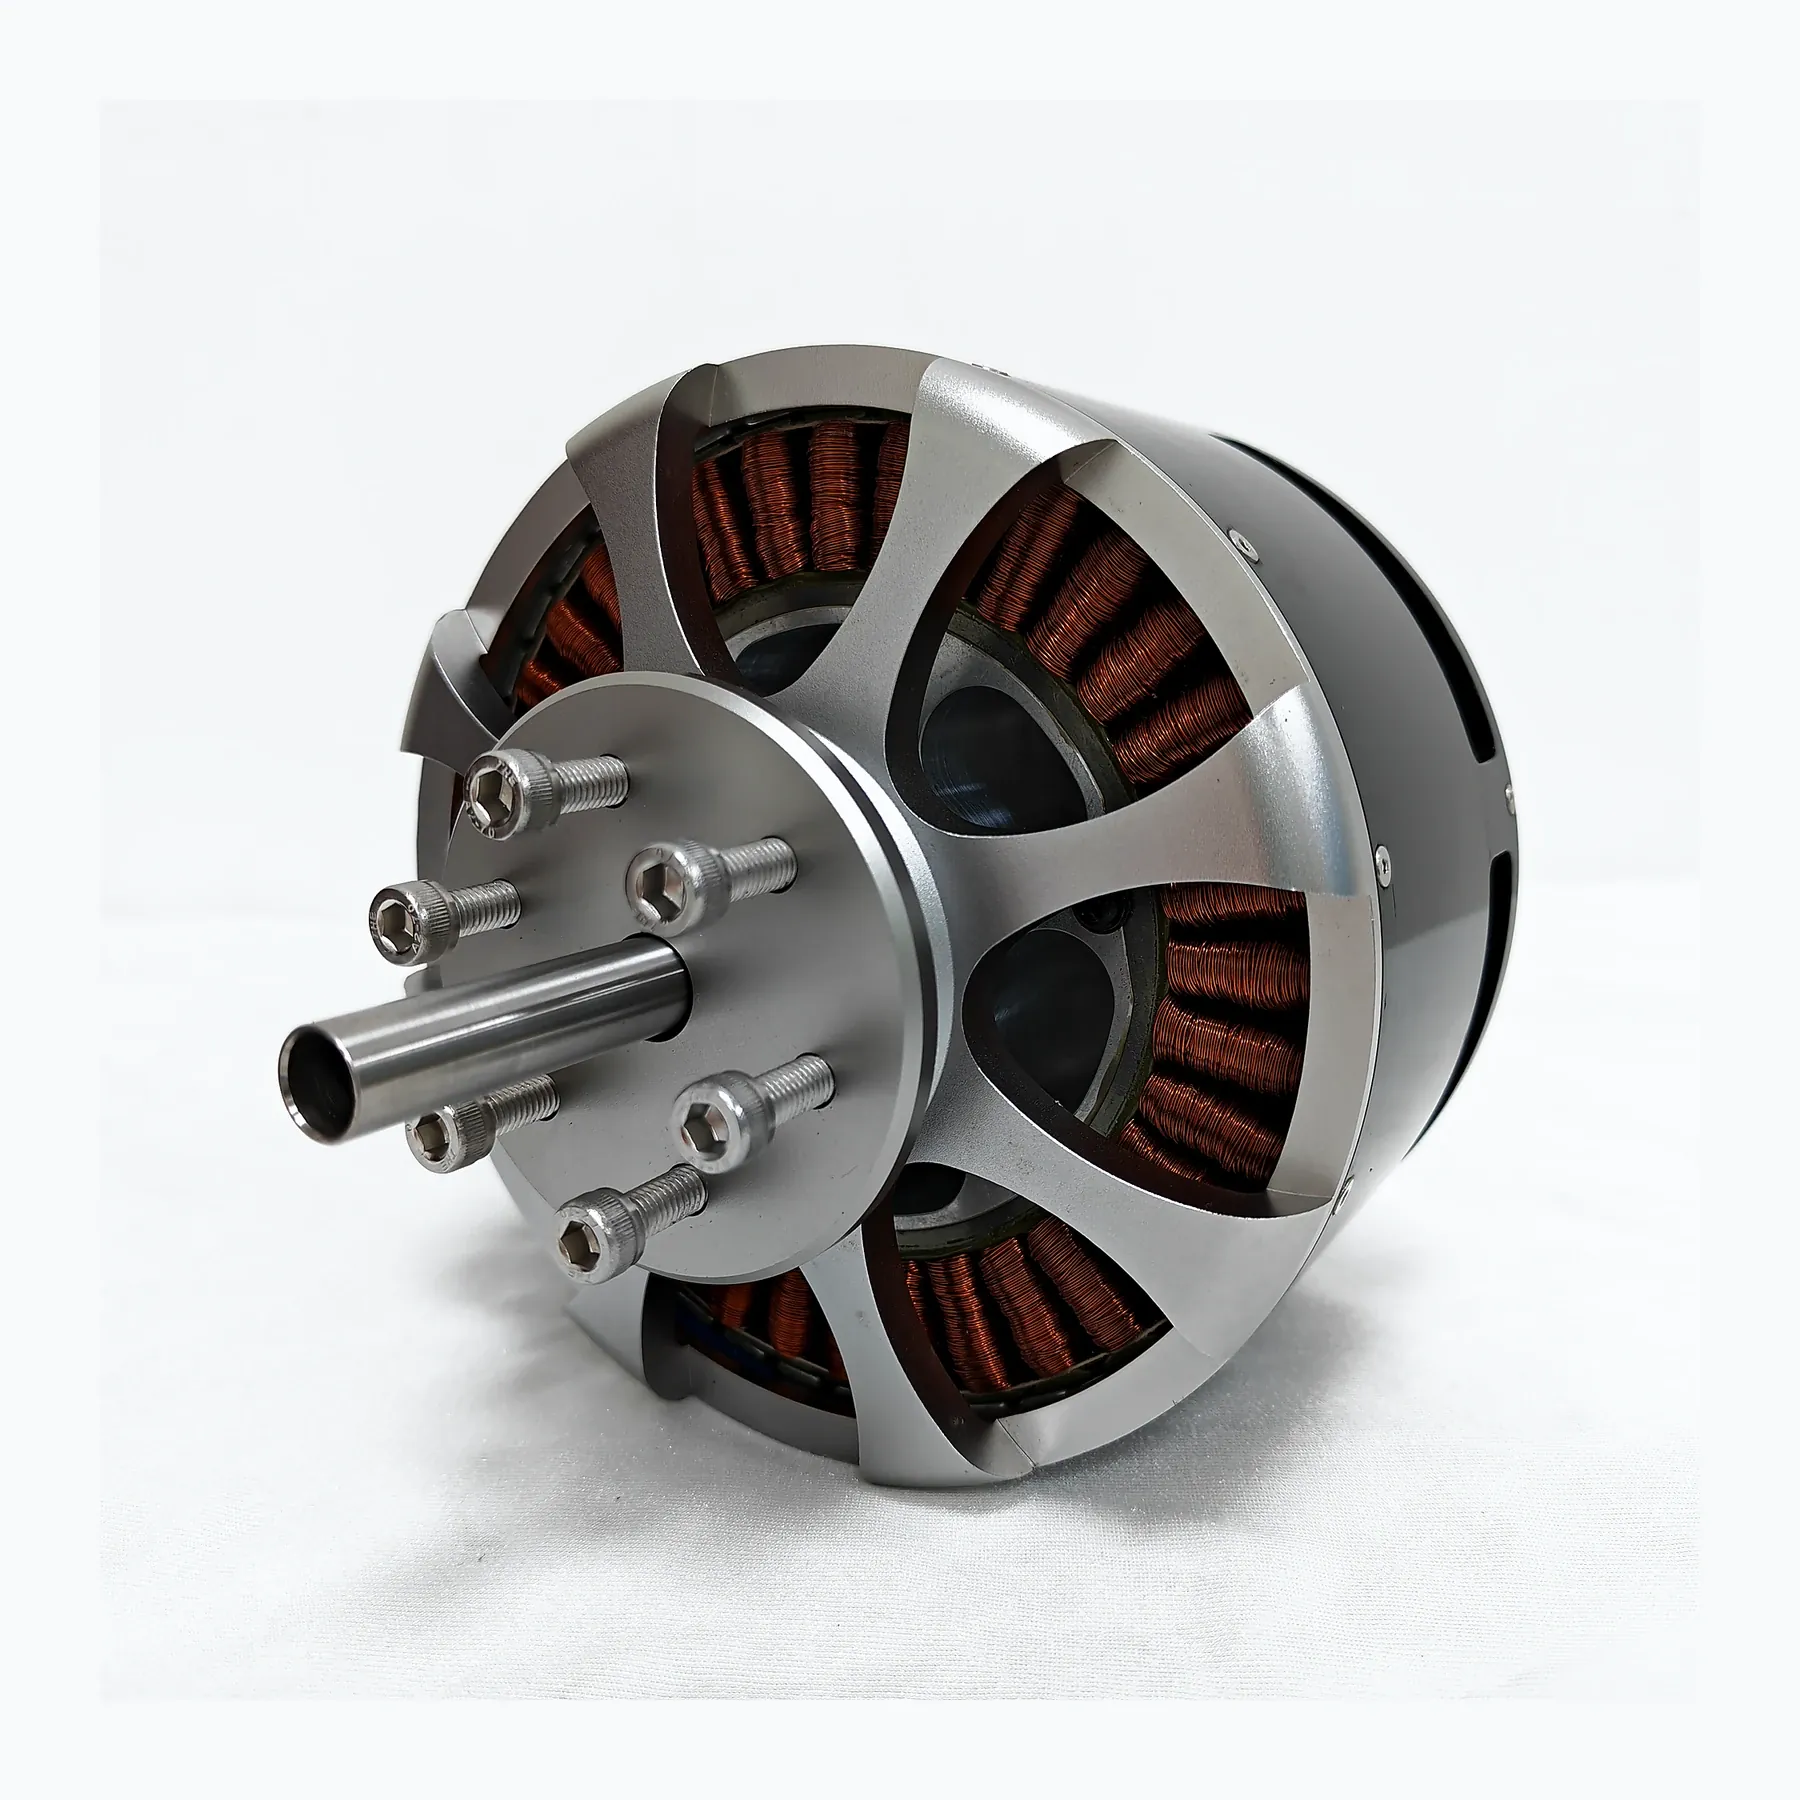
L'alimentation peut ne pas être capable d'absorber l'énergie renvoyée
Le système tournant stocke de l'énergie cinétique et, en décélération, une partie de cette énergie peut revenir au bus via le contrôleur. Si l'alimentation n'accepte pas d'énergie en retour, la tension augmente. Un déclenchement de protection ne signale pas nécessairement un défaut moteur ; il peut au contraire traduire un chemin de circulation d'énergie non coordonné dans le système.
Les alimentations de laboratoire, les batteries et leurs systèmes de protection diffèrent par leur capacité à accepter de l'énergie : comparer uniquement leurs tensions de sortie ne suffit donc pas. La stratégie de commande, les éléments de stockage d'énergie et les réglages de protection influencent aussi le comportement transitoire. La validation d'un projet doit traiter la décélération avec la même rigueur que l'accélération, en observant toute la transition plutôt qu'en relevant des valeurs au seul régime établi.
Le même moteur peut se comporter différemment en décélération selon qu'il est relié à une batterie ou à une alimentation DC de laboratoire. Les essais doivent enregistrer la tension du bus et le déroulement de la décélération, et confirmer si le freinage actif du contrôleur est activé ; le courant à vide en régime établi ne suffit pas.
Principes techniques et limites d'ingénierie
Un moteur de drone n'est pas un actionneur isolé. La batterie, l'ESC, les bobinages, l'hélice et la structure déterminent ensemble la conversion de l'énergie électrique en portance et en forces de contrôle d'attitude. Pour traiter « Où va l'énergie pendant la décélération : comprendre la récupération d'énergie du moteur et les variations de tension du bus », il convient d'examiner sur une même courbe de mission le point de fonctionnement continu, les pics de courte durée, le chemin de dissipation thermique et les charges d'installation : la vitesse à vide, le courant maximal ou la poussée en un point ne décrivent chacun qu'un aspect. Pour les systèmes propulsifs de drones industriels, mener à bien de façon fiable des missions d'inspection, de transport ou de vol stationnaire importe généralement plus qu'une valeur extrême issue d'un seul essai au banc.
Scénarios d'application et mise en œuvre
Dans des applications telles que la cartographie, l'inspection, la logistique et les plateformes à drone captif, les exigences propulsives varient avec la charge utile, la phase de vol et la température ambiante. Les équipes d'ingénierie peuvent d'abord définir la poussée cible, la plage typique de croisière ou de vol stationnaire et l'élévation de température admissible, puis vérifier la cohérence de la tension d'alimentation, du KV, de l'hélice et de la stratégie de commande. Ce processus de sélection de la propulsion d'un drone établit également des limites techniques claires pour les pièces de rechange, la maintenance et les évolutions ultérieures.
Validation de projet et optimisation continue
Pour ancrer dans des projets réels cette discussion technique sur « Où va l'énergie pendant la décélération : comprendre la récupération d'énergie du moteur et les variations de tension du bus », la phase de validation doit consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Confirmer la capacité de récupération et les schémas de protection avec les fournisseurs d'alimentation et de contrôleur ; valider selon les profils d'accélération et de décélération spécifiés ; ne pas désactiver la protection contre les surtensions sans autorisation et ne pas ajouter au hasard des composants de dissipation d'énergie non calculés. Ces informations ne sont pas une documentation complémentaire, mais la base commune pour interpréter les résultats, reproduire les comportements et optimiser en continu.
Support associé de SV Tech
Zhuhai SV Tech Co. Ltd. fournit la documentation produit, l'analyse des exigences de projet et la vérification des limites de configuration pour les moteurs de drones et les applications industrielles associées. Pour des sujets tels que « Où va l'énergie pendant la décélération : comprendre la récupération d'énergie du moteur et les variations de tension du bus », vous pouvez décrire ensemble les conditions de mission, les résultats visés, l'environnement du site et les équipements existants ; M. Liu (+86 18688194199, lhc1983@gmail.com) assurera la coordination ; les modèles, performances et périmètres de livraison précis sont définis par la documentation confirmée et la validation du projet.
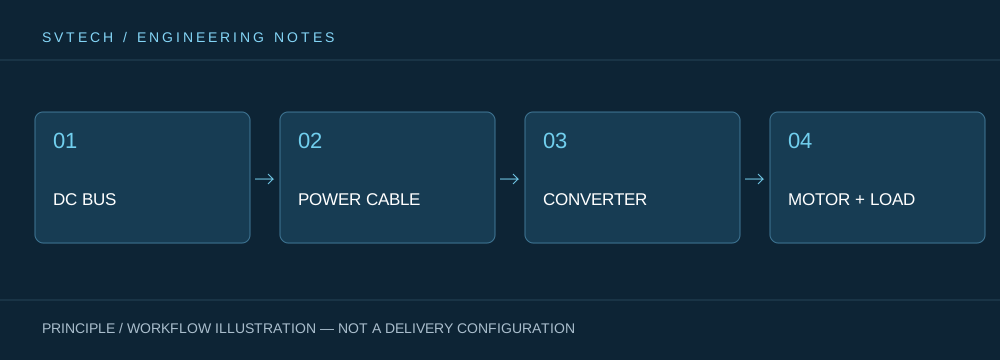
Distinguez d'abord deux scénarios : la charge qui entraîne activement le moteur, et une consigne de décélération rapide. Vérifiez le flux d'énergie séparément avec les fournisseurs du contrôleur et de l'alimentation pour chacun. Si l'alimentation n'accepte pas d'énergie en retour, le bus peut nécessiter des mesures de gestion de l'énergie adaptées. La conception exacte doit être vérifiée selon le schéma de l'équipement ; ne pas ajouter de résistances non calculées de façon improvisée et ne pas désactiver la protection contre les surtensions.
La récupération d'énergie rappelle que le flux de puissance dans la chaîne propulsive n'est pas toujours unidirectionnel. Décrire clairement les variations de charge et les caractéristiques de l'alimentation rend la conception du système plus complète et évite d'interpréter des déclenchements de protection occasionnels comme des problèmes de qualité moteur.
