
Lors du choix d'un moteur sans balais, le KV est souvent le chiffre le plus accrocheur, et aussi le plus facile à mal interpréter. Il décrit la relation entre la vitesse et la tension, mais à lui seul, il ne permet pas de déterminer quelle taille d'hélice il peut entraîner ni quelle poussée il peut fournir en continu. Pour les drones industriels, choisir un moteur revient plutôt à trouver le bon rapport de transmission pour une mission : il doit répondre aux exigences de réactivité tout en maintenant la plage de fonctionnement habituelle à un rendement raisonnable.
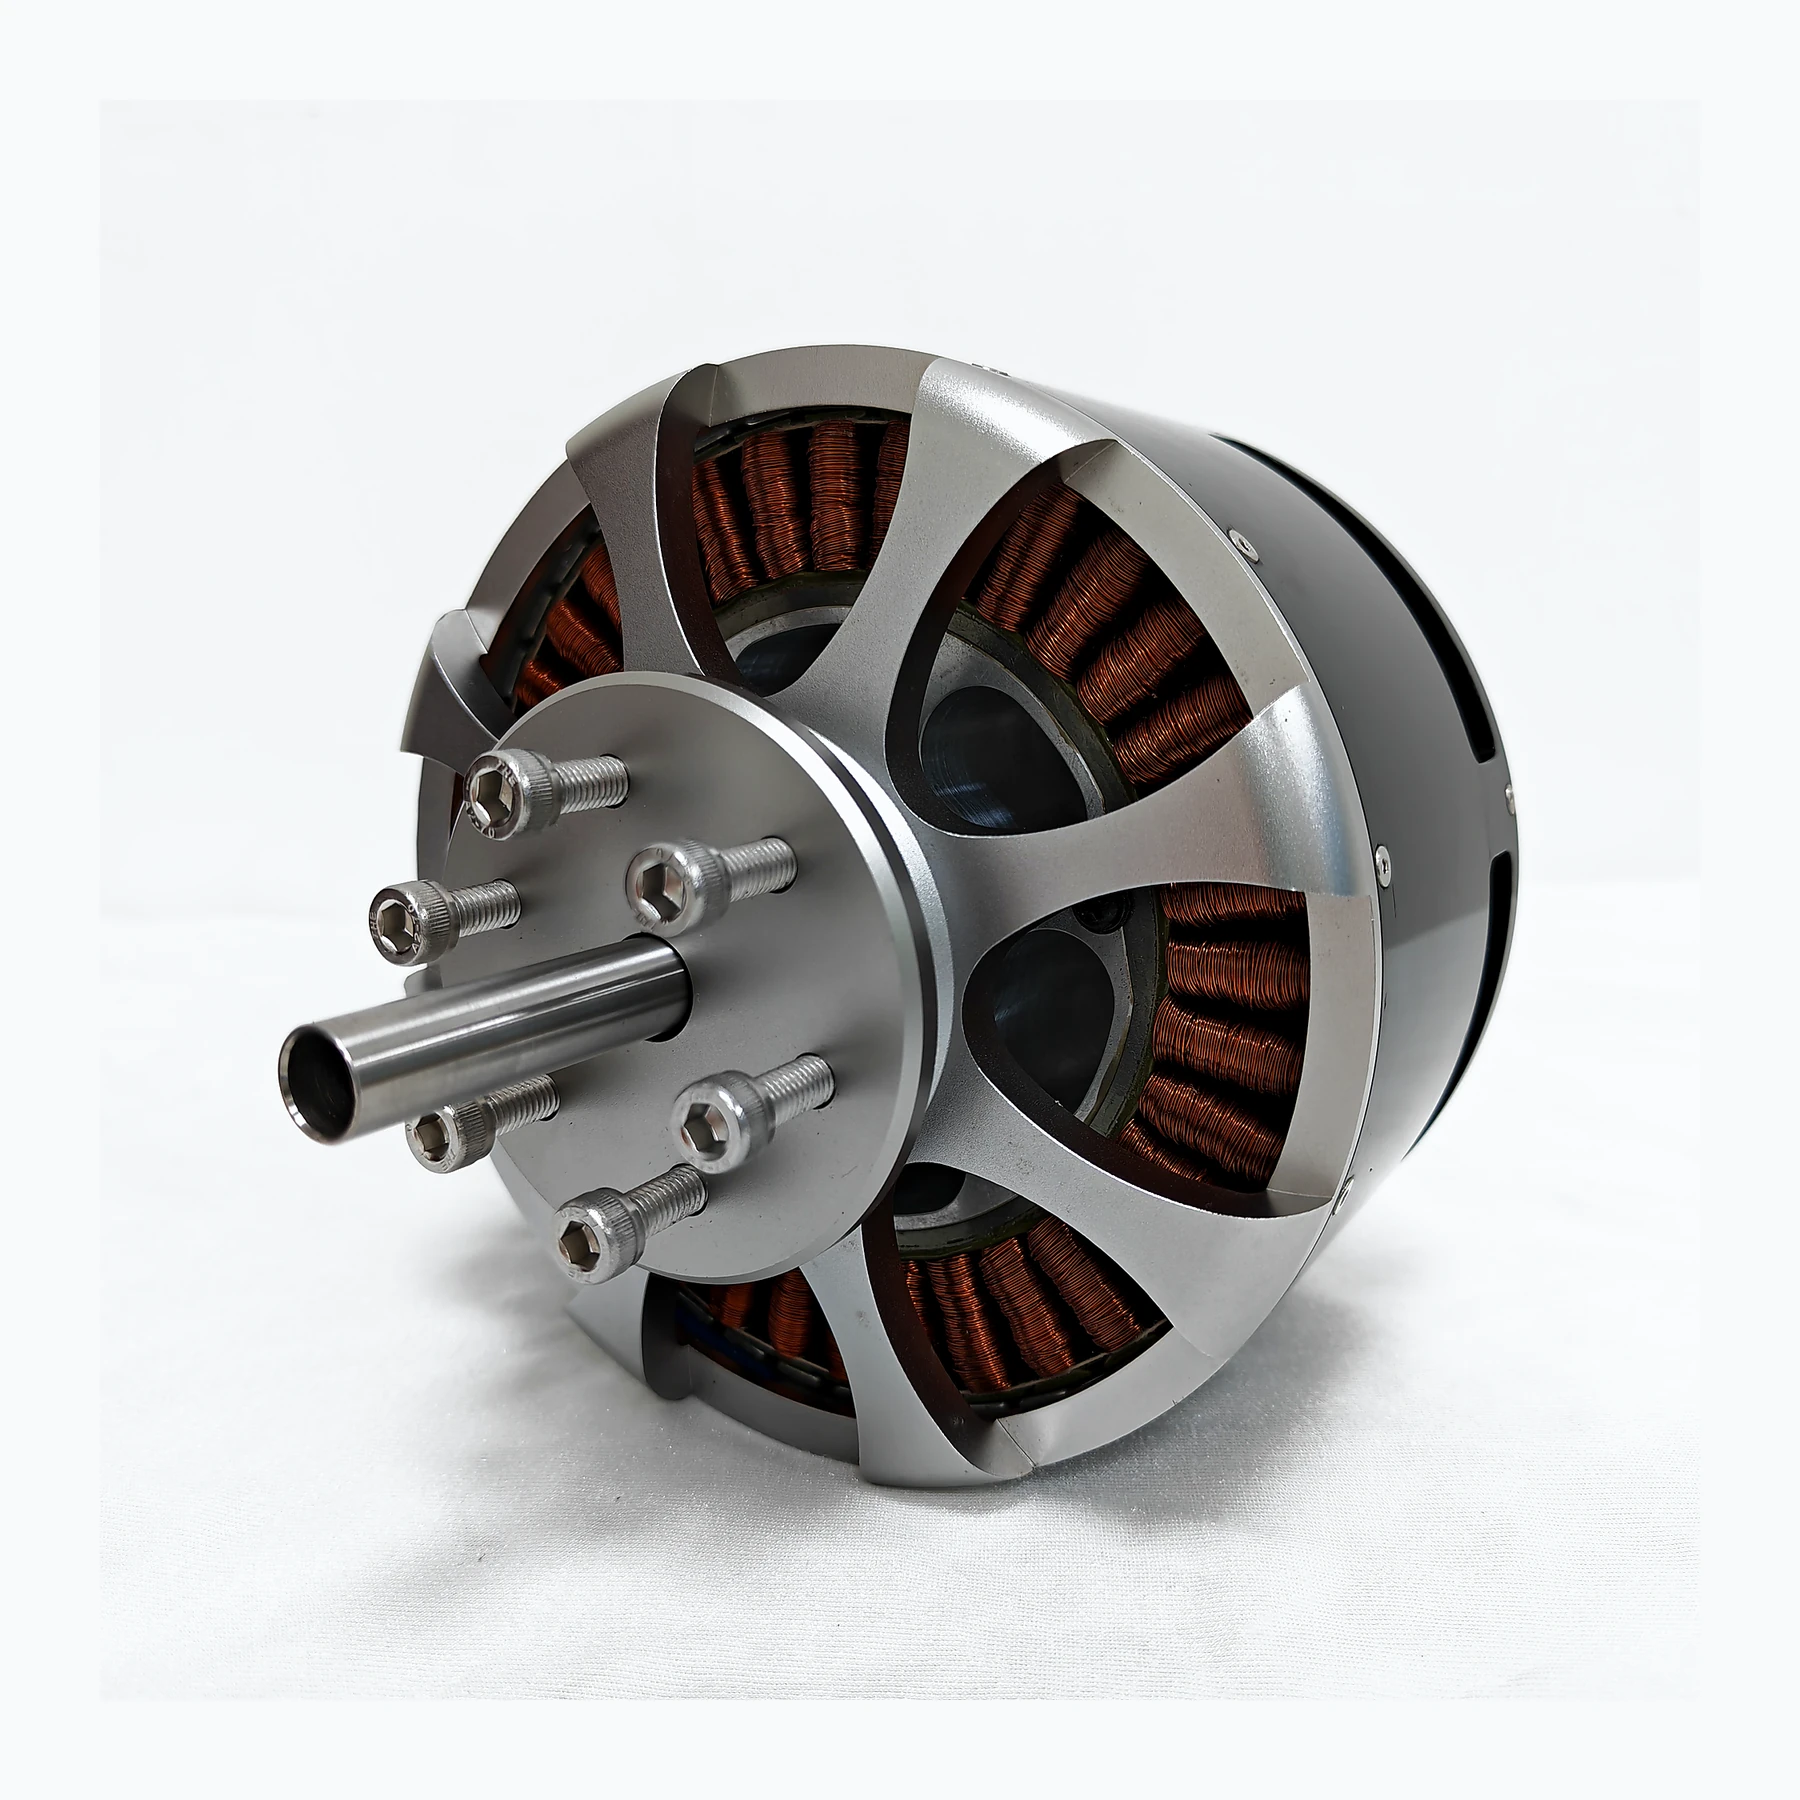
Les choix système derrière la constante de vitesse
Le KV d'un moteur sans balais courant s'exprime en tr/min/V, indiquant une relation idéalisée entre la vitesse et la tension ; il ne s'agit ni de kilovolts, ni d'une mesure de puissance. Des moteurs de même KV peuvent avoir une résistance de bobinage, des conditions de dissipation thermique et un couple continu complètement différents. Prendre un KV élevé pour une puissance forte conduit facilement à choisir une combinaison avec une vitesse suffisante mais une élévation de température inadaptée.
Les bobinages à KV plus faible doivent généralement être examinés avec une tension plus élevée ou d'autres combinaisons d'hélices, et ne peuvent pas être comparés isolément de la résistance, de l'élévation de température et des dimensions structurelles. Dans les missions à forte proportion de vol stationnaire, l'accent est mis sur le courant et la puissance d'entrée près de la poussée cible ; lorsqu'un ajustement rapide d'attitude est nécessaire, la réponse en couple et le moment d'inertie comptent également. Différents bobinages dans le même carter peuvent donc servir des missions différentes plutôt que de simplement former des niveaux haut et bas. Comprendre cela aide à éviter de confondre un tableau de vitesse à vide avec un classement de puissance.
Une estimation approximative de la vitesse à vide peut utiliser n≈KV×U, mais le fonctionnement avec une hélice est également influencé par la chute de tension, la méthode de commande et la charge. Choisir un KV plus faible et augmenter la tension n'améliore pas automatiquement le rendement ; la puissance d'entrée réelle doit être comparée à la même poussée cible, et non sur deux plaques signalétiques à vide.
Principes techniques et limites d'ingénierie
Un moteur de drone n'est pas un actionneur isolé. Batterie, ESC, bobinage, hélice et châssis déterminent ensemble comment l'énergie électrique est convertie en portance et en force de contrôle d'attitude. Lorsqu'on aborde « Comprendre le KV : l'art d'assortir la vitesse, le couple et les hélices d'un moteur sans balais », le point de fonctionnement continu, le pic à court terme, le chemin de dissipation thermique et les charges de montage doivent être examinés sur la même courbe de mission : vitesse à vide, courant maximal ou poussée d'un seul élément ne peuvent chacun décrire qu'un aspect. Pour les systèmes de propulsion de drones industriels, accomplir de manière fiable des missions d'inspection, de transport ou de vol stationnaire est généralement plus important qu'un chiffre extrême dans un seul essai au banc.
Scénarios d'application et chemins de mise en œuvre
Dans des applications telles que la surveillance, l'inspection, la logistique et les plateformes captives, les besoins en puissance varient selon la charge utile, la phase de vol et la température ambiante. Les équipes d'ingénierie peuvent d'abord déterminer la poussée cible, la plage commune de croisière ou de vol stationnaire et l'élévation de température admissible, puis vérifier si la tension d'alimentation, le KV, l'hélice et la stratégie de commande correspondent. Ce processus de sélection d'alimentation de drone peut également préserver des limites techniques claires pour les pièces de rechange, la maintenance et les mises à niveau ultérieures.
Validation de projet et optimisation continue
Pour ancrer cette discussion technique de « Comprendre le KV : l'art d'assortir la vitesse, le couple et les hélices d'un moteur sans balais » dans des projets réels, l'étape de vérification doit enregistrer ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Demandez au fournisseur les tableaux de performance pour la tension, l'hélice et le contrôleur spécifiés. Marquez le point de fonctionnement cible dans le tableau, puis vérifiez le courant et la température. Sans enregistrements continus des conditions de fonctionnement, ne déduisez pas de sortie utilisable à partir de la vitesse à vide. Ces informations ne sont pas une documentation supplémentaire mais la base partagée pour interpréter les résultats, reproduire les performances et optimiser en continu.
Support associé de SVTECH
SVTECH fournit la documentation produit, la communication des exigences de projet et la vérification des limites de configuration pour les moteurs de drones et les applications industrielles associées. Pour des sujets tels que « Comprendre le KV : l'art d'assortir la vitesse, le couple et les hélices d'un moteur sans balais », les conditions de fonctionnement de la mission, les résultats cibles, l'environnement du site et les équipements existants peuvent être décrits ensemble, M. Liu (+86 18688194199, lhc1983@gmail.com) assistant à la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la vérification du projet.
Par exemple, pour les projets nécessitant l'entraînement à basse vitesse de grandes hélices, il convient également de se renseigner sur le couple disponible et les exigences de dissipation thermique. Remplacer simplement le moteur d'origine par un moteur à KV plus faible en conservant l'ESC et les paramètres d'origine n'est pas acceptable. Un tableau comparatif d'achat peut traiter le KV comme un élément d'adaptation de vitesse et la puissance d'entrée ainsi que l'élévation de température à la poussée cible comme un élément de capacité de travail, en notant les deux séparément pour éviter qu'un seul chiffre ne remplace tout jugement.
Le moment le plus utile pour discuter du KV est après que l'hélice, l'alimentation et le poids de la mission ont été clairement définis. Ramenez les paramètres au point de fonctionnement réel, et la sélection du moteur passe de la poursuite de chiffres à l'explication de compromis, ce qui permet de mieux voir à quels scénarios chaque solution de propulsion est la mieux adaptée.
