
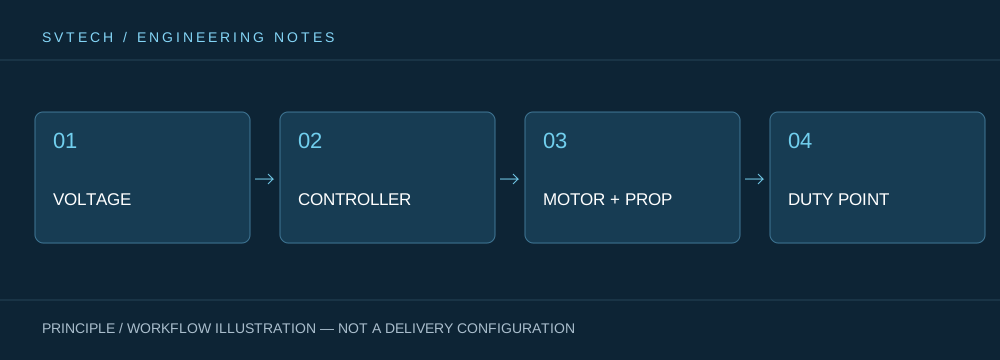
La puissance fournie par la batterie ne devient la force aérodynamique qui soulève l'aéronef qu'après avoir traversé l'ESC, le moteur et l'hélice. Chaque étage présente des pertes et se mesure différemment. Par conséquent, deux systèmes d'alimentation ayant une puissance d'entrée similaire peuvent produire une poussée différente ; deux aéronefs ayant une poussée similaire peuvent également avoir une endurance différente. Lire les paramètres dans le sens du flux d'énergie est plus proche des performances réelles que de comparer la puissance maximale de manière isolée.
L'efficacité doit être comprise étage par étage le long de la chaîne énergétique
La puissance d'entrée en courant continu est approximativement égale à la tension de bus multipliée par le courant d'entrée, et elle inclut les pertes dans l'ESC, le moteur et les connexions. La puissance de sortie à l'arbre est liée au couple et à la vitesse angulaire, tandis que la poussée est également affectée par l'hélice et les conditions atmosphériques. Ces trois grandeurs décrivent des frontières différentes. L'emplacement de mesure doit être clairement indiqué dans les tableaux d'approvisionnement afin d'éviter de traiter la puissance de l'alimentation comme la puissance mécanique de sortie du moteur.
Les pertes de commutation de l'ESC, les pertes cuivre des enroulements, les pertes du circuit magnétique et les pertes aérodynamiques des pales se produisent à des emplacements différents. En utilisant uniquement l'entrée en courant continu et la poussée statique, on peut comparer l'efficacité propulsive dans des conditions d'essai données, mais on ne peut pas déduire directement le rendement mécanique du moteur lui-même. Les plateformes de surveillance privilégient souvent le bénéfice de mission en vol stationnaire ou en croisière, tandis que les plateformes de transport doivent également prendre en compte les pics de décollage et la dissipation thermique. Les indicateurs d'évaluation doivent servir ces objectifs ; sinon, optimiser un chiffre peut déplacer le coût vers une autre partie du système.
Supposons que 50 V et 40 A soient mesurés à l'extrémité de l'alimentation, donnant une entrée de 2 kW ; sans mesures de couple et de vitesse, on ne peut pas affirmer que la puissance à l'arbre est également de 2 kW. Si deux combinaisons hélice-moteur ont la même entrée mais une poussée différente, la cause peut résider dans l'efficacité de l'hélice et ne doit pas être immédiatement attribuée à la qualité du moteur.
Principes techniques et limites d'ingénierie
Un moteur de drone n'est pas un actionneur isolé. La batterie, l'ESC, les enroulements, l'hélice et la structure déterminent ensemble la manière dont l'énergie électrique est convertie en portance et en force de contrôle d'attitude. Lorsqu'on aborde « Comment l'énergie électrique devient portance : décomposition des trois conversions dans une chaîne d'alimentation de drone », les points de fonctionnement continus, les pics à court terme, les chemins de dissipation thermique et les charges d'installation doivent être considérés sur la même courbe de mission : la vitesse à vide, le courant maximal ou une valeur de poussée unique ne peuvent chacun décrire qu'un aspect. Pour les systèmes d'alimentation de drones industriels, accomplir de manière fiable des missions d'inspection, de transport ou de vol stationnaire est généralement plus important qu'un chiffre de pointe issu d'un seul essai au banc.
Scénarios d'application et chemins de mise en œuvre
Dans des applications telles que la surveillance, l'inspection, la logistique et les plateformes captives, les besoins en puissance varient selon la charge utile, la phase de vol et la température ambiante. Les équipes d'ingénierie peuvent d'abord déterminer la poussée cible, la plage commune de croisière ou de vol stationnaire et l'élévation de température admissible, puis vérifier si la tension d'alimentation, le KV, l'hélice et la stratégie de commande correspondent. Ce processus de sélection d'alimentation de drone peut également préserver des limites techniques claires pour les pièces de rechange, la maintenance et les mises à niveau ultérieures.
Validation de projet et optimisation continue
Pour rendre cette discussion technique sur « Comment l'énergie électrique devient portance : décomposition des trois conversions dans une chaîne d'alimentation de drone » applicable à des projets réels, la phase de validation doit enregistrer ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Enregistrer les points d'échantillonnage de la tension et du courant, et confirmer la bande passante de l'instrument et l'état d'étalonnage ; ajouter une mesure de couple lorsqu'on a besoin de la puissance à l'arbre ; uniformiser l'ESC et l'hélice lors de la comparaison de l'efficacité de poussée. Les documents de demande doivent éviter d'utiliser « puissance » sans définition claire des limites. Ces informations ne sont pas une documentation complémentaire mais la base commune pour interpréter les résultats, reproduire les performances et optimiser en continu.
Support associé de SVTECH
SVTECH fournit la documentation produit, la communication sur les exigences de projet et la vérification des limites de configuration pour les moteurs de drone et les applications industrielles associées. Pour des sujets tels que « Comment l'énergie électrique devient portance : décomposition des trois conversions dans une chaîne d'alimentation de drone », les conditions de fonctionnement de la mission, les résultats cibles, l'environnement sur site et les équipements existants peuvent être décrits ensemble, et M. Liu (+86 18688194199, lhc1983@gmail.com) peut aider à la coordination ; les modèles spécifiques, les performances et le périmètre de livraison sont soumis à la documentation confirmée et à la validation du projet.
Lors de la comparaison de rapports d'essai, tracez d'abord les limites entre l'alimentation, le câblage, l'ESC, le moteur et l'hélice. L'efficacité à l'extrémité de l'alimentation et l'efficacité du corps du moteur ne sont pas la même grandeur. Si l'instrument n'a enregistré que la sortie de la batterie, le résultat doit être nommé entrée système ; si l'efficacité de conversion mécanique doit être évaluée, une mesure à l'arbre doit être ajoutée, et les instants d'échantillonnage du couple et de la vitesse doivent être synchronisés.
Enregistrer séparément l'entrée d'alimentation, la sortie à l'arbre et la force aérodynamique constitue la première étape de l'optimisation de la puissance. Cela permet non seulement d'identifier les pertes réelles, mais aussi d'expliquer aux clients qu'un chiffre de puissance plus élevé n'est qu'une limite de capacité ; l'énergie consommée pour accomplir la même mission détermine l'expérience utilisateur à long terme.
