
Les grands moteurs brushless n'atteignent généralement pas les vitesses mécaniques extrêmement élevées des petits moteurs rapides, ce qui ne simplifie pas forcément la tâche de l'ESC. À chaque tour, les pôles magnétiques imposent au système de commande plusieurs cycles électriques. Ce n'est qu'en multipliant la vitesse mécanique par le nombre de paires de pôles que l'on approche la cadence que l'ESC doit gérer ; c'est aussi un facteur facilement négligé lors de la lecture des limites de performance d'un contrôleur.
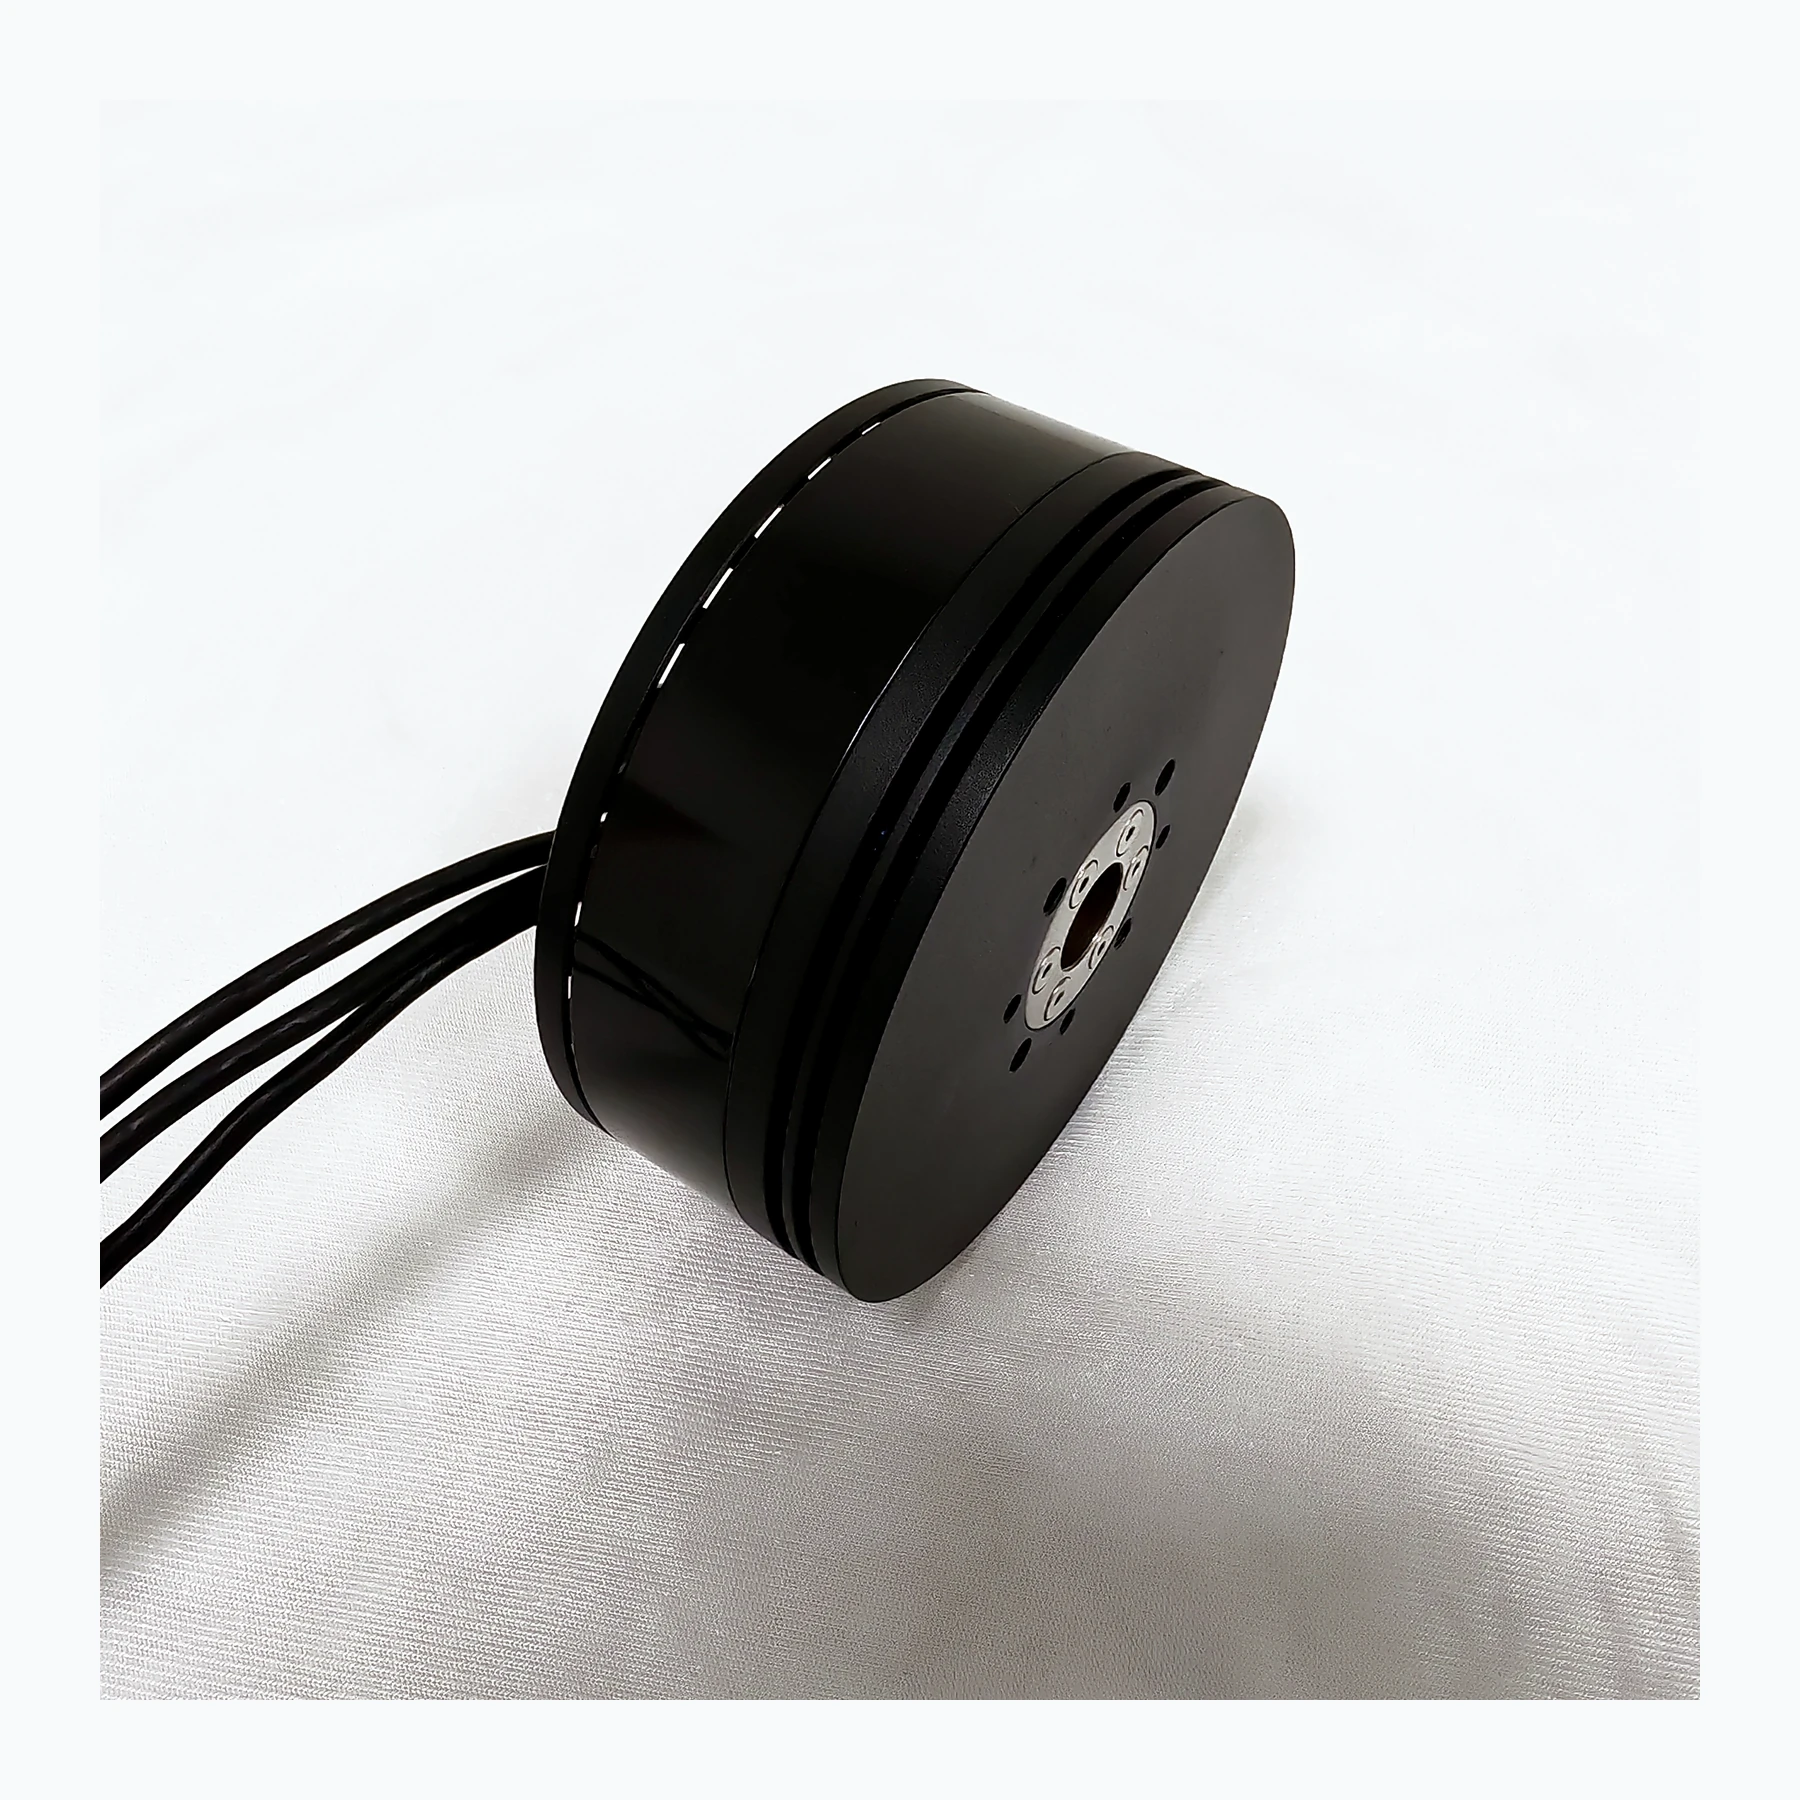
Le nombre de pôles magnétiques modifie la cadence de fonctionnement du contrôleur
Les cycles électriques traités par le contrôleur dépendent du nombre de paires de pôles du moteur : la vitesse électrique est égale à la vitesse mécanique multipliée par le nombre de paires de pôles. Même si la vitesse mécanique d'un moteur multipolaire à rotor externe n'est pas particulièrement élevée, le contrôleur peut malgré tout approcher sa limite de commutation ou de capacité d'échantillonnage. Comparer uniquement le régime mécanique aux caractéristiques annoncées d'un ESC conduit à un jugement erroné.
Un nombre accru de pôles magnétiques peut répondre à des objectifs précis de couple et de conception structurelle, mais il influence simultanément la fréquence électrique ainsi que les exigences d'échantillonnage et de commutation. Le contrôleur doit effectuer son jugement et ses ajustements dans un délai suffisamment court pour maintenir un entraînement stable. En pratique, la compatibilité ne doit pas être évaluée sur le seul critère de « quelques milliers de tours par minute » ; il convient aussi de prêter attention aux définitions du fabricant concernant la vitesse électrique, le nombre de pôles et le firmware. Pour les plateformes à forte charge et basse vitesse, cette vérification croisée est particulièrement utile pour éviter de découvrir une inadéquation de la plage de commande seulement après l'assemblage de la cellule.
Supposons un moteur de 14 paires de pôles tournant à 6000 tr/min ; la vitesse électrique est alors de 84 000 eRPM. Le nombre de paires de pôles est ici un exemple hypothétique et ne représente aucun modèle SVTECH. Lors de l'achat réel, le nombre de pôles et la définition du régime dans les spécifications du contrôleur doivent être vérifiés.
Principes techniques et limites d'ingénierie
Un moteur de drone n'est pas un actionneur isolé. Batterie, ESC, bobinages, hélice et châssis déterminent ensemble la conversion de l'énergie électrique en portance et en forces de contrôle d'attitude. Lorsque l'on traite de « La vitesse des moteurs multipolaires : la fréquence électrique au-delà de la vitesse mécanique », les points de fonctionnement continus, les pics de courte durée, les chemins de dissipation thermique et les charges d'installation doivent être considérés sur la même courbe de mission : la vitesse à vide, le courant maximal ou la poussée en un point donné ne décrivent chacun qu'un aspect. Pour les systèmes de propulsion de drones industriels, mener à bien une mission d'inspection, de transport ou de vol stationnaire de manière fiable est généralement plus important qu'un chiffre extrême issu d'un essai sur banc unique.
Scénarios d'application et voies de mise en œuvre
Dans des applications telles que la topographie, l'inspection, la logistique et les plateformes captives, les besoins en puissance varient selon la charge utile, la phase de vol et la température ambiante. Les équipes d'ingénierie peuvent d'abord déterminer la poussée cible, la plage de croisière ou de vol stationnaire habituelle et l'élévation de température admissible, puis vérifier la cohérence de la tension d'alimentation, du KV, de l'hélice et de la stratégie de commande. Ce processus de sélection de la propulsion de drone préserve également des limites techniques claires pour les pièces de rechange, la maintenance et les mises à niveau ultérieures.
Validation de projet et optimisation continue
Pour ancrer cette discussion technique sur « La vitesse des moteurs multipolaires : la fréquence électrique au-delà de la vitesse mécanique » dans des projets réels, la phase de validation doit consigner ensemble la version de configuration, les conditions environnementales, les emplacements de mesure et les résultats de mission. Ajouter les paires de pôles, la vitesse mécanique cible et l'eRPM calculé au tableau de correspondance. Prendre en compte les vitesses plus élevées susceptibles de survenir à pleine charge de batterie et lors des délestages ; exiger du contrôleur qu'il dispose d'une marge de fonctionnement vérifiée dans la plage concernée. Ces informations ne sont pas une documentation complémentaire, mais la base partagée pour interpréter les résultats, reproduire les performances et optimiser en continu.
Assistance associée de SVTECH
SVTECH fournit la documentation produit, la communication sur les exigences de projet et la vérification des limites de configuration pour les moteurs de drones et les applications industrielles associées. Pour des sujets tels que « La vitesse des moteurs multipolaires : la fréquence électrique au-delà de la vitesse mécanique », les conditions de mission, les résultats cibles, l'environnement du site et les équipements existants peuvent être décrits conjointement, M. Liu (+86 18688194199, lhc1983@gmail.com) apportant son aide pour la coordination ; les modèles, performances et périmètres de livraison spécifiques sont soumis à la documentation confirmée et à la validation du projet.
Lors du calcul de la vitesse électrique, le nombre de paires de pôles doit provenir d'une documentation de modèle fiable ; le nombre de pôles magnétiques ne doit pas être directement traité comme le nombre de paires de pôles. Il convient également de confirmer si la limite indiquée par l'ESC concerne la vitesse électrique ou la vitesse mécanique. Inscrire ensemble la valeur calculée, la source des données et la marge requise dans le tableau de sélection, afin qu'en cas de changement de moteur ou de firmware, la nécessité d'une nouvelle vérification apparaisse rapidement.
Distinguer les grandeurs mécaniques et électriques est une étape importante pour comprendre la propulsion brushless. Leur conversion est simple, mais elle relie la conception du circuit magnétique à la capacité du contrôleur et montre que l'appariement d'un moteur ne peut être déterminé par les seules dimensions apparentes ou la puissance nominale.
