
Cuando un dron de limpieza se conecta simultáneamente a líneas de energía y de agua, el sistema de tierra le suministra recursos de forma continua y, al mismo tiempo, le impone dos tipos distintos de carga externa. El cable eléctrico y la manguera de agua difieren en peso, rigidez y comportamiento dinámico, por lo que no pueden tratarse simplemente como una única línea de conexión.
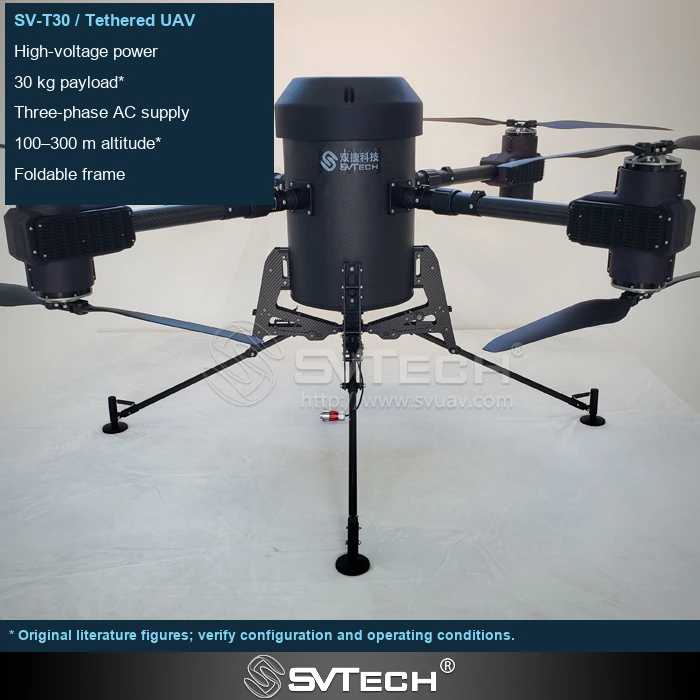
El suministro de recursos y la estabilidad de vuelo interactúan
El cable transporta energía eléctrica y desempeña ciertas funciones mecánicas, mientras que la manguera implica además la masa del agua en su interior, el caudal y los efectos del chorro. Ambos difieren en flexión, alargamiento y características de arrastre; no pueden combinarse en un único peso estático ignorando el proceso de movimiento.
El medio contenido en la manguera añade peso, y las variaciones de caudal y del chorro también pueden generar efectos dinámicos; el cable, por su parte, tiene sus propios requisitos de transmisión y de despliegue/recogida. La posición relativa, el trazado y el despliegue de ambas líneas afectan al movimiento de la plataforma. El diseño del sistema debe coordinar el suministro de agua, el suministro de energía y el control de vuelo, en lugar de completar cada uno por separado y combinarlos después de forma improvisada.
Al iniciar el suministro de agua, el estado de la manguera puede cambiar; durante el desplazamiento lateral, ambas líneas también pueden enredarse. Una demostración de vuelo realizada solo en seco no puede representar las condiciones reales de limpieza.
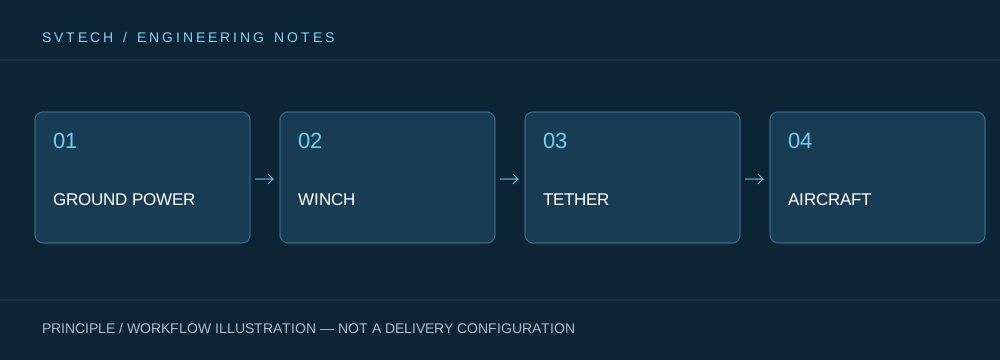
Principios técnicos y límites de ingeniería
Un dron cautivo integra la fuente de alimentación en tierra, el mecanismo de despliegue/recogida, el cable de amarre, la plataforma de vuelo y la carga útil de misión en un único sistema continuo. Al diseñar en torno a «Energía y agua en vuelo: diseño de doble enlace para una plataforma de limpieza cautiva», la eficiencia del suministro eléctrico, el peso del cable, la variación de tensión, la disipación térmica de la carga útil y el control de vuelo interactúan entre sí. El sistema no puede describirse solo por su autonomía máxima; la capacidad más significativa de un dron con alimentación continua es si puede mantener un servicio estable a una altitud especificada, en unas condiciones de viento dadas, con una potencia de carga útil determinada y con rotación de personal.
Escenarios de aplicación y ruta de implementación
La observación persistente, el relé de comunicaciones temporal, la iluminación de emergencia nocturna y la vigilancia de zonas específicas son misiones que una plataforma cautiva puede cubrir. Todas requieren una posición aérea disponible de forma sostenida en el tiempo, y cada una impone además requisitos distintos en cuanto a imagen, enlace, iluminación o velocidad de despliegue. Incorporar conjuntamente al plan los objetivos de la misión, la alimentación en tierra, la zona de operación, la ventana meteorológica y la ruta de salida permite que un sistema de dron cautivo pase de ser un dispositivo de demostración a un servicio organizable en sitio.
Validación del proyecto y optimización continua
Para fundamentar en proyectos reales este análisis técnico de «Energía y agua en vuelo: diseño de doble enlace para una plataforma de limpieza cautiva», la fase de validación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, los puntos de medición y los resultados de la misión. Defina los respectivos puntos de fijación, guías y cargas admisibles; compruebe la masa y el comportamiento dinámico una vez llena de agua la manguera; y verifique el ascenso, el vuelo estacionario y la recogida como una configuración completa. Esta información no es documentación complementaria, sino la base común para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. proporciona documentación de producto, análisis de requisitos de proyecto y verificación de límites de configuración para drones cautivos y aplicaciones industriales relacionadas. Para temas como «Energía y agua en vuelo: diseño de doble enlace para una plataforma de limpieza cautiva», puede describir conjuntamente las condiciones de la misión, los resultados objetivo, el entorno del sitio y el equipo existente, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayudará con la coordinación; los modelos, el rendimiento y el alcance de entrega específicos están sujetos a la documentación confirmada y a la validación del proyecto.
El peso, las variaciones de presión y la reacción del chorro de una manguera llena de agua difieren del mecanismo de carga del cable. El plano de disposición de un sistema de limpieza debe identificar por separado las trayectorias de la manguera y del cable, y luego confirmar las cargas en sus puntos de fijación compartidos. La carga de vuelo no debe estimarse a partir del peso de la manguera seca, ni debe inferirse la estabilidad del suministro de agua únicamente a partir de la lógica de control de tensión del cable.
El amarre de múltiples recursos amplía las posibilidades de operación sostenida. Solo comprendiendo las características físicas de los distintos enlaces puede convertirse el suministro de larga duración en una capacidad de limpieza estable y controlable.
