
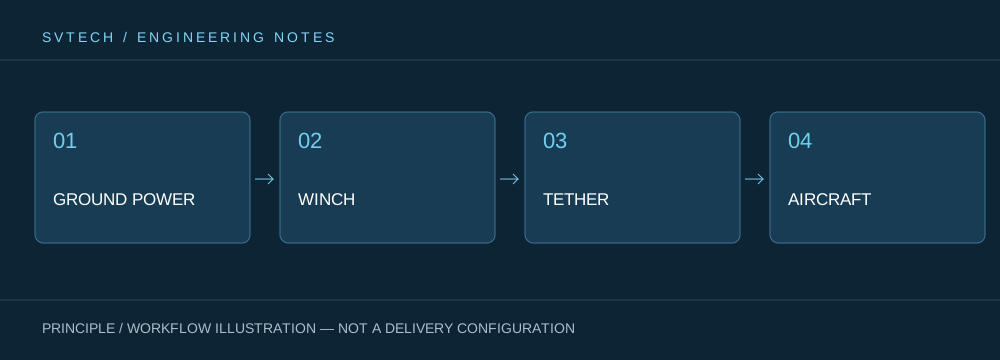
Un cable de amarre no debe ni combarse libremente ni tirar de forma continua sobre la aeronave. El despegue, el aterrizaje, las ráfagas y la deriva horizontal cambian constantemente el estado del cable, por lo que el sistema de enrollado debe mantener la coordinación entre la holgura y la tensión. El control de tensión conecta, por tanto, tres dominios: mecánico, eléctrico y de vuelo.
El objetivo de control es coordinar el cambio
Una tensión adecuada ayuda a gestionar el cable, pero una tensión excesiva ejerce tracción sobre la plataforma de vuelo; una tensión demasiado baja puede provocar holgura y riesgos de contacto. El objetivo debe ser un estado de cable controlado que se ajuste al diseño del sistema, no una línea visualmente tensa.
Un cable demasiado flojo aumenta la probabilidad de enredos y riesgos de contacto, mientras que uno demasiado tenso puede convertirse en una perturbación externa para la plataforma de vuelo. La realimentación de los sensores, la respuesta del carrete y los parámetros de control determinan conjuntamente el comportamiento dinámico. Observar los cambios de tensión durante el ascenso y el descenso revela más sobre si el sistema está coordinado que comprobar únicamente un estado estático. Un buen control también debe permitir una respuesta acotada y flexible.
El movimiento lateral de la aeronave y el despliegue y recogida del cable durante el ascenso y descenso del carrete plantean exigencias distintas al sistema, y las ráfagas también modifican las fuerzas sobre el cable. Que un único ajuste estático de tensión sea adecuado debe verificarse con la lógica de control y la ruta real en el emplazamiento.
Principios técnicos y límites de ingeniería
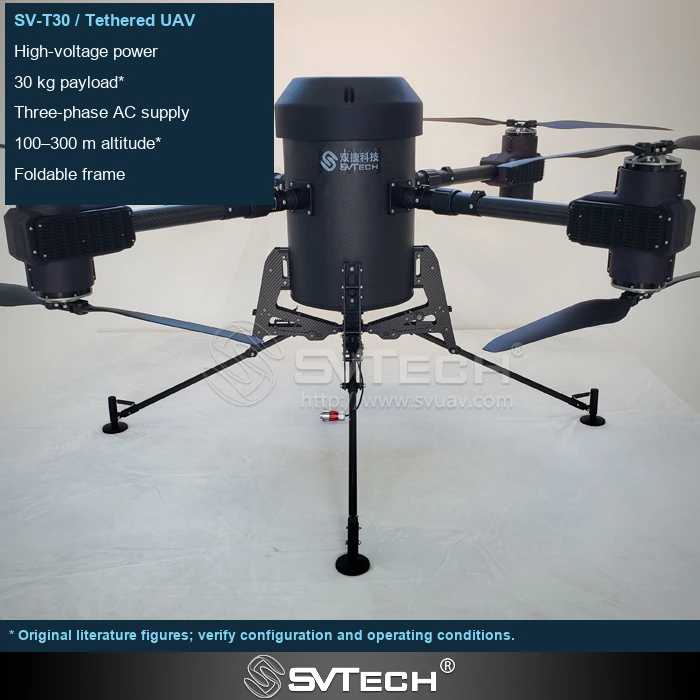
Un dron cautivo conecta la alimentación en tierra, el mecanismo de enrollado, el cable, la plataforma de vuelo y la carga útil de la misión en un único sistema continuo. Al diseñar en torno a «Conexión flexible en drones cautivos: el control de tensión mantiene el sistema de enrollado al ritmo del vuelo», la eficiencia del suministro eléctrico, el peso del cable, la variación de tensión, la disipación de calor de la carga útil y el control de vuelo se influyen mutuamente. El sistema no puede describirse solo por su autonomía máxima; que pueda mantener un servicio estable a una altitud, unas condiciones de viento, una potencia de carga útil y un relevo de equipo determinados es lo que hace que un dron alimentado de forma continua sea realmente significativo.
Escenarios de aplicación y vías de implementación
La observación persistente, el relé de comunicaciones temporal, la iluminación de emergencia nocturna y la vigilancia de zonas específicas son misiones que una plataforma cautiva puede desempeñar. Todas ellas requieren una posición aérea utilizable a largo plazo, pero cada una plantea exigencias distintas en cuanto a imagen, enlaces, iluminación o velocidad de despliegue. Integrar en la planificación los objetivos de la misión, la alimentación en tierra, la zona de operación, la ventana meteorológica y la vía de salida puede convertir un sistema de dron cautivo de dispositivo de demostración en un servicio que se puede organizar sobre el terreno.
Verificación del proyecto y optimización continua
Para fundamentar este análisis técnico de «Conexión flexible en drones cautivos: el control de tensión mantiene el sistema de enrollado al ritmo del vuelo» en proyectos reales, la fase de verificación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, los puntos de medición y los resultados de la misión. Confirme que la medición de tensión, los umbrales de protección y las respuestas ante anomalías pertenecen a la configuración entregada; observe el ascenso controlado, el vuelo estacionario y la recuperación; no añada contrapesos ni aumente la tracción de forma arbitraria para suprimir oscilaciones. Esta información no es documentación complementaria: es la base compartida para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SV Tech
SV Tech ofrece documentación de producto, análisis de requisitos de proyecto y comprobaciones de límites de configuración para drones cautivos y aplicaciones industriales relacionadas. Para temas como «Conexión flexible en drones cautivos: el control de tensión mantiene el sistema de enrollado al ritmo del vuelo», puede describir conjuntamente las condiciones de la misión, los resultados objetivo, el entorno del emplazamiento y los equipos existentes, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayudará en la conexión; los modelos concretos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la verificación del proyecto.
Los ajustes de tensión deben tener en cuenta la comba del cable, el viento, la actitud de la aeronave y la respuesta del enrollado. Las pruebas de campo pueden observar tres fases —despegue, mantenimiento de altitud y aterrizaje— en lugar de comprobar únicamente si el cable está tenso durante un vuelo estacionario estable. Si el sistema se tensa y se afloja repetidamente, solucione los problemas de control y de ruta según el procedimiento aprobado; no se limite a elevar el valor de consigna para enmascarar la fluctuación.
El valor de la gestión del cable radica en reducir la carga adicional. Permitir que el mecanismo de enrollado comprenda el ritmo del vuelo ayuda a que la plataforma cautiva mantenga un funcionamiento más fluido en un entorno cambiante.
